Riassunto:
Un gruppo di ricerca scientifica della North Carolina State University negli Stati Uniti ha sviluppato con successo un robot in miniatura che rimbalza morbido con una struttura estremamente snella. Il robot non contiene motori tradizionali, ingranaggi, batterie o chip di controllo elettronico ed è più sottile di una moneta. Può convertire in modo indipendente la luce e il calore in energia potenziale elastica torsionale meccanica sotto irradiazione continua di luce infrarossa, completando un ciclo di rimbalzo continuo infinito dal decollo, al ripristino in aria e alla ricarica per decollare nuovamente.
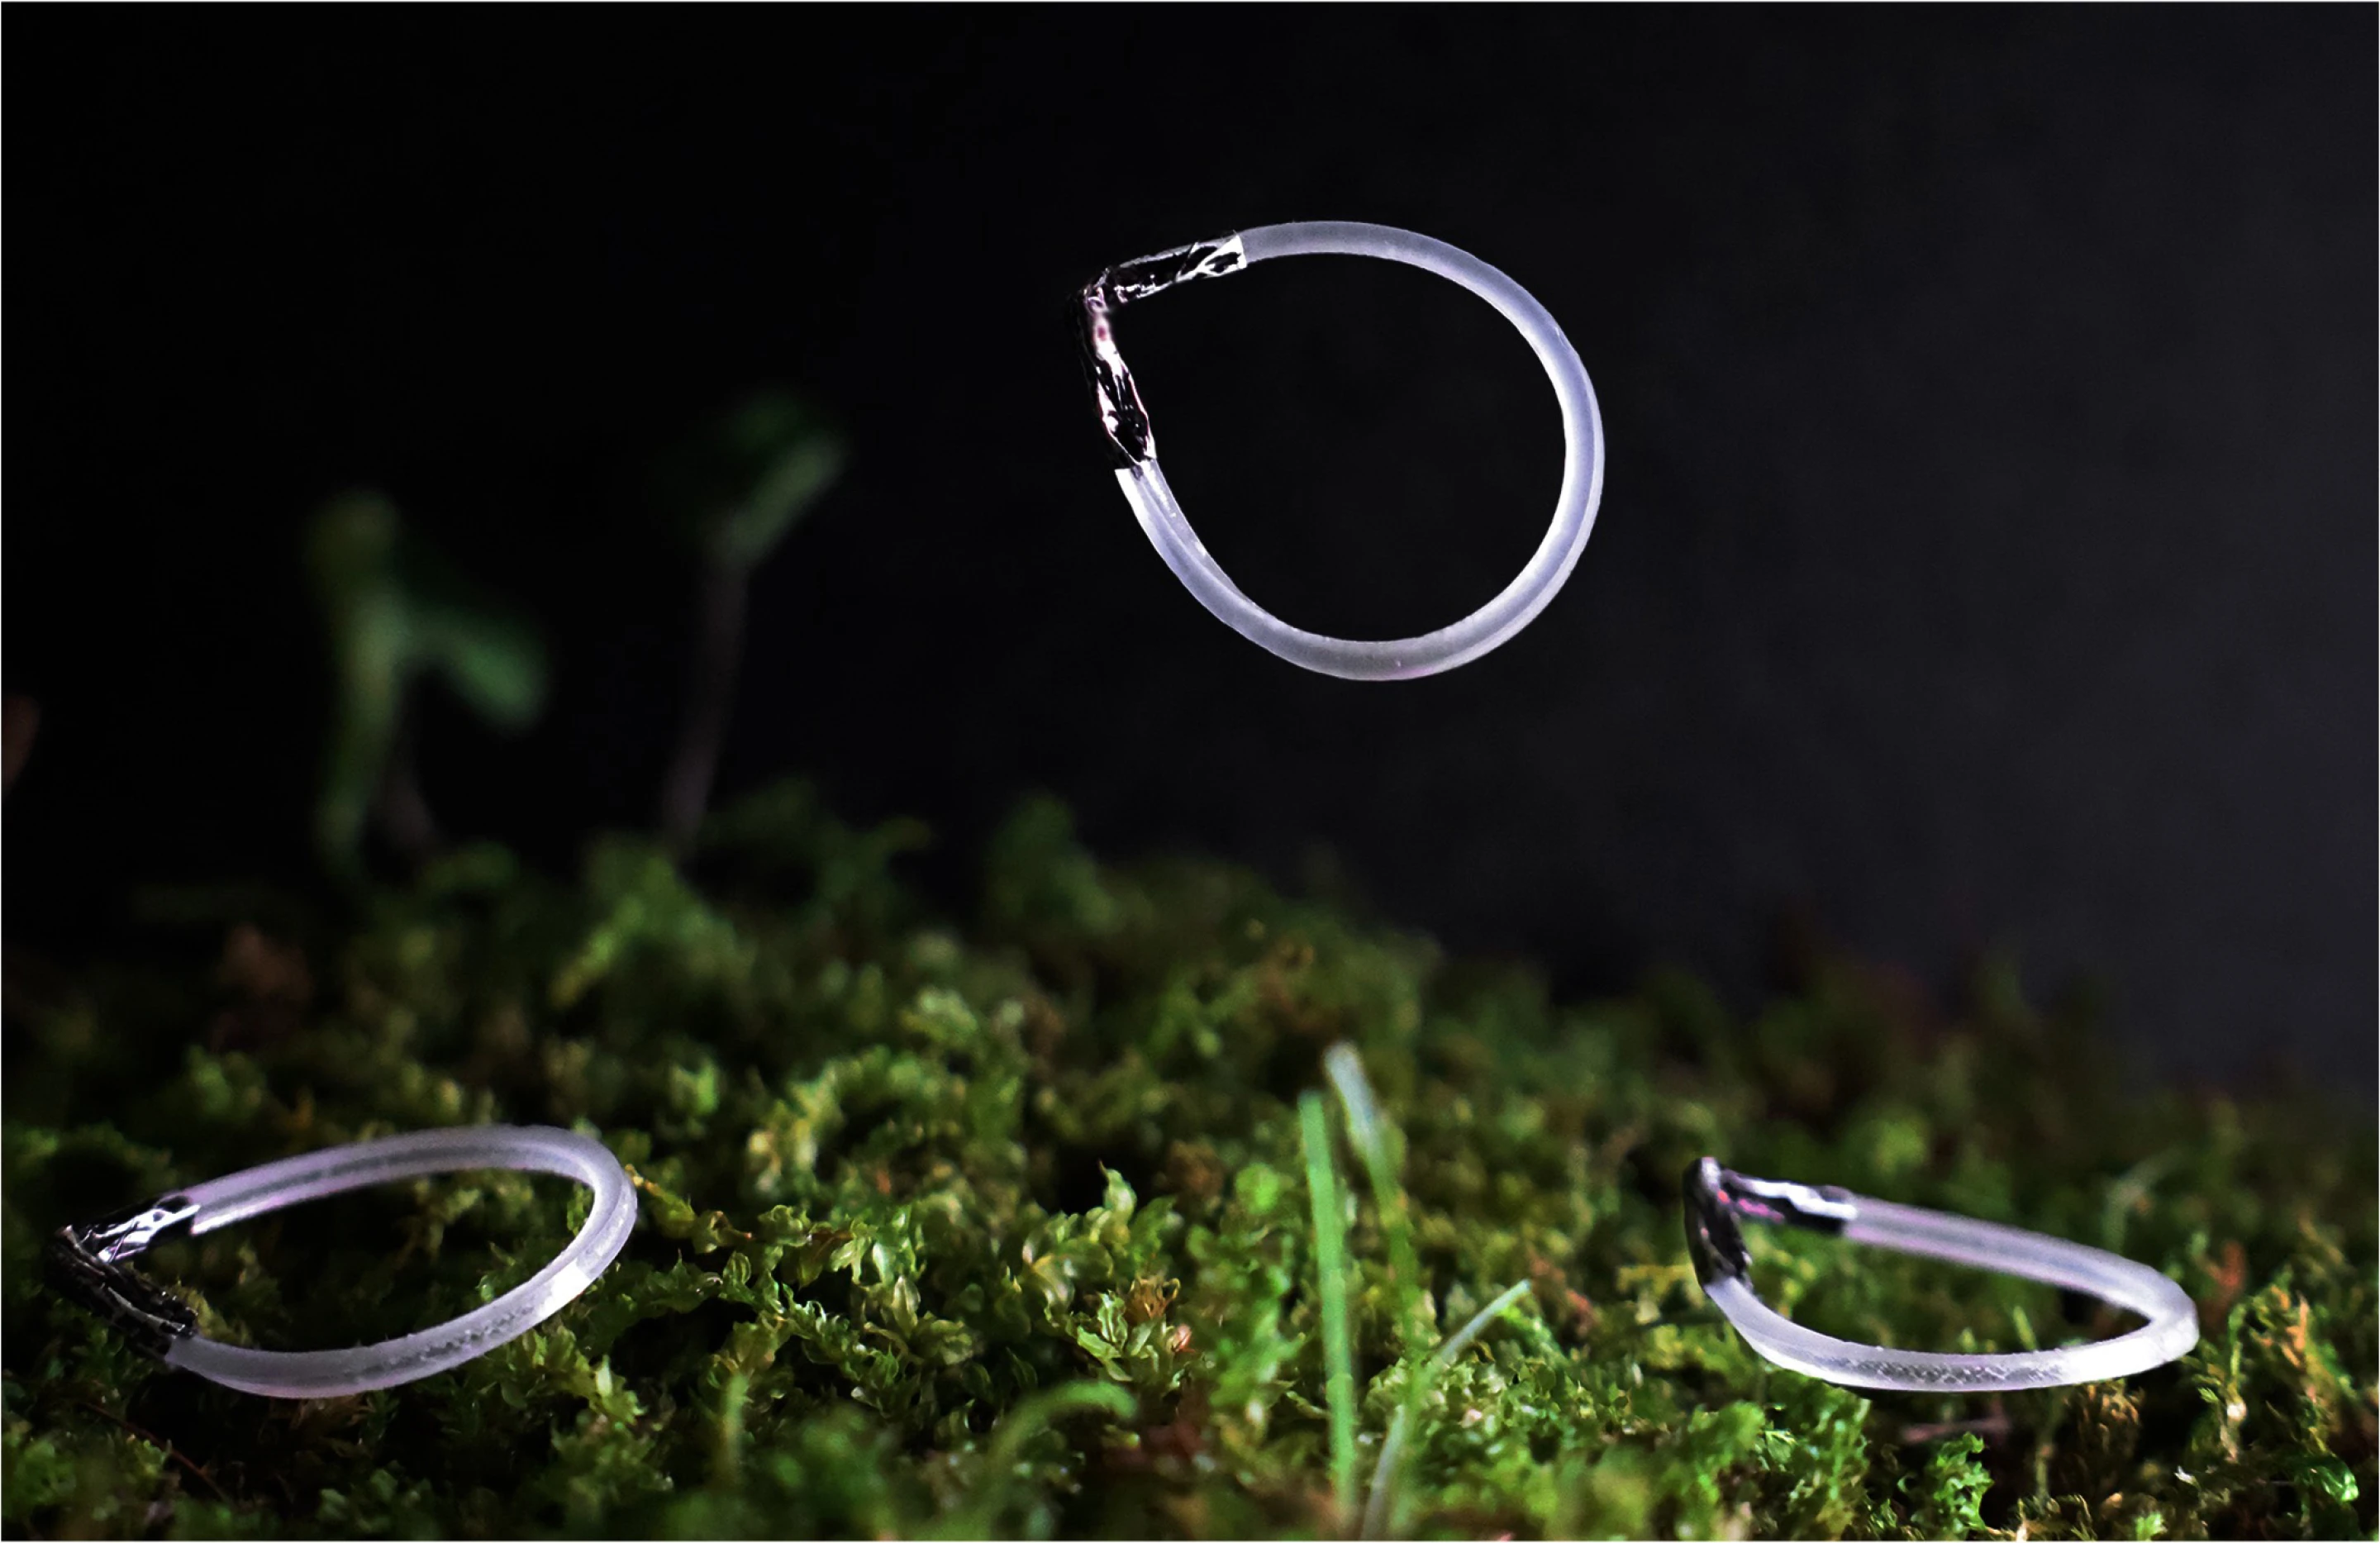
Secondo i dettagli della ricerca pubblicati su riviste accademiche, il robot morbido denominato "Ring Leaper" è composto principalmente da due strutture chiave: un cerchio di strisce polimeriche flessibili a forma di goccia realizzate in elastomero a cristalli liquidi (LCE) e un manicotto rigido in microalluminio a forma di V fissato sulla punta della goccia. L'elastomero a cristalli liquidi ha proprietà di contrazione termica. Quando la luce infrarossa irradia la superficie del robot, le catene molecolari sul lato riscaldato si restringono e cercano di generare una rotazione spontanea. In questo momento, il tubo di alluminio rigido a forma di V nella parte anteriore impedisce il libero rotolamento del polimero, costringendo la cinghia polimerica a torcersi continuamente verso l'interno come un orologio, accumulando così una grande quantità di energia potenziale di deformazione elastica. Quando lo stress torsionale supera la soglia critica, il tubo di alluminio a forma di V sbatte istantaneamente verso il basso sul terreno, rilasciando istantaneamente l'energia accumulata ed espellendo l'intero robot in aria.
Il gruppo di ricerca ha scoperto che il robot può fare affidamento sulla memoria elastica del proprio materiale per riprendersi e districarsi automaticamente nell'aria durante il processo di volo. Dopo l'atterraggio, può entrare immediatamente nel ciclo successivo di assorbimento di luce e riscaldamento senza alcun intervento manuale o dispositivo di ripristino meccanico. Finché la sorgente di luce infrarossa esterna rimane illuminata, questo processo di "accumulo di energia, rimbalzo e autoripristino" può continuare per centinaia di volte.
L'esperimento ha inoltre confermato che la forma del movimento e l'andatura del robot possono essere controllate direttamente semplicemente regolando con precisione l'angolo di apertura del tubo di alluminio a forma di V: quando l'angolo è regolato su 120 gradi, il robot si dimena e striscia vicino al suolo; quando l'angolo viene ridotto a 90 gradi, il robot salta in avanti; e quando l'angolo viene ulteriormente stretto fino a 50 gradi, il robot mostra una forte capacità di saltare verticalmente nel cielo, con un'altezza massima di salto che può raggiungere anche più di 80 volte la sua stessa dimensione. Inoltre, aggiungendo una piccola quantità di peso alla sua estremità rotonda per regolare il centro di massa, può efficacemente sopprimere il rotolamento in aria e migliorare notevolmente la stabilità e la distanza del salto in avanti.
Nel test di penetrazione su una varietà di terreni complessi, il micro-robot è riuscito a scavalcare erba, sabbia, spiagge di ghiaia, pendii dolci e strade con ostacoli disseminate di puntine da disegno, dimostrando la sua forte capacità di adattamento a terreni irregolari. I ricerca
Commenti