
Riassunto:
Un gruppo di ricerca della Tandon School of Engineering della New York University ha sviluppato un robot ondulatorio anfibio chiamato WorMa che cambia il suo centro di gravità pompando acqua tra la testa e la coda, consentendo alla stessa macchina di scalare colline, scavalcare gradini e nuotare nell'acqua. Lo studio è stato pubblicato su "Advanced Robotics Research". I ricercatori hanno affermato che questa è la prima volta che un robot ondulatorio ha dimostrato la completa capacità di trasformazione del terreno dalla terra all’acqua e poi dall’acqua per arrampicarsi sulla riva.
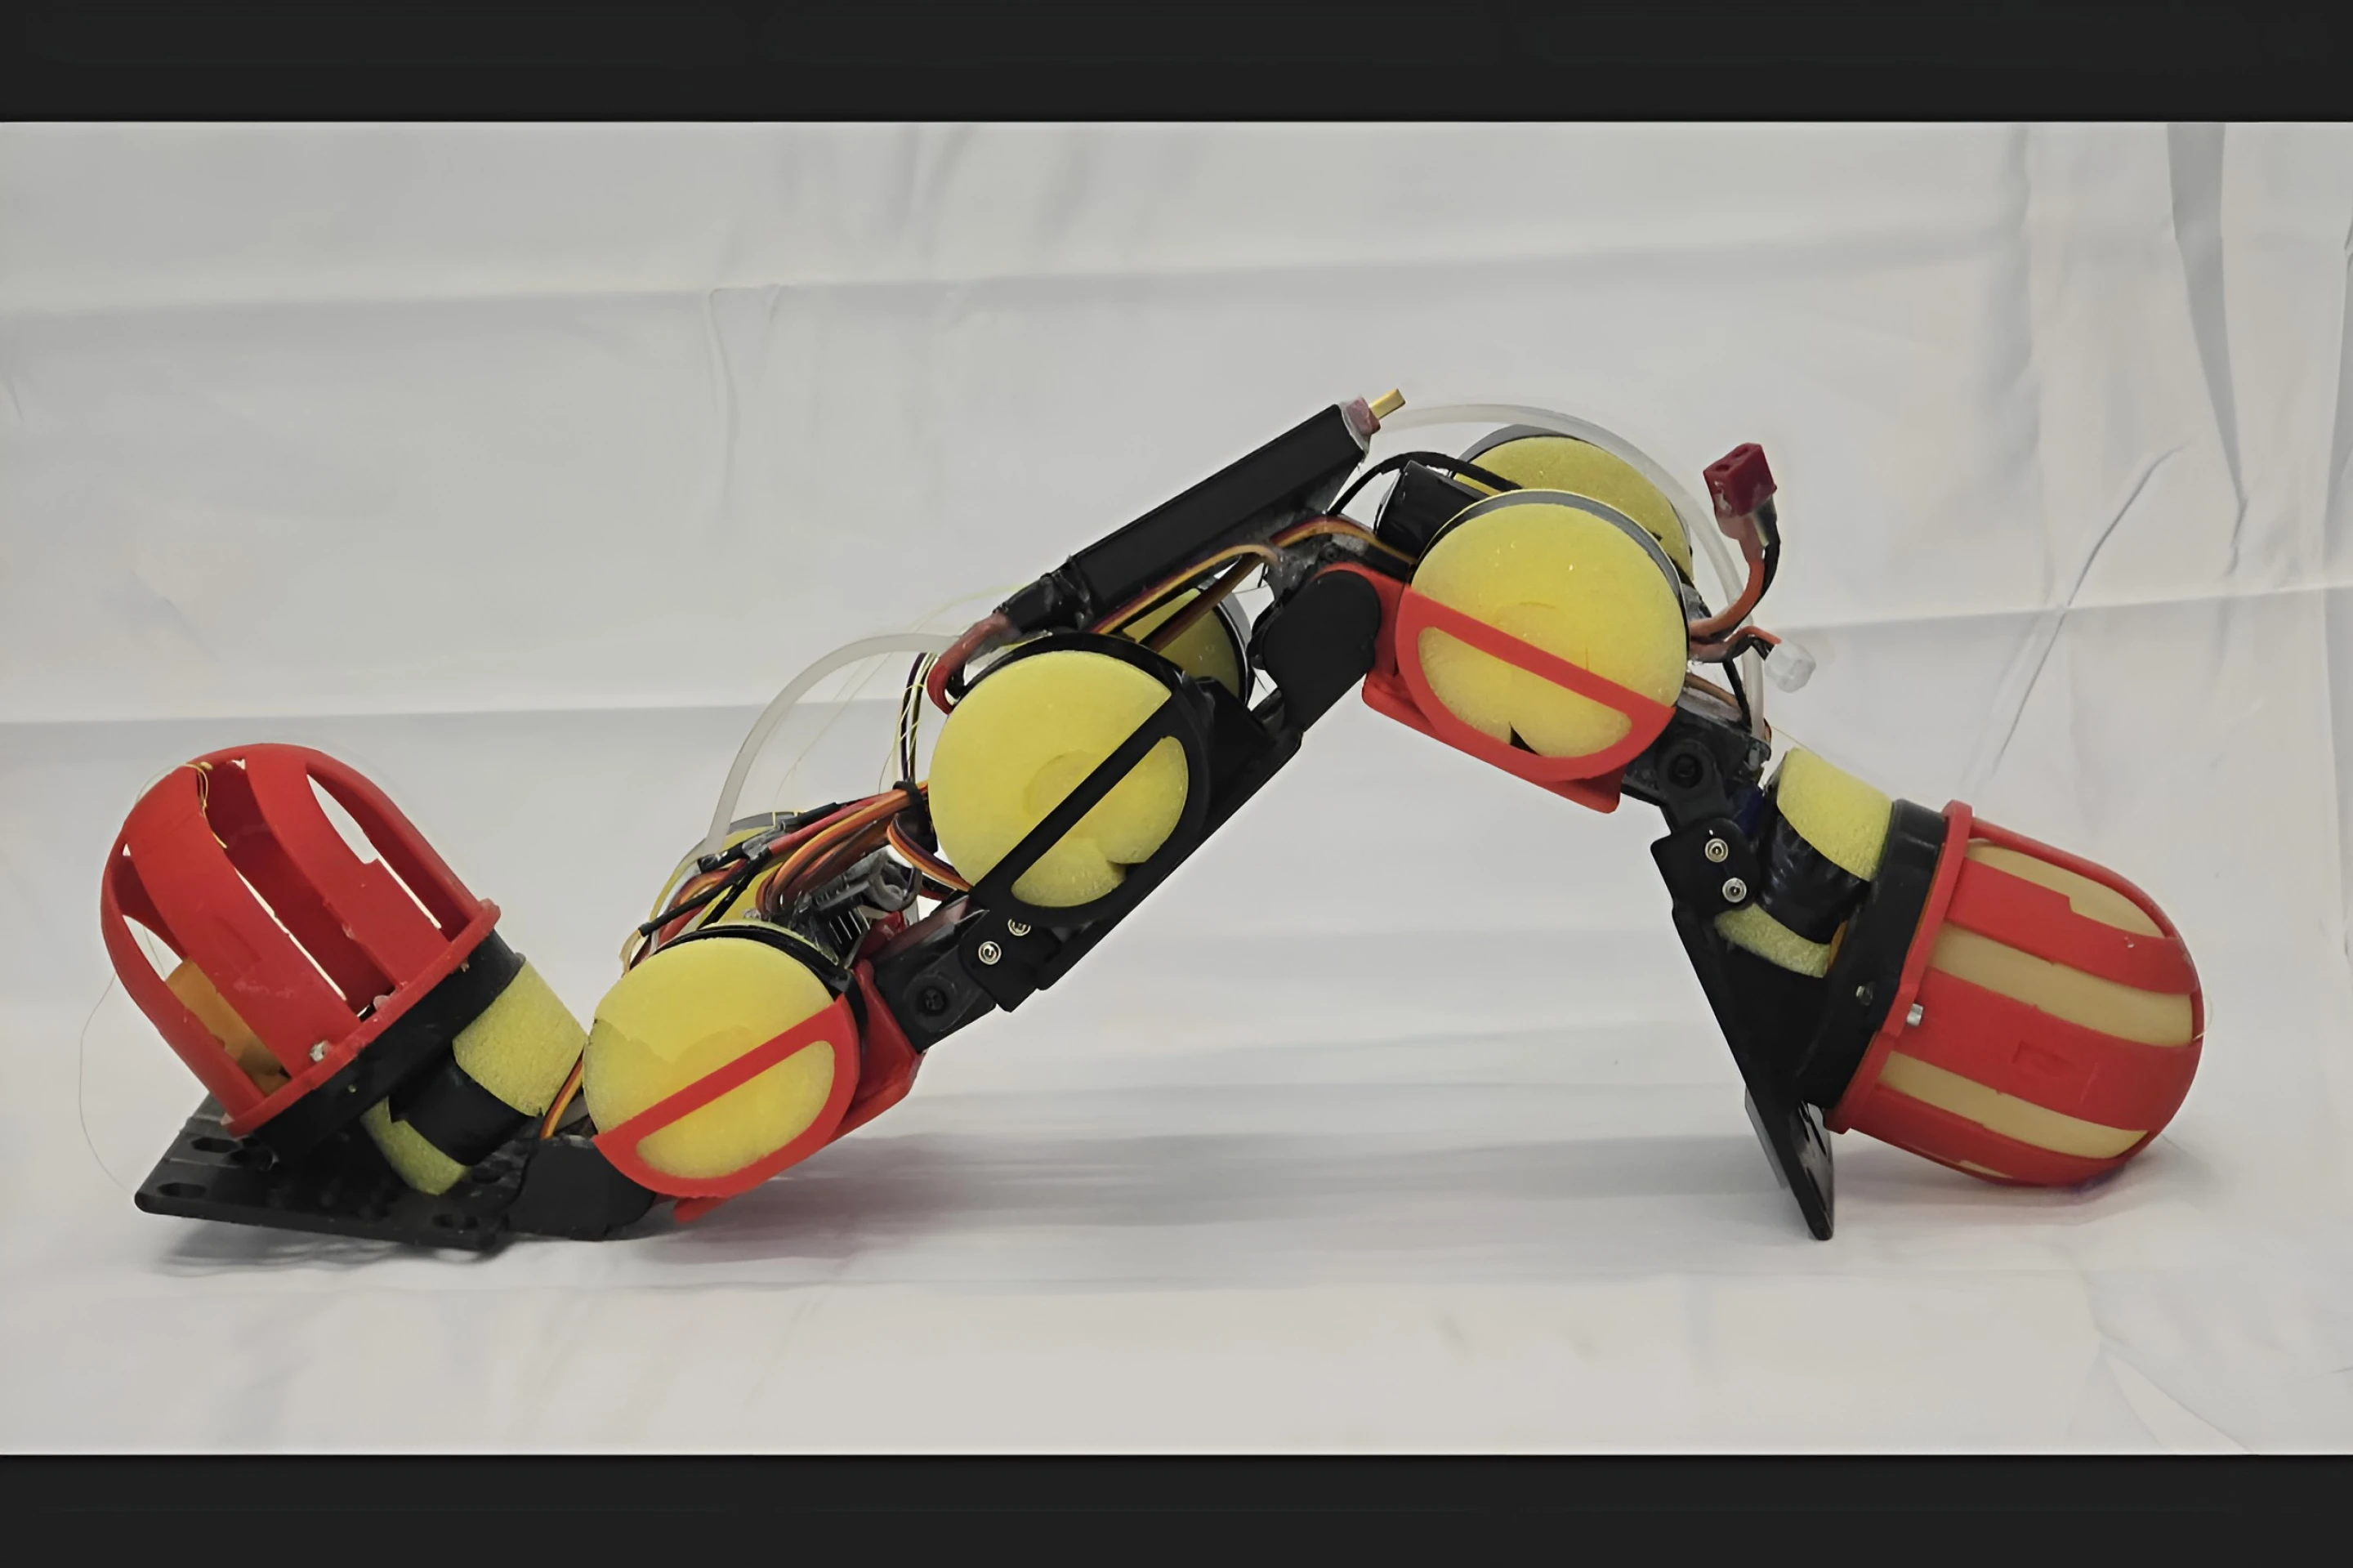
WorMa è lungo 50 cm, largo 13 cm, alto 10 cm e pesa circa 1.063 kg. È composto da cinque bielle rigide e quattro giunti. Ciascuno è dotato di una sacca d'acqua a palloncino in lattice in testa e in coda, e di una pompa peristaltica da 12 volt al centro, in grado di trasferire circa 300 grammi di acqua tra le due estremità, pari al 28% del peso totale del robot. Su entrambi i lati della fusoliera sono installati materiali galleggianti in schiuma e sul fondo sono presenti cuscinetti di attrito in silicone. Il gruppo di ricerca ha permesso di mantenere sostanzialmente la stessa andatura ondulata su terreni diversi, modificando principalmente la pressione al suolo e lo stato di galleggiamento regolando la posizione dell'acqua.
Quando si sale su un pendio, l'acqua viene pompata verso la testa, aumentando la pressione e l'attrito tra la parte anteriore e il terreno. Nell'esperimento, la configurazione con la testa pesante ha permesso al robot di scalare con successo un pendio di 19,5 gradi, che era l'unica soluzione nella configurazione di test in grado di superare il pendio più ripido; anche il suo consumo energetico per unità di distanza di movimento era inferiore di almeno il 33% rispetto ad altre configurazioni del baricentro. È vero il contrario in acqua, dove spostare l’acqua verso la coda consente al robot di nuotare più velocemente, con una velocità massima del 26% più veloce e il 52% più efficiente rispetto a una configurazione con la testa pesante. Solo la configurazione con testa pesante forniva un'adeguata trazione anteriore durante la salita su pendii dall'acqua.
I gradini richiedono una regolazione continua del baricentro e non è possibile utilizzare una configurazione fissa del peso della testa o del peso della coda per arrampicarsi da soli. Il robot prima sposta l'acqua verso la testa per aumentare la presa, poi sposta l'acqua verso la coda, solleva la testa e lascia che sia la coda a spingere il corpo in avanti; dopo che le articolazioni della testa e del collo toccano il bordo del gradino, pompa l'acqua indietro verso la testa e tira la coda per superare l'ostacolo. Con l'aiuto di questa sequenza di movimenti controllati a distanza dai ricercatori, WorMa ha salito gradini fino a 15 centimetri e ha completato un percorso composto da terreno pianeggiante, gradini, pendii e acque libere.
Attualmente è ancora un prototipo di laboratorio e non ha la capacità di identificare autonomamente il terreno e selezionarne il baricentro. Il trasferimento completo dell'acqua richiede circa 110 secondi e le regolazioni possono essere eseguite solo come operazioni discrete più lente anziché come risposte in tempo reale. Le prestazioni di movimento nel rapporto di ricerca non includono il tempo impiegato per trasferire il volume dell'acqua; il robot non ha ancora risolto problemi come la deriva laterale nell'acqua. Il team sta valutando la possibilità di aumentare la velocità della pompa e di aggiungere sensori e controlli a circuito chiuso. In futuro, questo progetto, che utilizza fluidi interni per ridistribuire il centro di gravità, potrebbe essere utilizzato per il monitoraggio ambientale e le ispezioni di strutture su coste, zone umide o aree allagate, ma questi usi sono ancora previsti.
Commenti