Riassunto:
Il gruppo di ricerca dell'Università Fudan ha sviluppato una pellicola polimerica ultrasottile attaccata ai piedi del robot, che può generare direttamente elettricità quando tocca un terreno specifico e determinare il materiale e la ruvidità della superficie sotto i piedi dai segnali elettrici. Lo studio è stato pubblicato sulla National Science Review. Si rivolge al problema dell'alimentazione elettrica che i micro-robot devono affrontare da tempo: i ricercatori hanno sottolineato che un micro-robot che pesa circa 1,7 grammi può gattonare solo per circa due minuti utilizzando una batteria commerciale; se la durata della batteria dovesse essere estesa a due ore, il peso della batteria rappresenterà circa il 94% del peso totale del robot, superando di gran lunga la capacità di densità energetica delle batterie al litio esistenti.
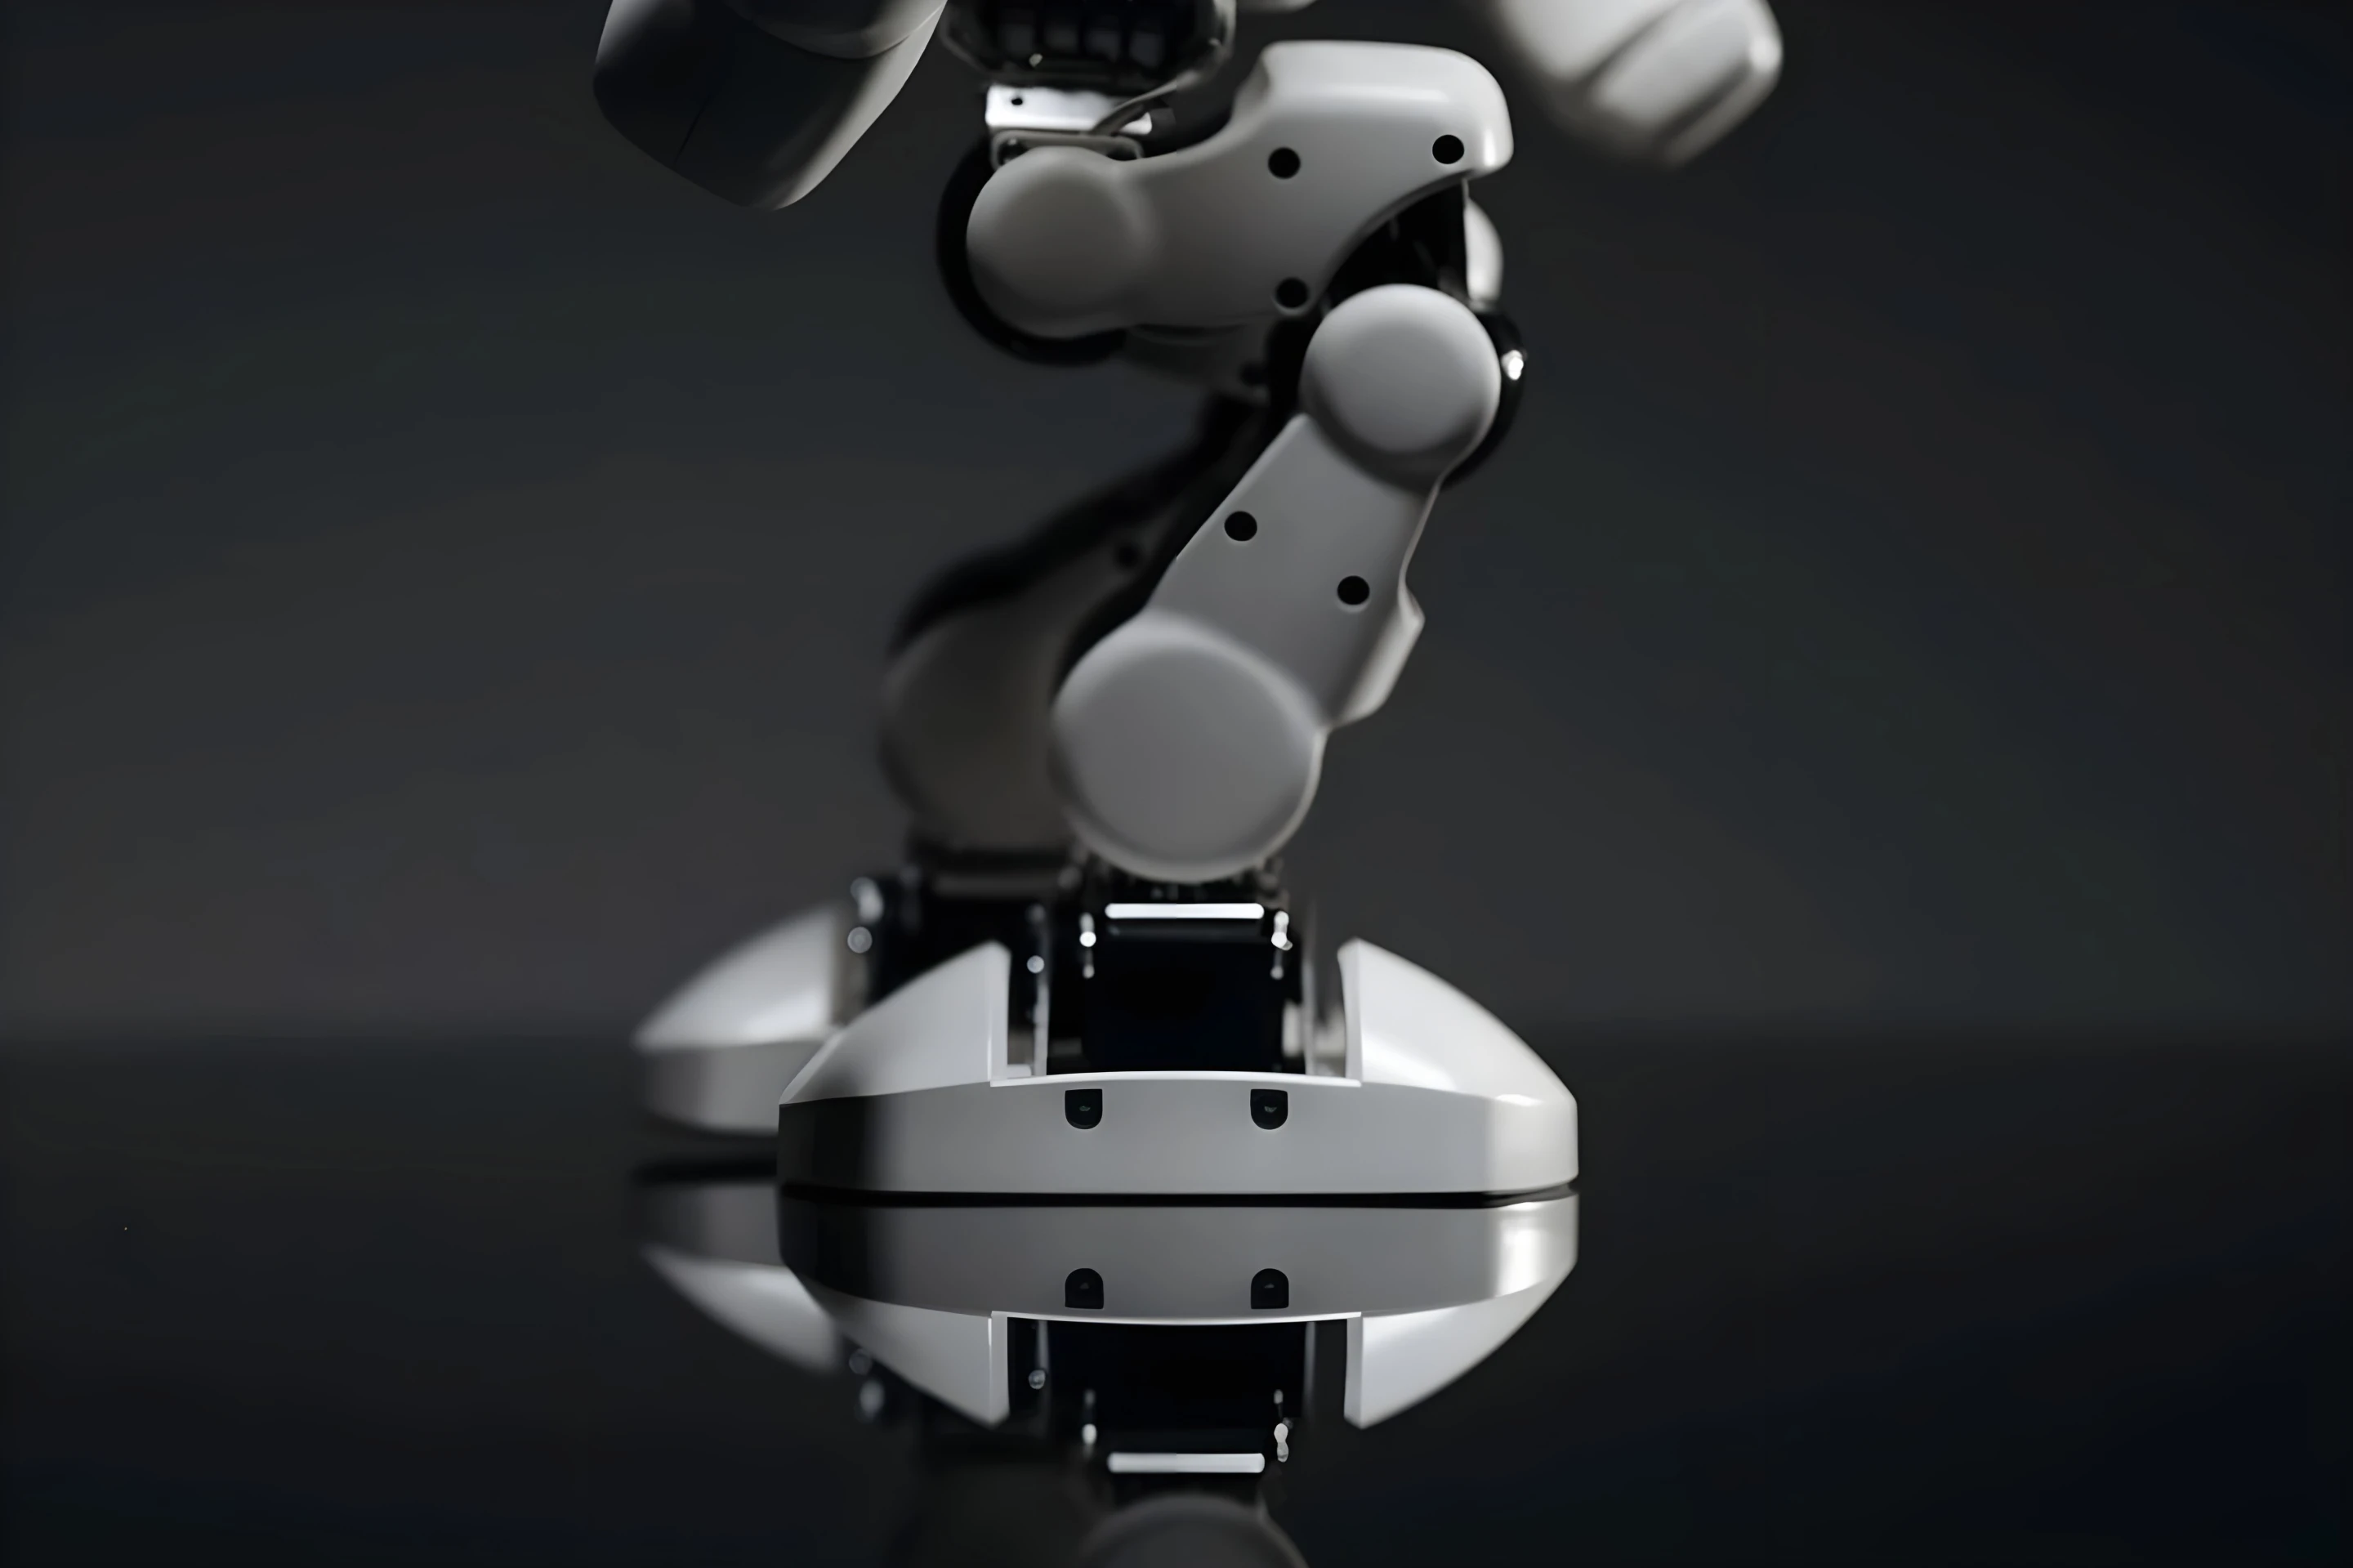
Questo strato di "pelle" è realizzato in poliacrilato di potassio reticolato e forma una pellicola direttamente sul piede del robot. Lo spessore è di circa 135 micron e l'area può essere ridotta a circa 1 millimetro quadrato. Non utilizza l'attrito o la pressione del cammino per generare elettricità, ma una fonte di energia elettrochimica aperta: dopo che la pianta del piede entra in contatto con superfici attive come alluminio e zinco, il materiale di base rilascia elettroni; lo strato di reazione platino/carbonio sulla membrana utilizza l'ossigeno e l'acqua presenti nell'aria per ricevere elettroni per formare una corrente elettrica e la reazione si interrompe immediatamente dopo aver sollevato il piede. In altre parole, il robot consuma l'energia chimica del materiale di contatto e la superficie metallica verrà gradualmente ossidata, invece di ottenere "elettricità gratuita" che può essere sostenuta indefinitamente.
Il gruppo di ricerca riferisce che la pellicola può raggiungere una densità di potenza di 133 milliwatt per centimetro quadrato sulla superficie di zinco e 103 milliwatt sulla superficie di alluminio, circa un ordine di grandezza in più rispetto alle tipiche microbatterie; i materiali disponibili includono anche silicio, stagno e piombo. La dimensione del robot sperimentale è di circa 6,7 x 5,7 centimetri. Il rapporto di ricerca menziona che ha accumulato più di 10.000 passi, con test continui per circa 150 giorni, e ha percorso più di un milione di passi dopo aver consumato circa 2 grammi di alluminio. Il team ha anche mostrato il robot arrampicarsi su una piastra metallica inclinata, accendere un LED e azionare un trasmettitore Bluetooth; la membrana può funzionare in ambienti con temperature fino a meno 20 gradi Celsius e fino a 80 gradi Celsius e può ancora scaricarsi dopo essere stata lasciata al 20% di umidità relativa per 48 ore.
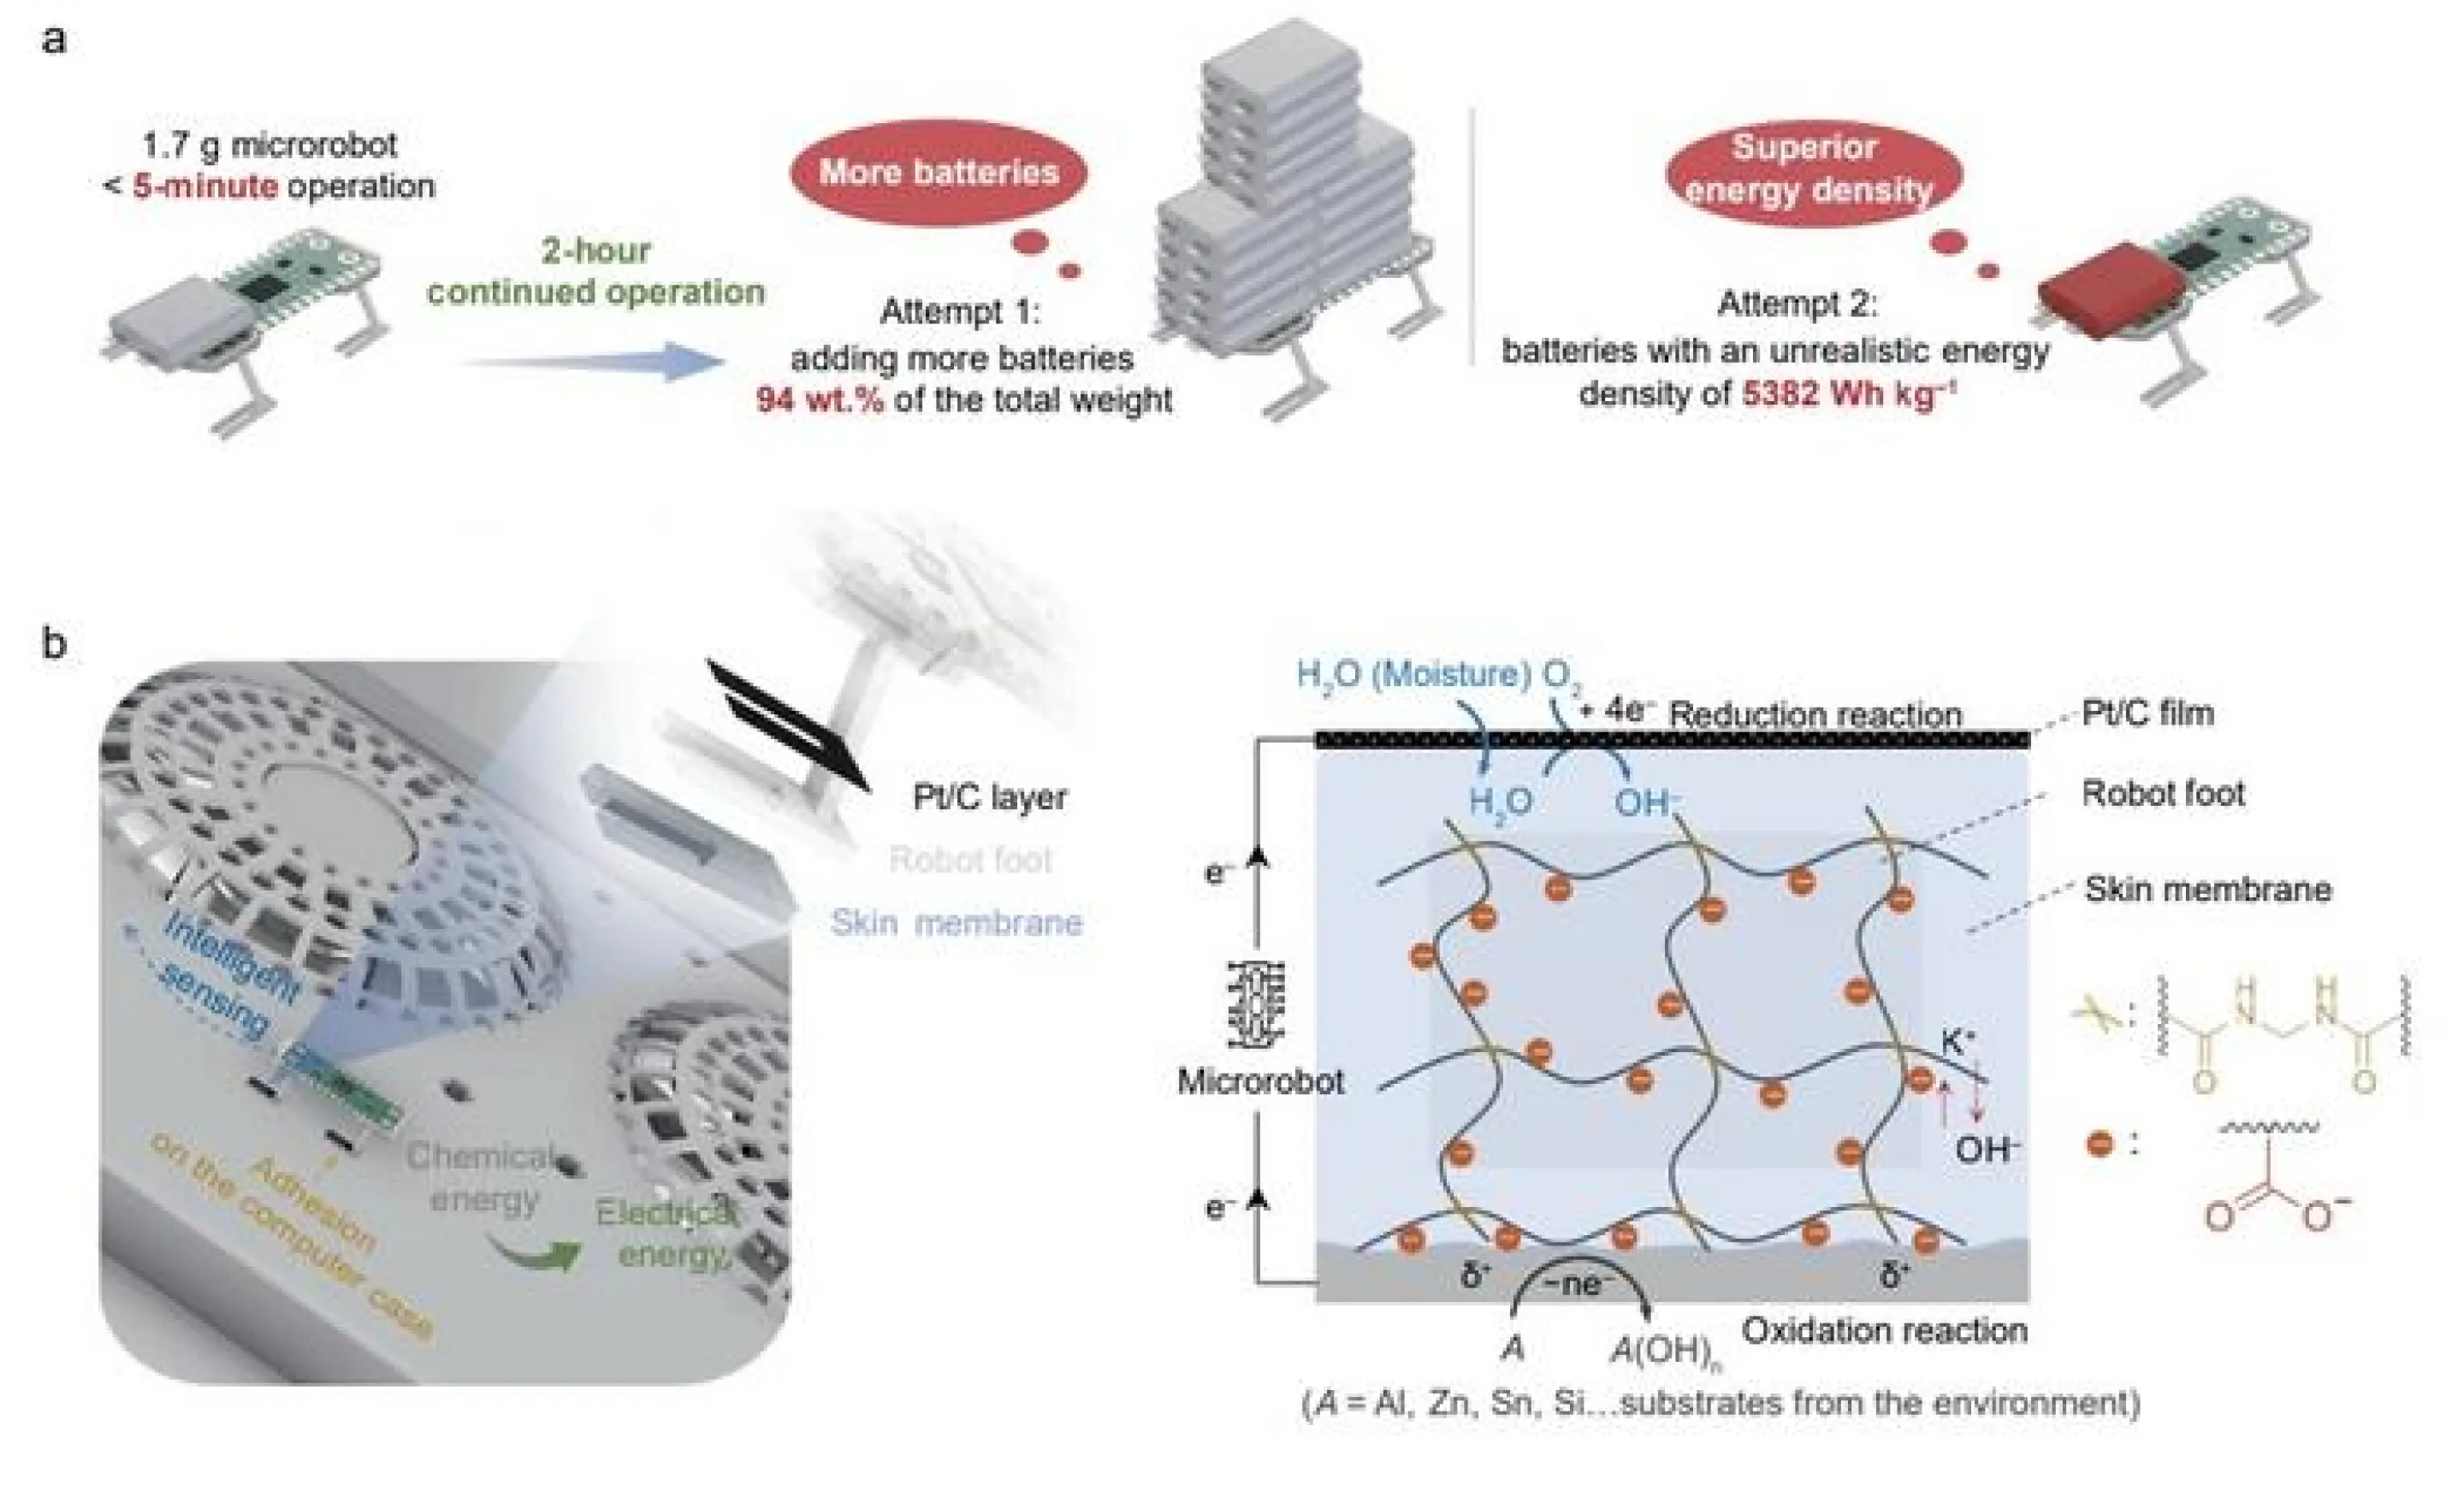
Questa pellicola ha anche una funzione di rilevamento. Diverse superfici del terreno causano diverse velocità di reazione elettrochimica e migrazione di ioni, che produrranno segnali elettrici distinguibili; i cambiamenti nella rugosità superficiale cambieranno anche il segnale, quindi ci si aspetta che il robot identifichi l'ambiente e trovi attivamente un percorso più adatto per l'estrazione di energia. Tuttavia, superfici chimicamente inerti come plastica, vetro, suolo e tessuti organici non possono essere alimentate direttamente, quindi i ricercatori hanno aggiunto piccoli supercondensatori come buffer in tali aree. Il funzionamento a lungo termine sarà influenzato anche dai cambiamenti elettrolitici e durante gli esperimenti sarà necessario integrare l'idrossido di potassio per mantenere le prestazioni.
Al momento, si tratta ancora di un prototipo di alimentazione e rilevamento in fase di laboratorio. La ricerca mostra un test di strisciamento sulla superficie di un materiale specifico e non è un prodotto che possa già essere utilizzato per la ricerca e il salvataggio in aree disastrate, l'ispezione di impianti nucleari o l'impiego commerciale. Il suo valore potenziale risiede nel rendere i microrobot meno dipendenti da batterie ingombranti o fonti di energia esterne, ma se la missione effettiva potrà continuare a funzionare dipenderà anche dai materiali di superficie disponibili, dal mantenimento dell’elettrolita e dalla progettazione del buffer energetico nell’ambiente.
Commenti