Riassunto:
Gli ingegneri del MIT hanno sviluppato un sottile robot sottomarino alimentato da cellule muscolari scheletriche viventi. Il dispositivo non dispone di un motore tradizionale. Il corpo principale è costituito da due alette di gel controllabili in modo indipendente, ciascuna lunga circa 15 mm, larga 7 mm e spessa 0,5 mm. La superficie è ricoperta da un sottile strato di cellule muscolari di spessore inferiore a 15 micron. Il gruppo di ricerca ha permesso alle cellule muscolari scheletriche del topo di esprimere canali ionici fotosensibili che possono rispondere alla luce blu. Dopo aver irradiato luce blu con una lunghezza d'onda di circa 470 nanometri, le cellule si contraggono e fanno sbattere le alette di gel, spingendo il robot a muoversi nell'acqua.
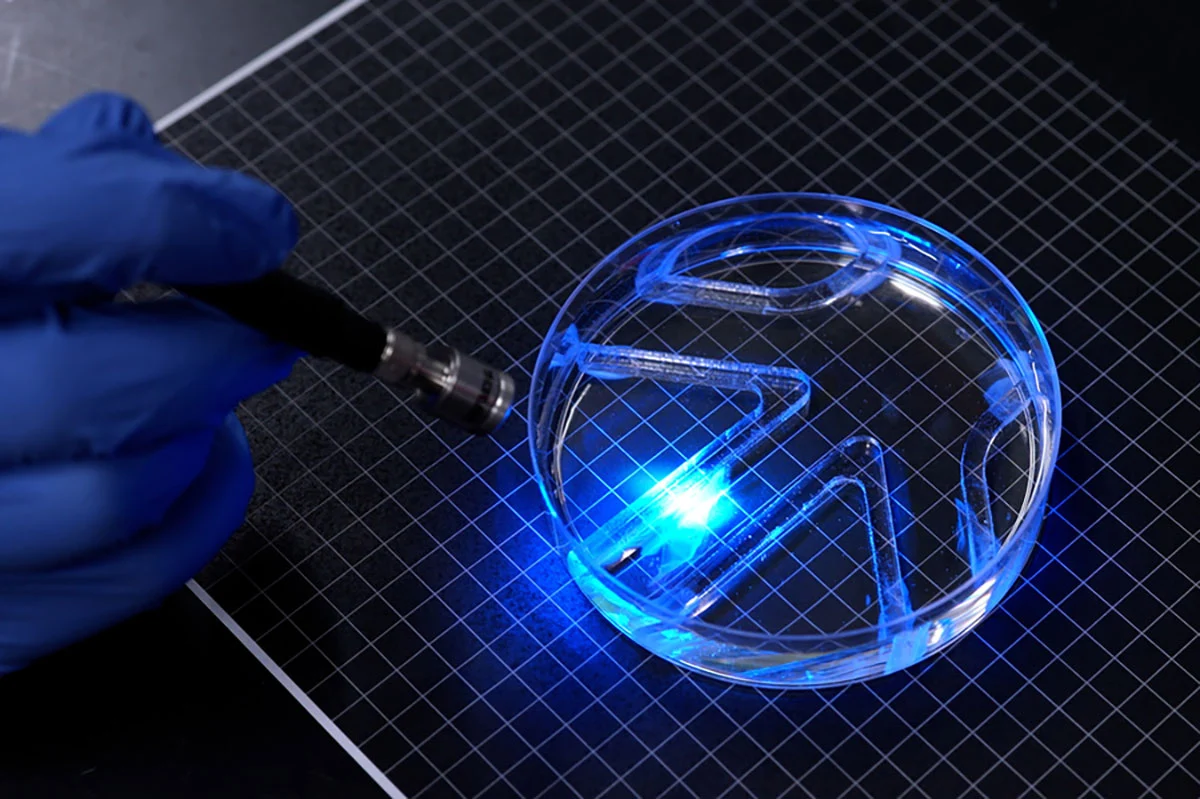
I risultati della ricerca sono stati pubblicati in "Advanced Functional Materials". Il team ha realizzato un'impalcatura di gelatina metacrilata chiamata GelMA e ha impresso delle scanalature sulla superficie per guidare le cellule muscolari ad allinearsi nella stessa direzione. Rispetto al gel di fibrina utilizzato in precedenza, lo scaffold GelMA è in grado di sopportare meglio la contrazione muscolare ed è meno probabile che si restringa con i movimenti cellulari. Gli esperimenti hanno anche scoperto che le scanalature quadrate sul fondo sono più favorevoli alla disposizione delle cellule muscolari, alla fusione in fibre e alla generazione di forza coordinata rispetto alle scanalature a forma di arco. I ricercatori hanno anche “allenato” il tessuto muscolare attraverso ripetute stimolazioni flash per migliorarne lo spostamento della contrazione. Infine, due pezzi di tessuto muscolare controllati separatamente formano le pinne sinistra e destra del robot. I ricercatori possono guidare un lato individualmente o entrambi i lati contemporaneamente per cambiare la direzione e la velocità del viaggio.
In una vasca di piastre Petri, i ricercatori hanno spostato manualmente la sorgente luminosa per guidare il robot attraverso un semplice labirinto. La velocità lineare massima riportata nel documento è circa 4 volte la lunghezza della fusoliera al minuto e la velocità di rotazione massima è di circa 1200 gradi al minuto. È molto più lento di un nuotatore olimpico, ma simile a uno squalo toro che si muove lentamente, ha detto il MIT. La "navigazione" qui si affida a personale esterno per controllare la sorgente luminosa, e il robot non dispone ancora di sistemi di percezione, decisione o controllo autonomi a bordo.
L'articolo riporta inoltre che la forza di contrazione del volume unitario del film muscolare bidimensionale ottimizzato è circa 20 volte quella del tessuto muscolare tridimensionale; il tempo di mantenimento funzionale dopo la separazione dal supporto fisso è stato migliorato da meno di 10 minuti per la vecchia struttura in fibrina a più di 30 giorni per la struttura GelMA. Questi 30 giorni si riferiscono alla durata di vita funzionale dell'attuatore della membrana muscolare senza supporto fisso nell'esperimento e non significano che il robot possa nuotare ininterrottamente per un mese. Gli studi hanno dimostrato che lo spostamento dei tessuti dopo l'allenamento con stimolazione luminosa è circa 4 volte quello del gruppo di controllo non addestrato.
Questo progetto mira a risolvere il problema dei tradizionali robot bioibridi che sono di grandi dimensioni e richiedono un gran numero di cellule muscolari coltivate tridimensionali. Il gruppo di ricerca ritiene che i tessuti viventi che sono morbidi, reattivi all’ambiente e dotati di determinate capacità di auto-guarigione potrebbero essere utilizzati in futuro per compiti come l’esplorazione di acque fragili e il monitoraggio ambientale. Tuttavia, la ricerca si basa ancora su una singola linea cellulare muscolare di topo, su semplici pinne e sulla stimolazione esterna della luce blu; il team ha affermato che il prossimo passo sarà ottimizzare la struttura del corpo per aumentare la velocità ed esplorare l'integrazione di sorgenti micro-luminose e alimentatori portatili. Applicazioni come la chirurgia mininvasiva sono attualmente solo idee a lungo termine e non sono ancora state verificate nella pratica.
Commenti