Riassunto:
Mentre i droni entrano sempre più in campi quali le ispezioni industriali, il monitoraggio agricolo e la ricerca e l'esplorazione scientifica, un metodo apparentemente semplice ma che consente un maggiore risparmio energetico di movimento dei robot sta attirando rinnovata attenzione. Un gruppo di ricerca dell'Università di Washington ha recentemente annunciato un robot saltatore in miniatura chiamato "DirectHop". Il suo design si ispira a creature naturali che saltano come le pulci, ma adotta un percorso tecnico completamente diverso rispetto ai robot simili esistenti.
I ricercatori hanno sottolineato che in molti scenari il consumo energetico del movimento del salto è molto inferiore a quello del volo. Prendiamo come esempio gli insetti. Le zanzare hanno bisogno di consumare continuamente energia per mantenere il volo, mentre le pulci hanno bisogno di rilasciare energia solo al momento del decollo per completare il loro movimento. Teoricamente, l’efficienza energetica del salto può essere quasi due ordini di grandezza superiore a quella del volo. Ciò significa che in futuro un gran numero di piccoli robot saltatori economici potrebbero essere in grado di svolgere compiti complessi a un costo molto inferiore rispetto ai droni, come la ricerca di fughe di gas nelle raffinerie di petrolio, il monitoraggio dell’irrigazione e della fertilizzazione nei terreni agricoli e persino l’intraprendere missioni di esplorazione planetaria.
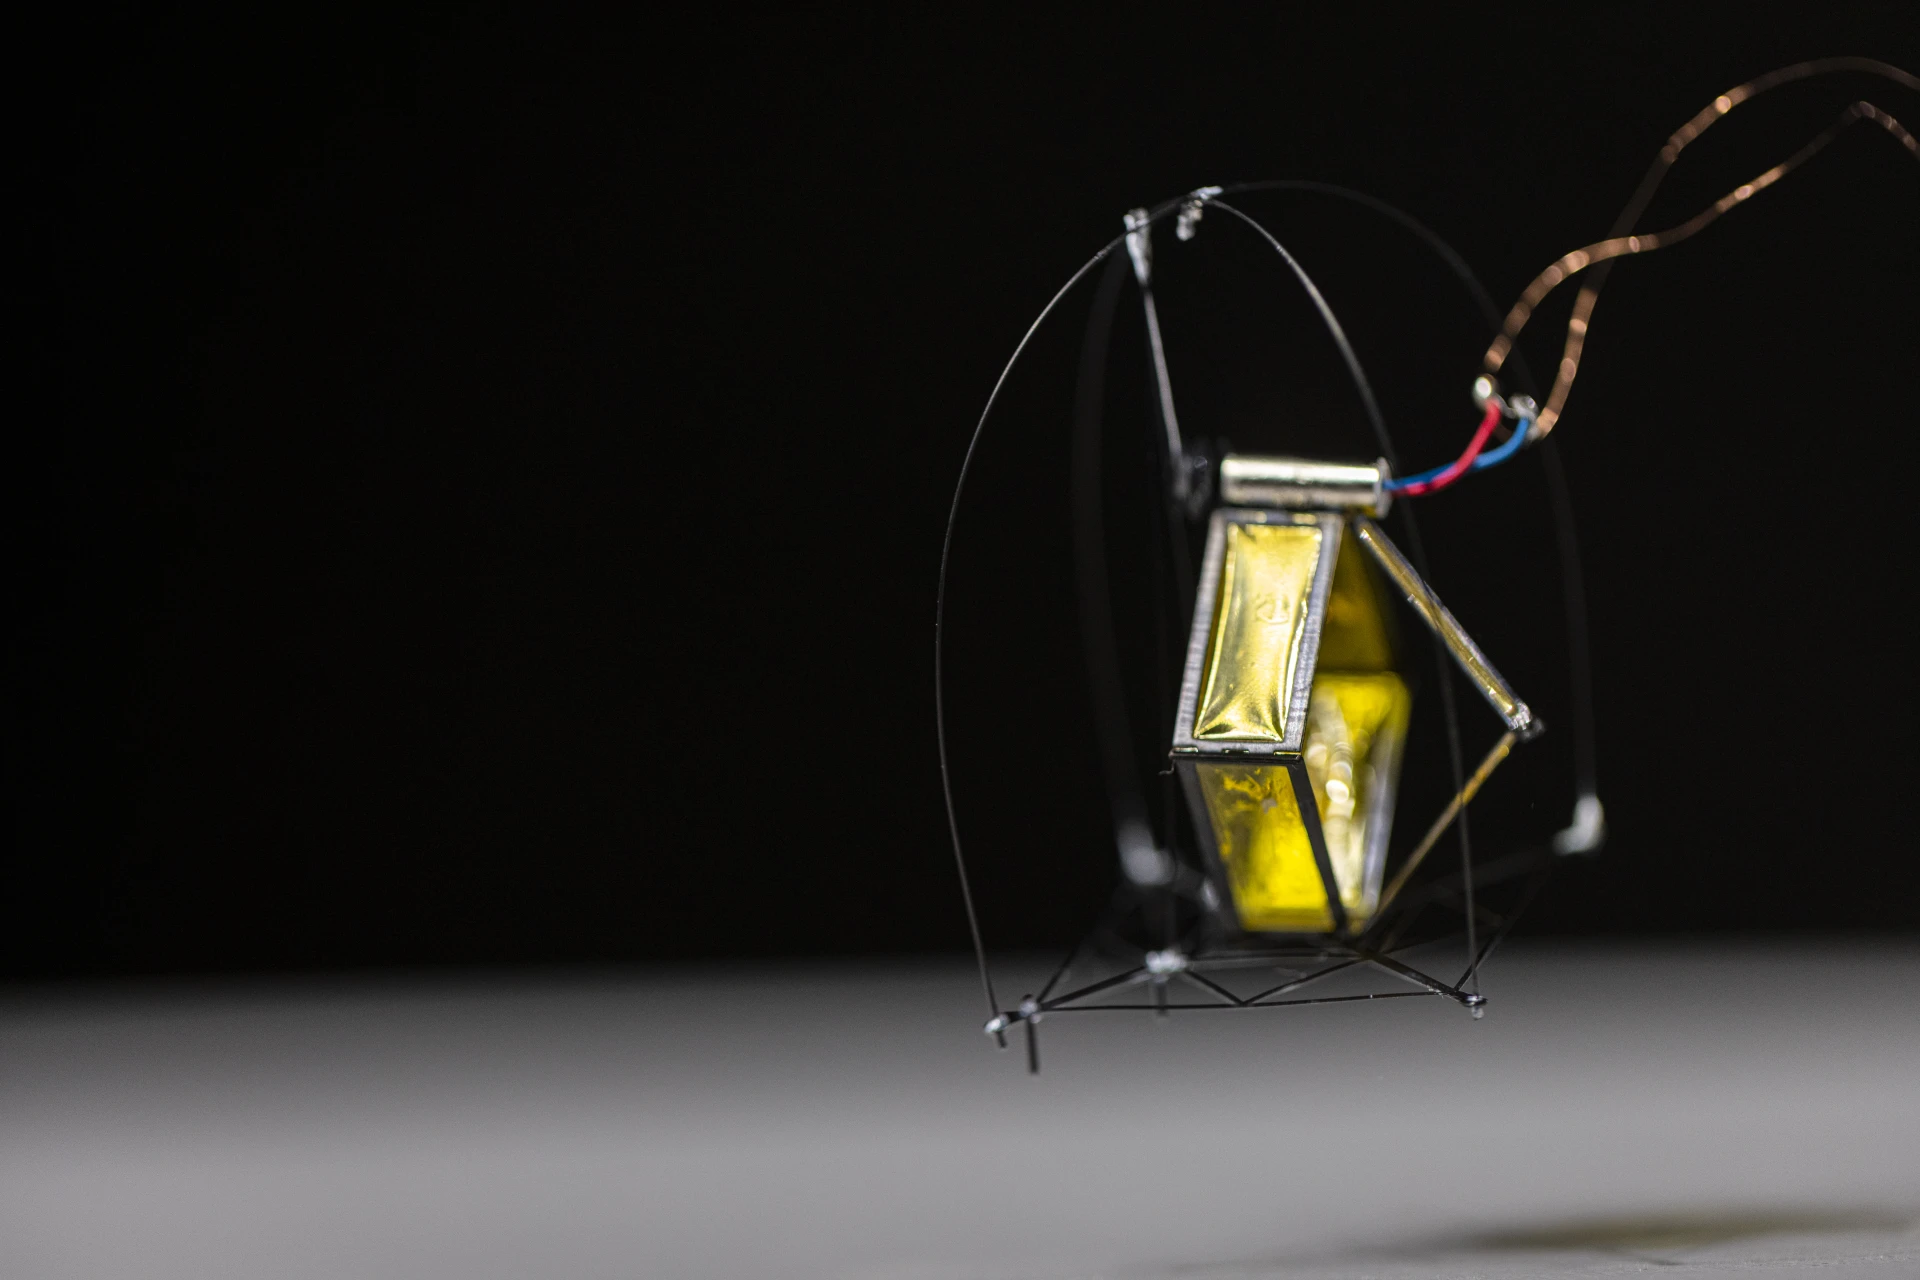
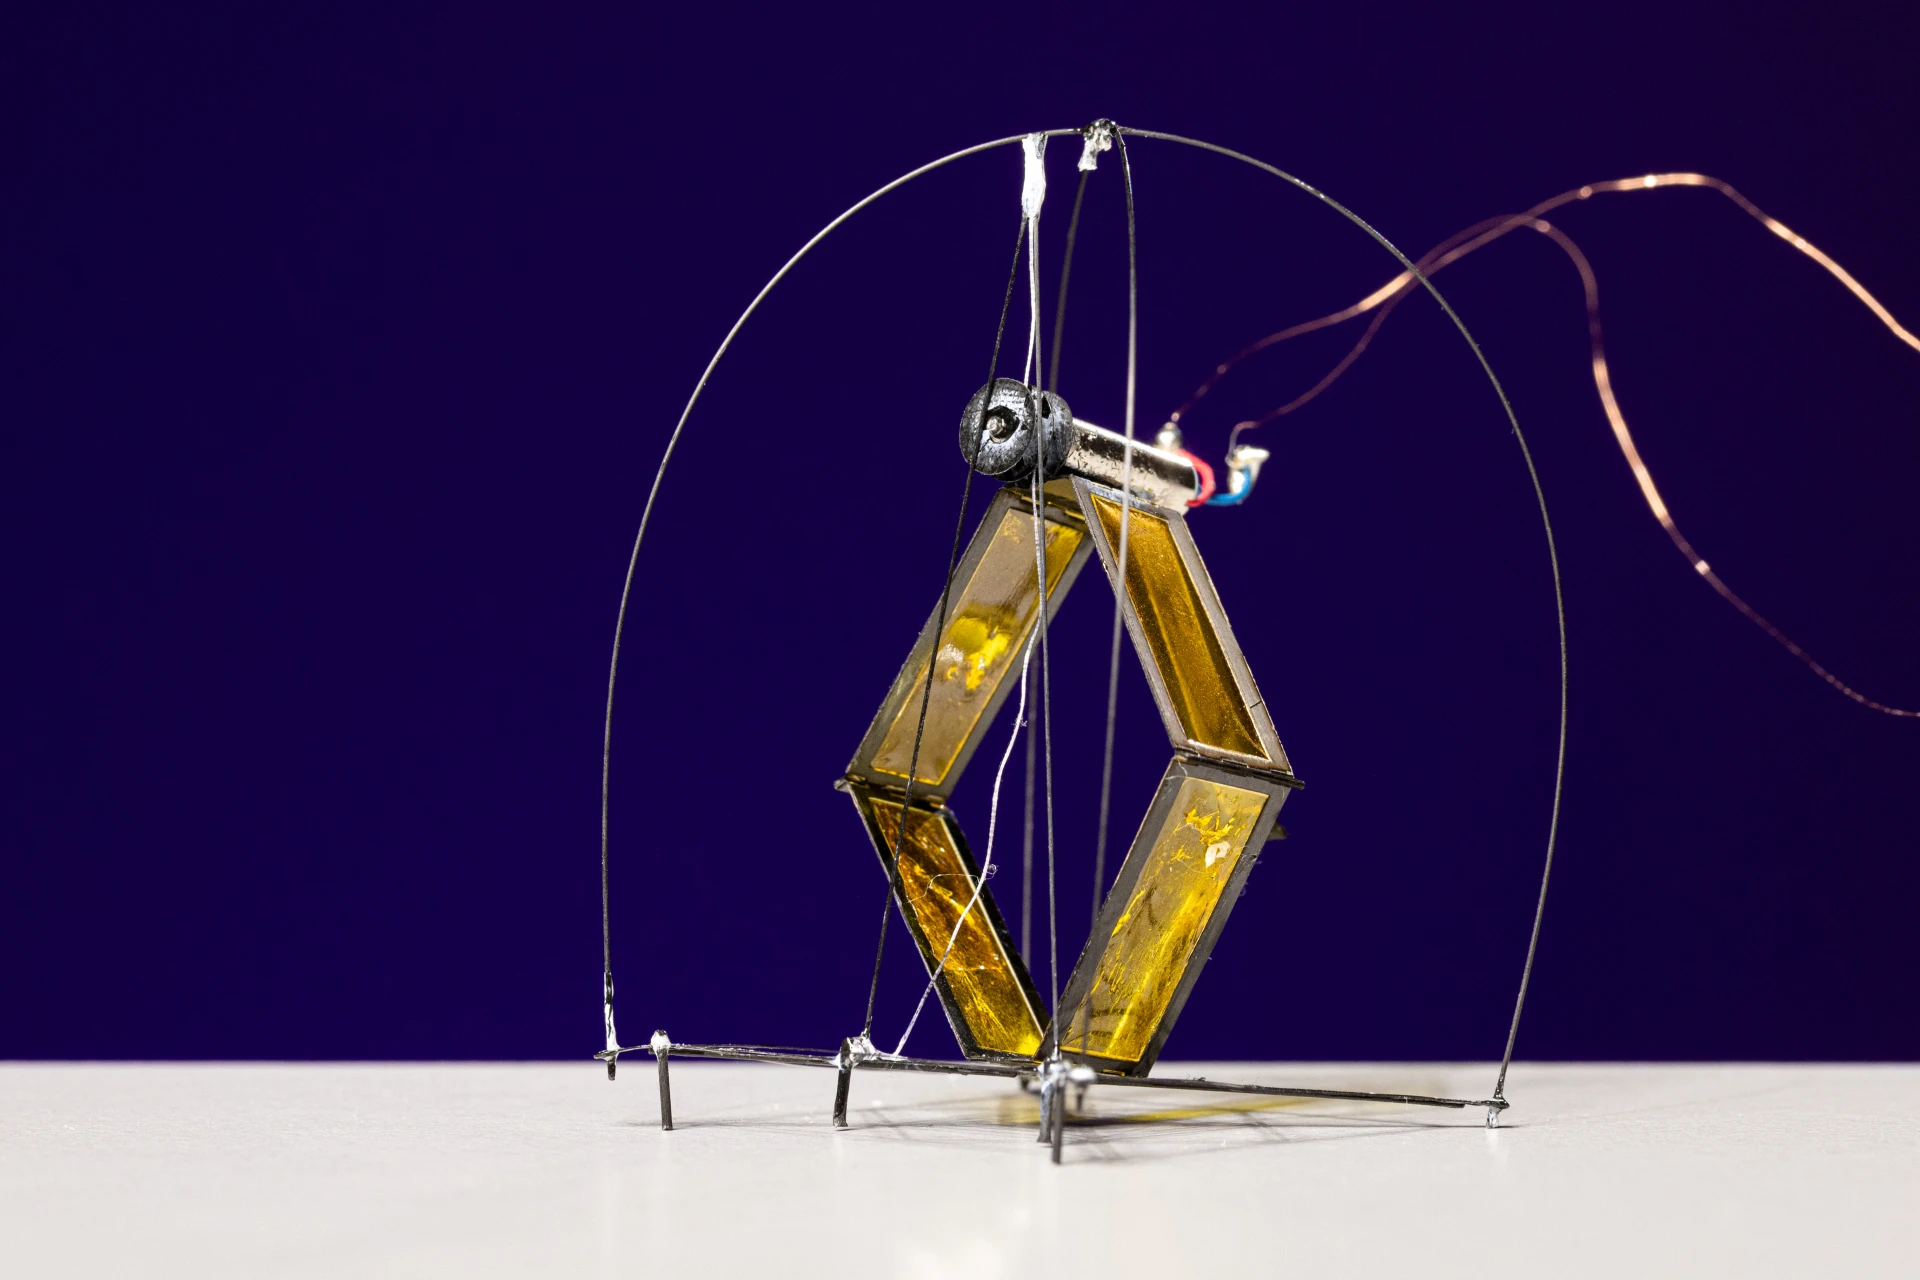
Per testare questo concetto, gli ingegneri dell'Università di Washington hanno sviluppato DirectHop. Il robot pesa circa 1 grammo ed è grande solo quanto un palmo. Può completare più salti di fila e la sua altezza di salto è abbastanza alta da superare i gradini delle scale standard. Il robot utilizza un micromotore e tre gambe pieghevoli che lavorano insieme per ottenere un decollo preciso, con un errore di controllo dell'altezza di soli centimetri.
A differenza della maggior parte dei robot saltatori che imitano la struttura di una pulce, DirectHop non utilizza un meccanismo di accumulo di energia a molla. I progetti tradizionali di solito utilizzano molle per immagazzinare energia e quindi rilasciarla istantaneamente attraverso la serratura, ottenendo così incredibili capacità di salto. Sebbene questa soluzione possa consentire salti a lunga distanza, è difficile controllare con precisione l'altezza e la distanza di ciascun salto perché il rilascio della molla è spesso un'azione "tutto o niente". Inoltre, la produzione di strutture complesse di molle e chiavistelli di dimensioni estremamente ridotte è intrinsecamente impegnativa.
Il gruppo di ricerca ha quindi scelto di abbandonare completamente il sistema a molla e di utilizzare invece un micromotore DC per azionare direttamente il salto. Gli sviluppatori affermano di aver scoperto che il motore ultra-piccolo può effettivamente fornire un'accelerazione abbastanza veloce da generare direttamente la potenza necessaria per il decollo. Questo metodo è più vicino al meccanismo dei grandi animali che saltano, come le rane, che si affidano allo sforzo diretto della forza da parte dei muscoli, piuttosto che al modello delle pulci che si affidano all'accumulo di energia e quindi al rilascio.
Il più grande vantaggio di questo design è la controllabilità. Regolando la modalità di funzionamento del motore, il robot può regolare liberamente l'altezza del salto, invece di poter eseguire solo una modalità fissa di azione di espulsione. I risultati sperimentali presentati dai ricercatori mostrano che DirectHop può essere leggermente sollevato da terra di pochi millimetri, ma può anche decollare con tutta la sua forza e saltare sopra i gradini delle normali scale.
Oltre al controllo preciso del salto, il gruppo di ricerca ritiene che i robot che saltano autonomi debbano affrontare anche altri due problemi chiave: la capacità di girarsi e la capacità di muoversi continuamente. Molti microrobot tendono a ribaltarsi dopo l'atterraggio e non sono in grado di continuare la loro missione una volta perso l'equilibrio.
Per risolvere questo problema, DirectHop è dotato di uno speciale meccanismo di rollover. Quando il robot atterra, se la sua postura è anomala, può utilizzare il motore per far oscillare il suo corpo e tornare al suo stato normale in modo autonomo. I dati dei test mostrano che la percentuale di successo del primo tentativo di ribaltamento del robot è di circa il 90%.
Allo stesso tempo, DirectHop ha anche la capacità di ricaricarsi e saltare continuamente. Dopo aver completato il decollo e l'atterraggio, il sistema può tornare rapidamente allo stato pronto e continuare con l'azione successiva. L’attuale prototipo è già in grado di completare più cicli di salti in successione, cosa insolita tra i robot delle sue dimensioni.
Il team di ricerca ha affermato che, secondo le loro stime, il costo di trasporto di questo robot che salta è molto inferiore a quello dei robot volanti della stessa scala. Poiché non è necessario restare librati continuamente per consumare energia, i robot che saltano potrebbero mostrare evidenti vantaggi negli scenari applicativi futuri che richiedono un funzionamento autonomo a lungo termine.
Tuttavia, DirectHop è ancora in fase di prototipo. I ricercatori hanno affermato che, sebbene il robot abbia risolto i tre problemi fondamentali del salto controllabile, della rotazione autonoma e del salto continuo, in futuro dovrà ancora superare sfide come l’integrazione dell’alimentazione, il controllo dello sterzo e la navigazione autonoma.
Il leader della ricerca Sawyer Fuller ha affermato che, a suo avviso, i tre ostacoli tecnici più difficili per i robot che saltano sono il controllo della distanza di salto, il ribaltamento autonomo e il continuo rimbalzo. DirectHop ha superato con successo queste soglie attraverso un nuovo design. Con il continuo miglioramento del sistema in futuro, si prevede che questo tipo di micro-robot diventi un’altra importante piattaforma mobile autonoma oltre ai droni, svolgendo un ruolo nell’industria, nell’agricoltura, nei soccorsi in caso di calamità e persino nell’esplorazione spaziale.
Commenti