Riassunto:
Gli ingegneri del MIT hanno sviluppato un sottile robot nuotatore alimentato da cellule muscolari scheletriche viventi. È costituito da una pellicola flessibile di idrogel delle dimensioni di una gomma da masticare e da due strutture a forma di pinna. Le cellule muscolari ricoprono le pinne. Il team di ricerca utilizza la luce per stimolare la contrazione muscolare e far sbattere le pinne per spingere il robot in avanti nell'acqua. Illuminando alternativamente la pinna sinistra e quella destra, i ricercatori sono stati in grado di girare l'animale e guidarlo attraverso un semplice labirinto sottomarino in una capsula di Petri.
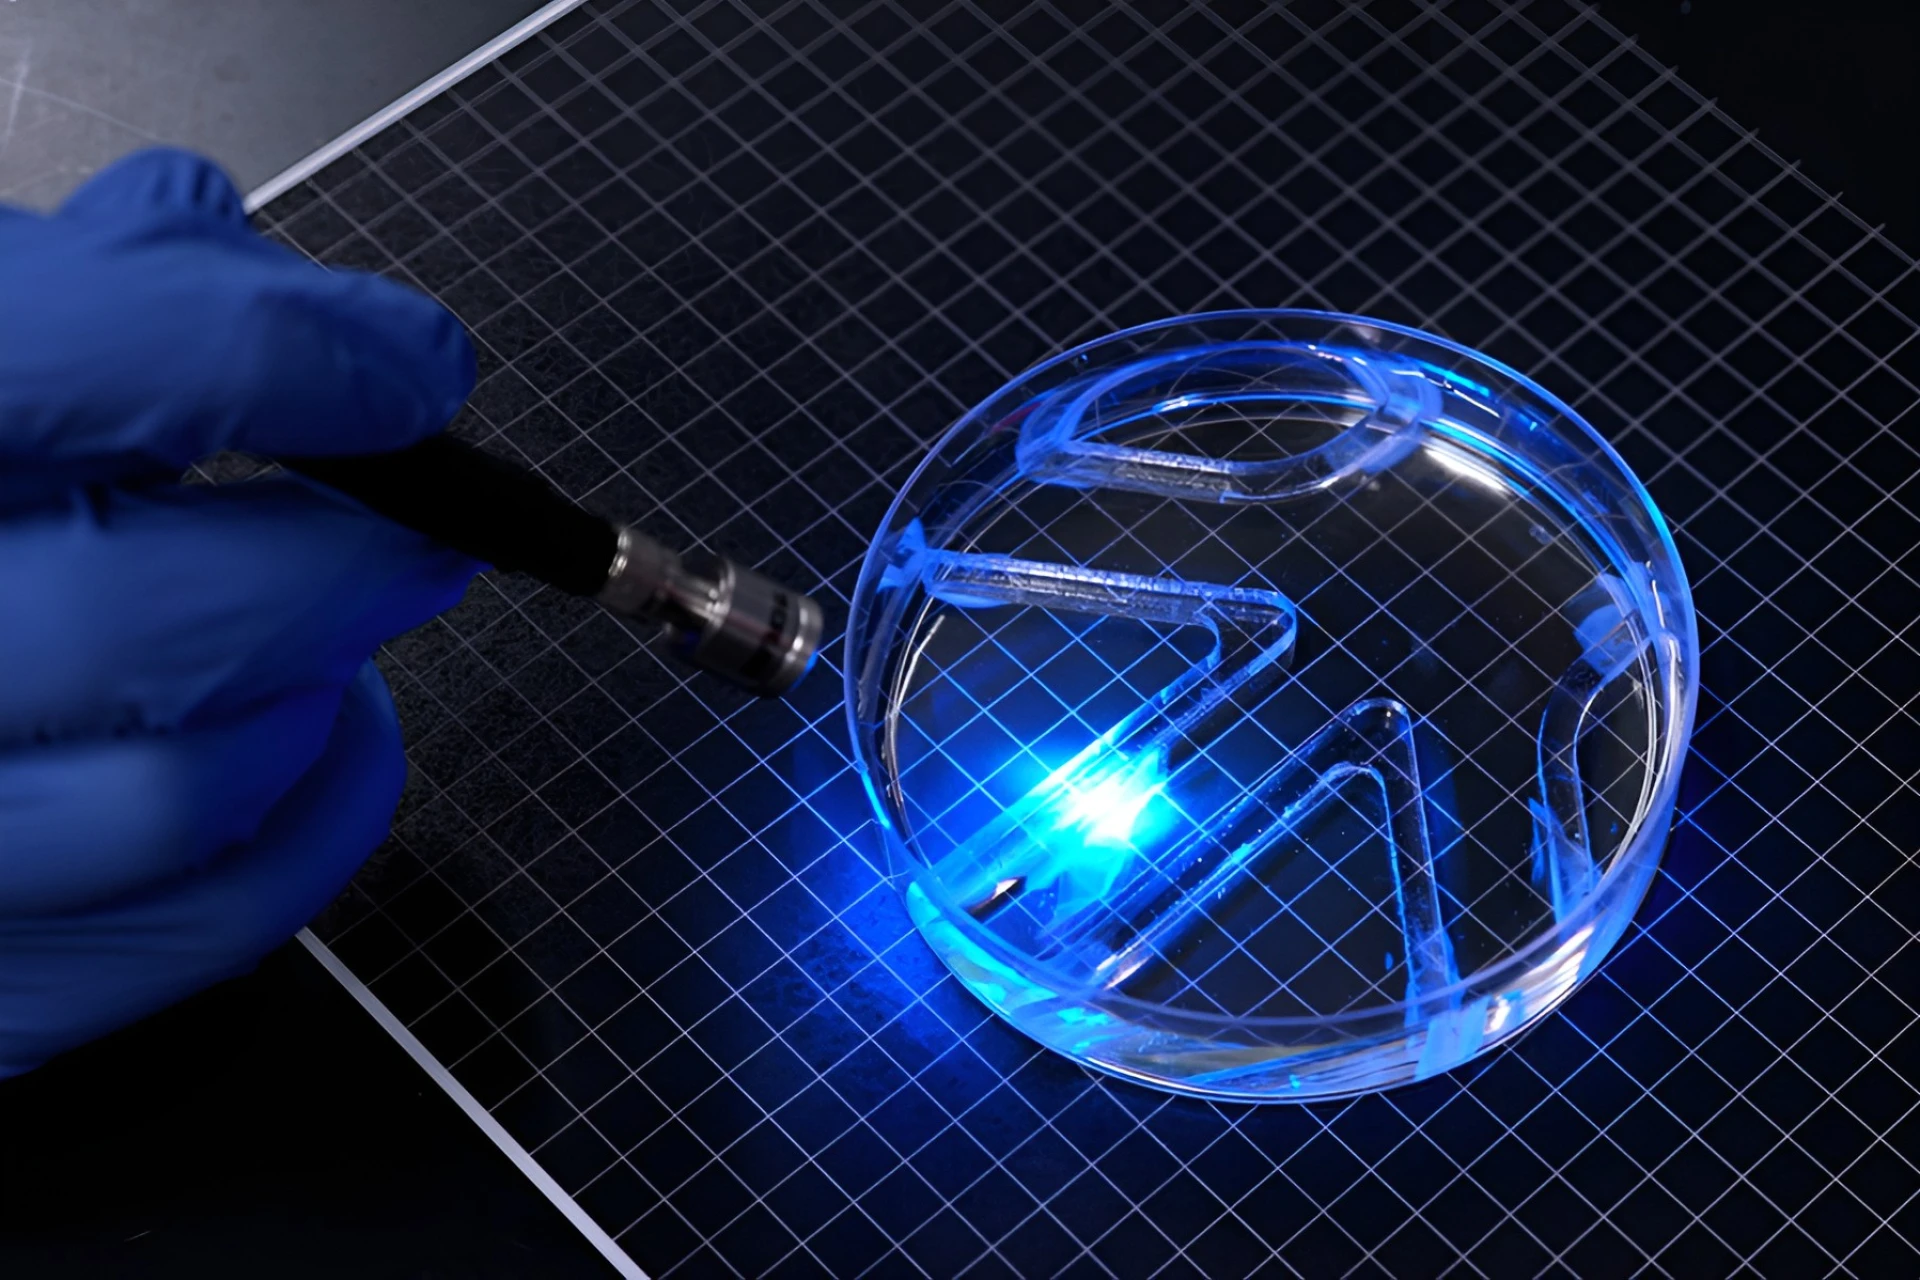
Questo robot utilizza un singolo strato di membrana cellulare muscolare e la struttura complessiva ha uno spessore di circa mezzo millimetro. Il gruppo di ricerca ha utilizzato gelatina metacrilato (GelMA) per creare uno scheletro di supporto e ha pressato delle scanalature quadrate sulla superficie per consentire alle cellule di disporsi lungo le scanalature e fondersi nelle fibre muscolari con la stessa direzione. I ricercatori hanno affermato che il gel di fibrina utilizzato in passato era troppo morbido e si sgualciva facilmente quando i muscoli si contraevano; il GelMA più forte e le scanalature quadrate possono supportare meglio le cellule e aiutare i muscoli a lavorare insieme per esercitare la forza. Ogni pinna è lunga circa 15 mm, larga 7 mm e spessa 0,5 mm.
Il robot utilizza cellule muscolari scheletriche geneticamente modificate per rispondere alla luce. Il gruppo di ricerca ha prima stimolato le cellule con impulsi luminosi due volte al giorno per 15 minuti ogni volta. Rispetto al gruppo di controllo non addestrato, lo spostamento delle pinne dopo l’allenamento è aumentato di circa quattro volte. L'articolo riporta che questa pellicola muscolare bidimensionale può produrre una forza a livello di millinewton e una corsa a livello di millimetro; la sua densità di forza contrattile per unità di volume tissutale è circa 20 volte quella dei muscoli tridimensionali, e anche la sua capacità di lavoro continuo in uno stato non fisso è aumentata da meno di 10 minuti a più di 30 giorni.
In condizioni di test ottimali, la velocità di nuoto lineare del robot è di circa 4 lunghezze proprie al minuto e la sua velocità di rotazione può raggiungere fino a 1.200 gradi al minuto. Richiede ancora ai ricercatori di tenere una fonte di luce fuori dalla capsula di Petri per controllarla, e non dispone ancora di apparecchiature elettroniche a bordo o capacità di navigazione autonoma; pertanto, "non fisso" significa che il corpo del robot non necessita di essere collegato a una staffa esterna, il che non significa che possa funzionare in modo indipendente senza controllo della luce esterna. I ricercatori ammettono anche che la struttura attuale è semplice e la velocità di nuoto è lenta, e c'è ancora molta strada da fare prima che possa essere utilizzata in acque libere.
Il gruppo di ricerca era guidato da Ritu Raman, professore associato di ingegneria meccanica al MIT, e il primo autore era la studentessa laureata Mahira Bawa. I risultati sono stati pubblicati su Advanced Functional Materials, dal titolo "Gli attuatori bidimensionali della pellicola del muscolo scheletrico migliorano l'efficienza dei robot bioibridi". Il team ritiene che il design sottile possa essere più favorevole alle cellule e più economico da produrre rispetto ai blocchi muscolari tridimensionali che richiedono un gran numero di cellule, e si prevede inoltre che migliorerà l'efficienza del movimento; in futuro, potrebbe essere utilizzato per il monitoraggio ambientale o per eseguire attività di rilevamento accurato in ambienti fragili e imprevedibili. Tuttavia, la ricerca attualmente utilizza solo una linea cellulare, fibre muscolari disposte unidirezionalmente e una semplice struttura scheletrica. Il prossimo passo del team sarà ottimizzare il design del corpo e delle pinne, aumentare la velocità di nuoto ed esplorare altre modalità di movimento.
Commenti