
Riassunto:
Intrinsic, una società di software per robot intelligenti di proprietà della società madre di Google Alphabet, ha annunciato il 22 settembre, ora locale, che avrebbe reso open source i componenti principali della sua piattaforma di robot industriali e avrebbe lanciato una piattaforma software di base chiamata Intrinsic Core. Il progetto è stato annunciato ufficialmente alla conferenza ROSCon 2026 a Toronto, in Canada, utilizzando la licenza open source Apache 2.0. L’obiettivo è consentire a più sviluppatori di robot di utilizzare direttamente software di base preconfigurato per accelerare lo sviluppo di robot intelligenti e di “AI fisica”.
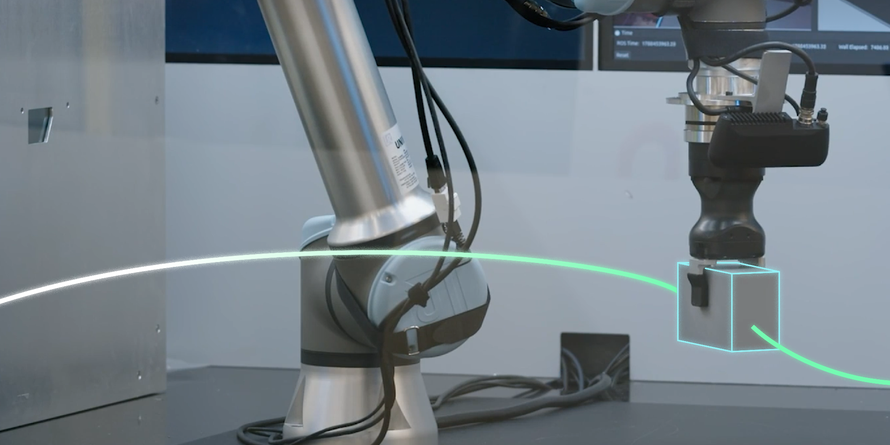
Intrinsic è stata fondata nel 2021 ed è stata incorporata nel sistema aziendale di Google nel febbraio di quest'anno, responsabile di promuovere lo sviluppo dell'intelligenza artificiale fisica. Diversamente dall’intelligenza artificiale tradizionale che esiste principalmente nell’ambiente digitale, l’intelligenza artificiale fisica deve percepire il mondo reale attraverso sensori, quindi utilizzare algoritmi per ragionare e intraprendere azioni reali attraverso attuatori e sistemi di controllo, quindi coinvolge una varietà di apparecchiature come robot, auto a guida autonoma, droni e infrastrutture intelligenti.
Intrinsic ritiene che un motivo importante per cui lo sviluppo dell'intelligenza artificiale fisica è attualmente limitato è che il sistema software alla base dei robot intelligenti è troppo complesso. Gli sviluppatori spesso devono riscrivere una grande quantità di software, driver e logica di controllo sottostanti per i diversi hardware dei robot, oltre a dover risolvere il problema dell’addestramento dei modelli di intelligenza artificiale. Se ogni tipo di robot sviluppato dovesse essere ricostruito da zero, il ciclo di sviluppo e i costi sarebbero molto elevati.
Intrinsic Core è stato lanciato per risolvere questo problema. Si tratta di un ambiente software preconfigurato compatibile con il sistema operativo del robot ROS che può essere eseguito direttamente sull'hardware locale e fornisce una serie di componenti software riutilizzabili. Gli sviluppatori possono combinare questi componenti nei propri sistemi robotici senza dover creare da zero un intero stack software.
Uno dei componenti principali è il controllo intrinseco. Si tratta di una struttura di controllo del robot in tempo reale che è indipendente dall'hardware specifico e può regolare dinamicamente la sua traiettoria di movimento durante il movimento del robot in base al feedback del sensore. Ciò rende più semplice per gli sviluppatori utilizzare diversi tipi di bracci robotici, pinze e altre apparecchiature basate sullo stesso set di software, senza dover riscrivere il software e i driver sottostanti ogni volta che l'hardware viene sostituito.
Intrinsic Core fornisce inoltre funzioni di stima della postura basate sulla tecnologia NVIDIA FoundationPose, che consente ai robot di identificare ed elaborare dinamicamente le parti sulla linea di produzione. L'automazione industriale tradizionale spesso richiede l'uso di dispositivi fissi e costosi per garantire che le parti si trovino in una determinata posizione e questa capacità di posizionamento visivo può ridurre la dipendenza da dispositivi fisici così rigidi.
La piattaforma include anche una funzione di pianificazione del movimento in grado di generare automaticamente percorsi di movimento per evitare ostacoli. I robot industriali tradizionali spesso richiedono agli sviluppatori di programmare ogni giunto passo dopo passo e Intrinsic spera di ridurre questo noioso lavoro di programmazione manuale attraverso la pianificazione automatizzata del movimento.
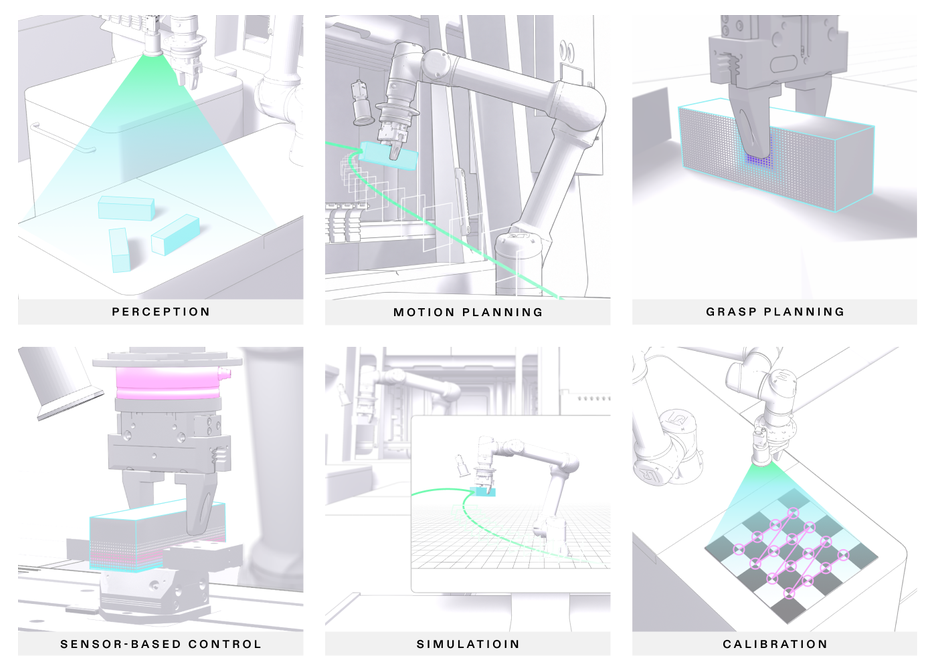
Inoltre, Intrinsic Core fornisce una funzione di pianificazione della presa che consente a diversi tipi di pinze del robot di regolare automaticamente le proprie azioni di presa in base alla posizione e alla direzione dell'oggetto target, consentendo al robot di gestire in modo più flessibile oggetti di diverse forme e posizionamenti.
Durante il processo di sviluppo del robot, Intrinsic Core fornisce anche servizi di simulazione e calibrazione. Gli sviluppatori possono simulare, visualizzare e risolvere i problemi dei robot attraverso un'interfaccia unificata, completando al contempo la calibrazione del sistema di visione. La piattaforma fornisce inoltre driver Intrinsic-ROS per facilitare agli sviluppatori la connessione dei sensori con pinze di terze parti, fotocamere 3D e altri dispositivi hardware.
Per dimostrare l'uso pratico di questa infrastruttura, Intrinsic ha lanciato anche la soluzione Open Machine Tending. Si tratta di un progetto di riferimento aperto per attività di carico e scarico di macchine utensili CNC basate sull'intelligenza artificiale, che consente agli utenti di apportare regolazioni modulari in base a diverse configurazioni hardware e supporta apparecchiature dei principali produttori di robot industriali come Universal Robots e FANUC.
Intrinsic ritiene che questa serie di progetti di riferimento aperti sia particolarmente adatta per l'industria manifatturiera di macchinari. Attualmente ci sono decine di migliaia di aziende negli Stati Uniti e in Europa responsabili della produzione di varie parti meccaniche complesse. Tuttavia, a causa dei costi elevati delle apparecchiature di automazione e delle elevate barriere tecniche, solo l’8% circa di essi ha adottato una qualche forma di tecnologia di automazione.
Intrinsic spera di rendere più semplice per le aziende manifatturiere più piccole l'automazione di attività ripetitive e di basso valore fornendo un punto di partenza che può essere direttamente modificato e ampliato, abbassando così la soglia per l'implementazione dei robot e promuovendo ulteriormente l'automazione dell'intero settore manifatturiero.
Su scala più ampia, Intrinsic spera di costruire un ecosistema di sviluppatori più ampio attraverso strumenti di robotica open source condivisi. L’azienda ritiene che se gli sviluppatori di robot non avranno più bisogno di costruire ripetutamente una grande quantità di software di base, potranno dedicare più energia ad applicazioni specifiche e alle stesse capacità di intelligenza artificiale, accelerando così l’implementazione dell’intelligenza artificiale fisica in diversi settori.
L'importanza di questo open source non è solo quella di fornire gratuitamente diversi strumenti software per robot, ma anche di diffondere ulteriormente il concetto di "piattaforma software di base" nel campo dei robot. L'attuale hardware dei robot industriali presenta differenze a lungo termine tra marchi, modelli e sistemi di controllo e gli sviluppatori spesso devono adattarsi ad apparecchiature di produttori diversi. Le speranze intrinseche di ridurre i costi di sviluppo causati da questa frammentazione attraverso componenti comuni come il quadro di controllo indipendente dall'hardware, il driver ROS, il posizionamento visivo, la pianificazione del movimento e la pianificazione della cattura.
Anche la scelta di Intrinsic di annunciare Intrinsic Core durante il ROSCon 2026 è ovviamente mirata. ROS è diventato uno dei framework software open source più utilizzati nel campo della ricerca e dello sviluppo di robot e attorno a ROS si è formato un enorme ecosistema di sviluppatori e hardware. Intrinsic Core fornisce direttamente un ambiente compatibile con ROS, rendendo più semplice per gli sviluppatori combinare i sistemi robotici ROS esistenti con le funzionalità fornite da Intrinsic.
Dal punto di vista della strategia complessiva di Google, questo è anche un passo importante per l'azienda per estendere ulteriormente l'intelligenza artificiale dal mondo digitale a quello fisico. Google ha continuato a promuovere la combinazione di robot e modelli di intelligenza artificiale negli ultimi anni e Intrinsic non si occupa semplicemente di produrre un certo tipo di robot, ma cerca di fornire un’infrastruttura software comune in modo che diversi tipi di robot industriali possano ottenere capacità di percezione, pianificazione, controllo e funzionamento più flessibili.
Se questo modello riuscisse a prendere forma, il modo in cui i robot verranno sviluppati in futuro potrebbe diventare sempre più simile allo sviluppo del software: gli sviluppatori non avranno bisogno di reinventare la ruota partendo dal controllo inferiore, dal riconoscimento visivo e dalla pianificazione del movimento, ma utilizzeranno direttamente componenti di base maturi, per poi combinarli e formarli per compiti specifici del settore. Intrinsic ha aperto la sua infrastruttura principale sotto la licenza Apache 2.0, il che significa anche che sviluppatori esterni e aziende possono studiare, modificare ed espandere questi software in condizioni relativamente rilassate.
Tuttavia, il software open source da solo non può risolvere tutti i problemi affrontati dalla commercializzazione dei robot. I robot negli ambienti industriali reali richiedono ancora hardware, sensori, attuatori, sistemi di controllo del motore affidabili, oltre a dati e test estesi specifici per attività. Intrinsic Core può abbassare la soglia per lo sviluppo del software, ma le aziende devono comunque risolvere problemi come l’implementazione dell’hardware, la sicurezza e l’effettiva affidabilità operativa in base ai propri processi di produzione.
L'obiettivo principale dell'azione di Intrinsic non è quindi lanciare direttamente un robot intelligente per i consumatori, ma diventare un fornitore di software di base nell'era dell'intelligenza artificiale fisica e attirare più sviluppatori e produttori di robot a unirsi al suo ecosistema attraverso componenti software aperti e universali. Se sempre più robot industriali potranno condividere capacità software di base simili, si prevede che i costi di sviluppo e implementazione dei robot saranno ulteriormente ridotti e l’automazione basata sull’intelligenza artificiale potrebbe quindi espandersi gradualmente da poche grandi aziende manifatturiere a un numero maggiore di piccole e medie imprese.
Commenti