
Riassunto:
I ricercatori della North Carolina State University negli Stati Uniti hanno sviluppato un nuovo tipo di morbido robot sottomarino la cui forma e movimento sono ispirati alla creatura marina crinoide crestato. A differenza di molti robot sottomarini che richiedono più motori e sistemi di controllo complessi per ottenere un movimento tridimensionale, questo dispositivo utilizza solo due input di azionamento pneumatico per completare azioni come salire, scendere, spostarsi avanti e indietro, librarsi e ruotare attorno al proprio asse.
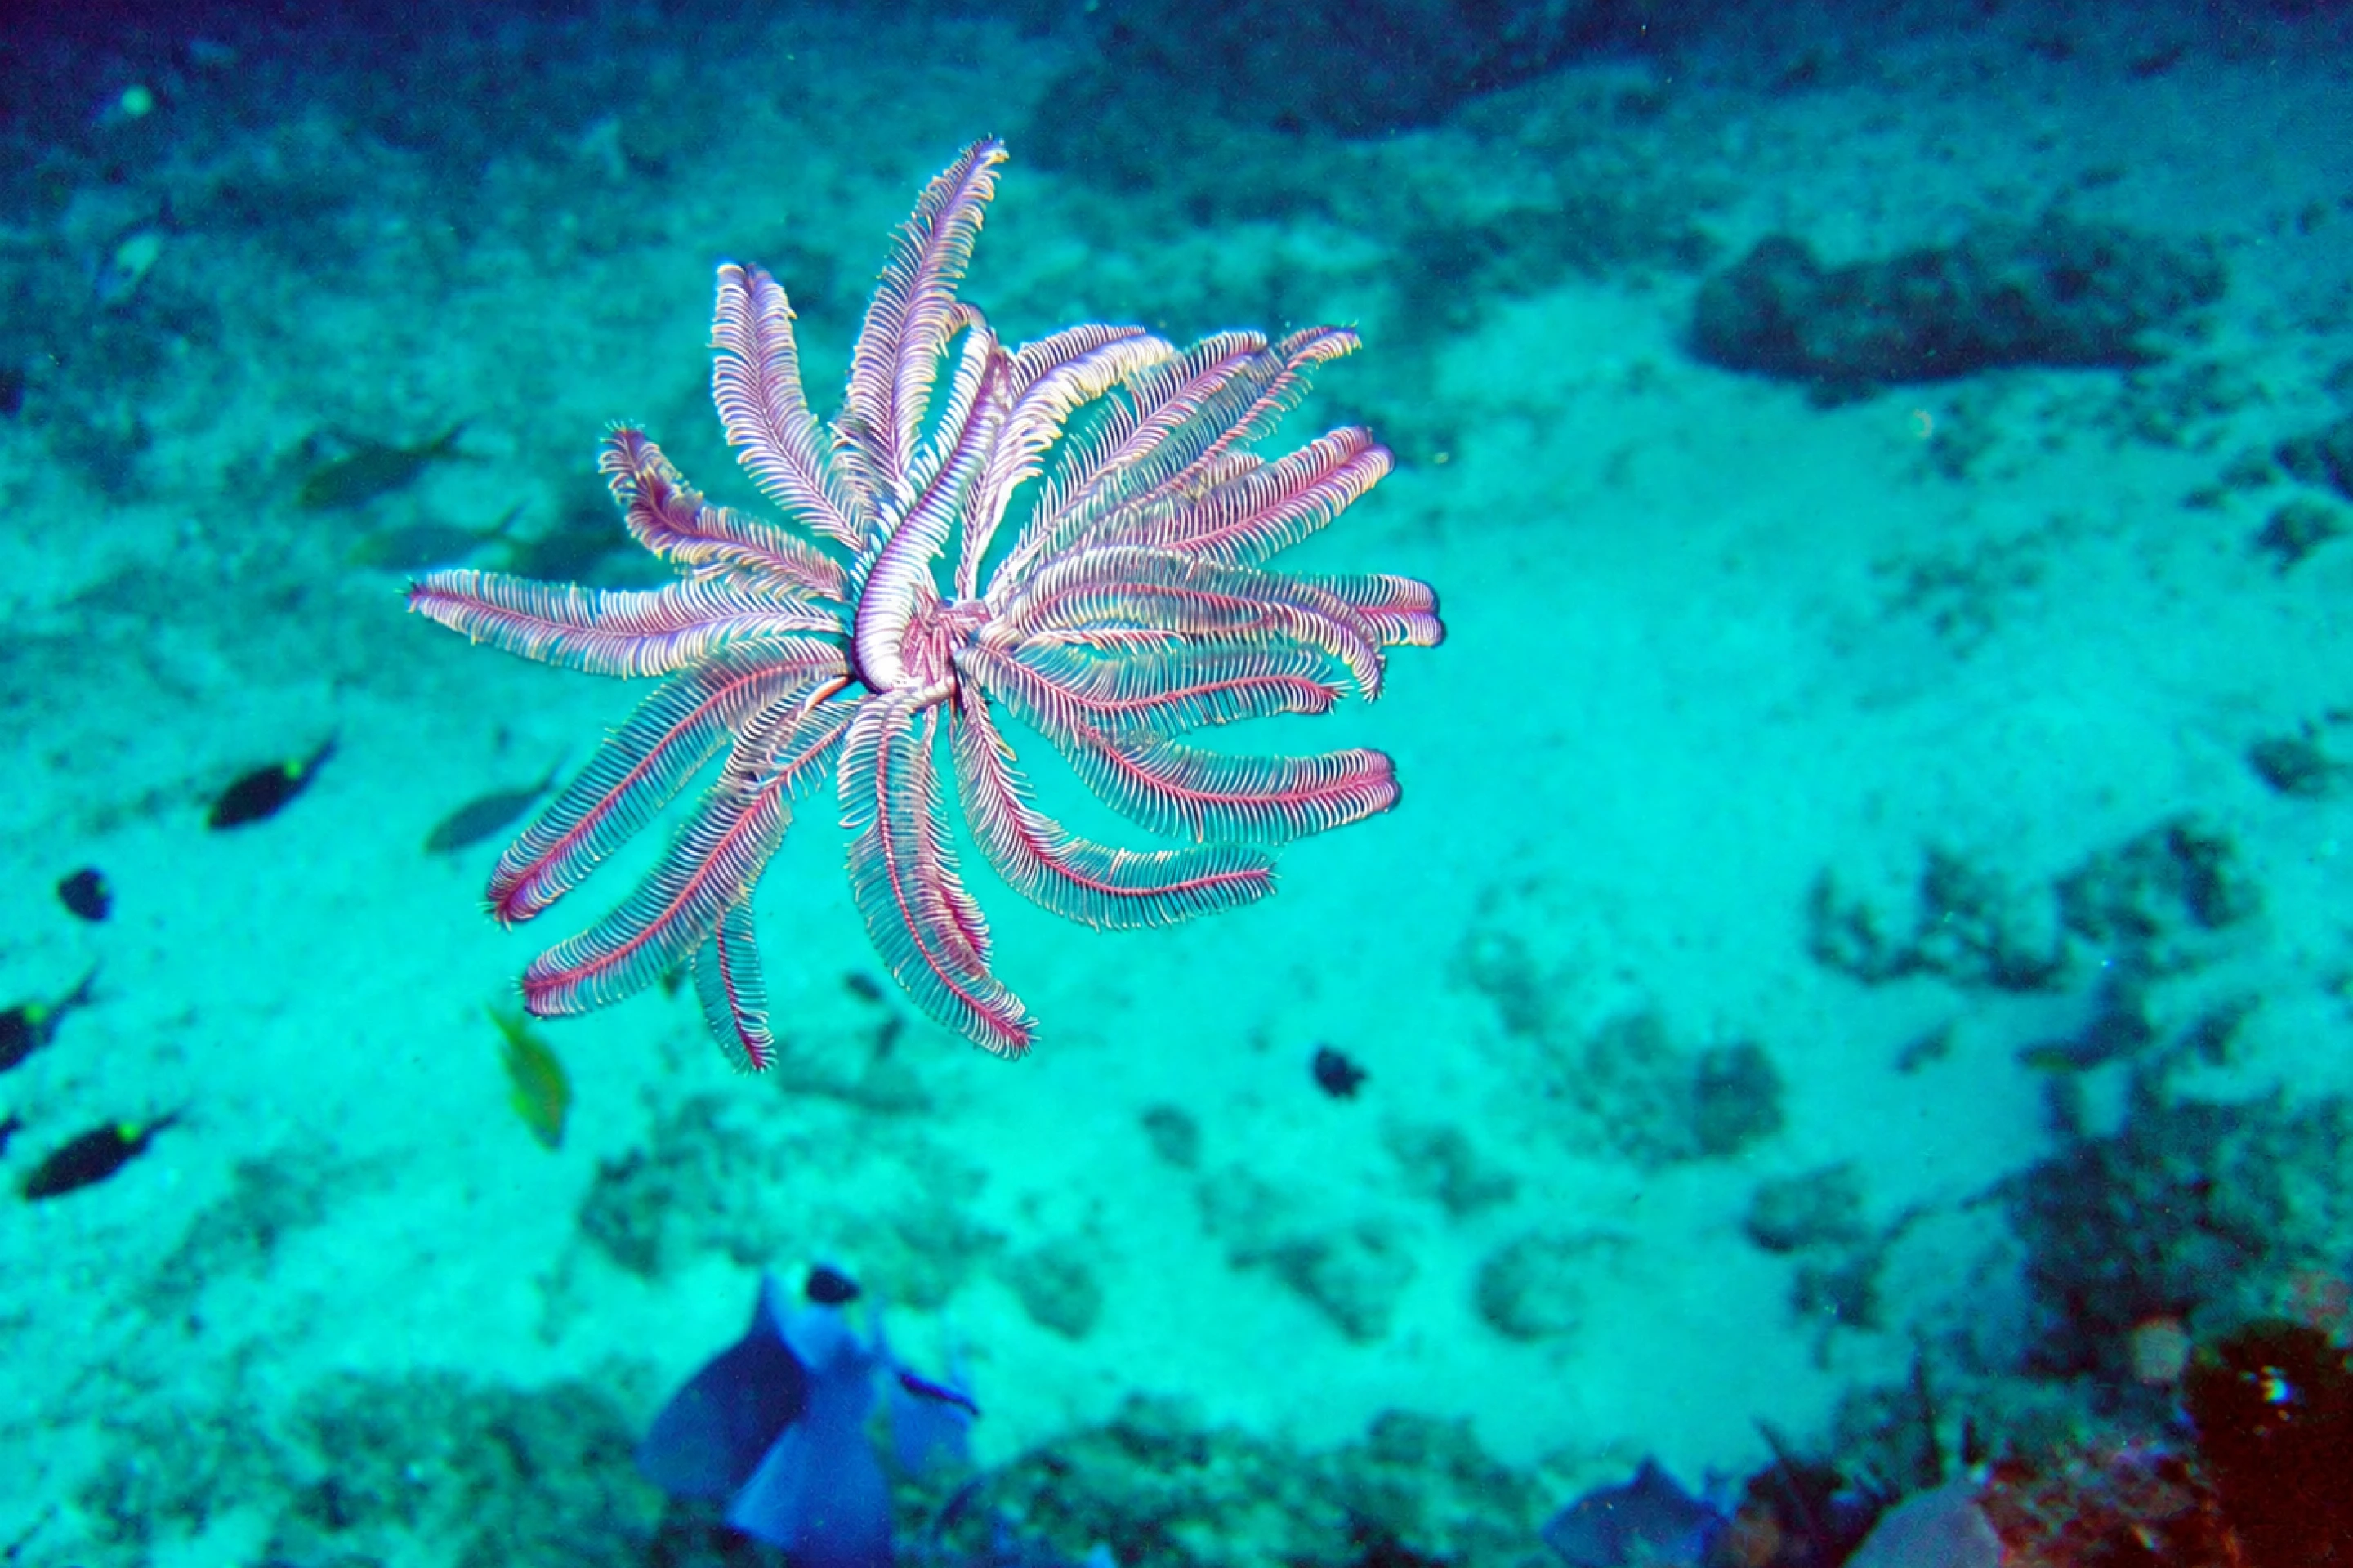
Il fulcro di questa ricerca non è solo imitare l'aspetto delle creature marine, ma provare ad applicare i principi meccanici contenuti nei movimenti biologici alla progettazione dei robot. I crinoidi della cresta sono echinodermi crinoidi con più braccia morbide e piumate che possono cambiare direzione o mantenere la posizione nell'acqua coordinando i movimenti delle diverse braccia. Il gruppo di ricerca spera di utilizzare progetti strutturali simili per risolvere i limiti dei tradizionali robot sottomarini nella manovrabilità tridimensionale.
Qualche anno fa, lo stesso gruppo di ricerca ha sviluppato un robot sottomarino ispirato alle mante. Il dispositivo può nuotare velocemente, ma presenta dei difetti nel muoversi su e giù, nel girarsi sul posto e nel regolare la postura in spazi complessi. I ricercatori si sono quindi rivolti allo studio dei crinoidi, sperando di fornire ai robot capacità di locomozione più flessibili senza aumentare significativamente la complessità meccanica.
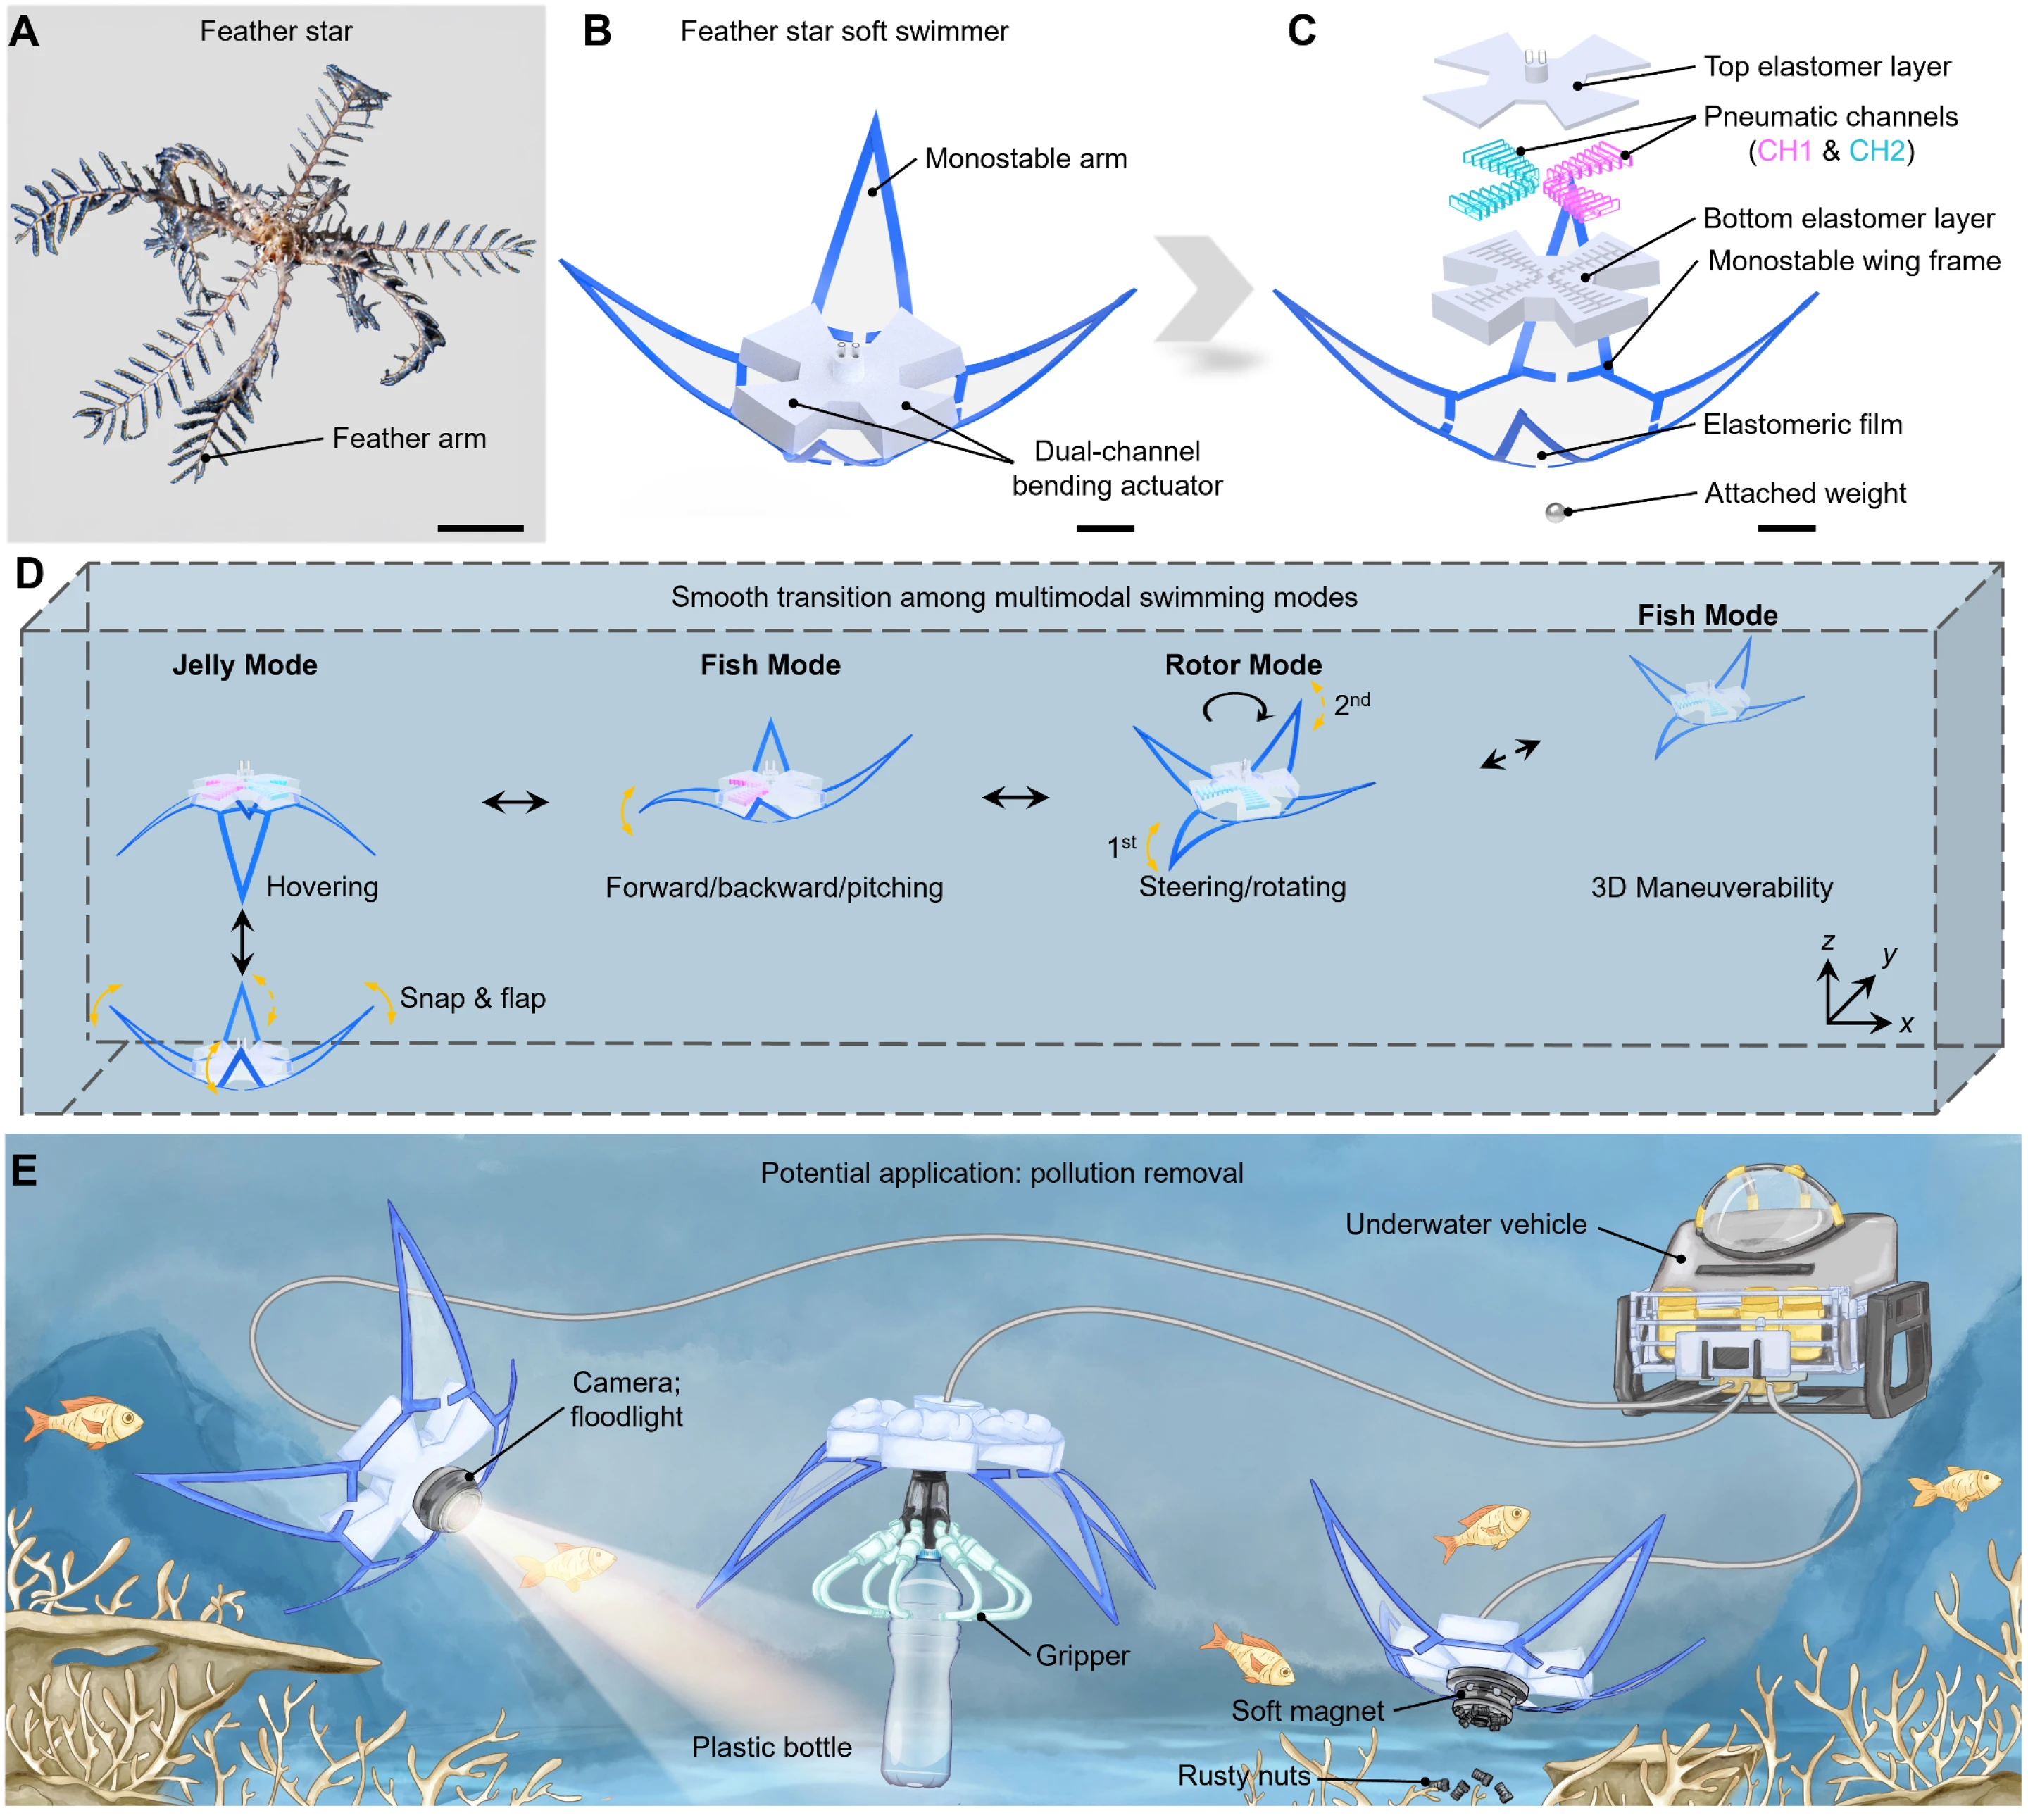
Il nuovo robot è costituito da un corpo centrale e quattro strutture flessibili simili ad ali. La parte centrale integra due canali di azionamento aerodinamico indipendenti e i quattro arti alari elastici sono responsabili dell'interazione con l'acqua per generare propulsione e coppia rotazionale. Modificando il modo in cui funzionano i due canali di azionamento, il robot può passare tra tre diverse modalità di movimento.
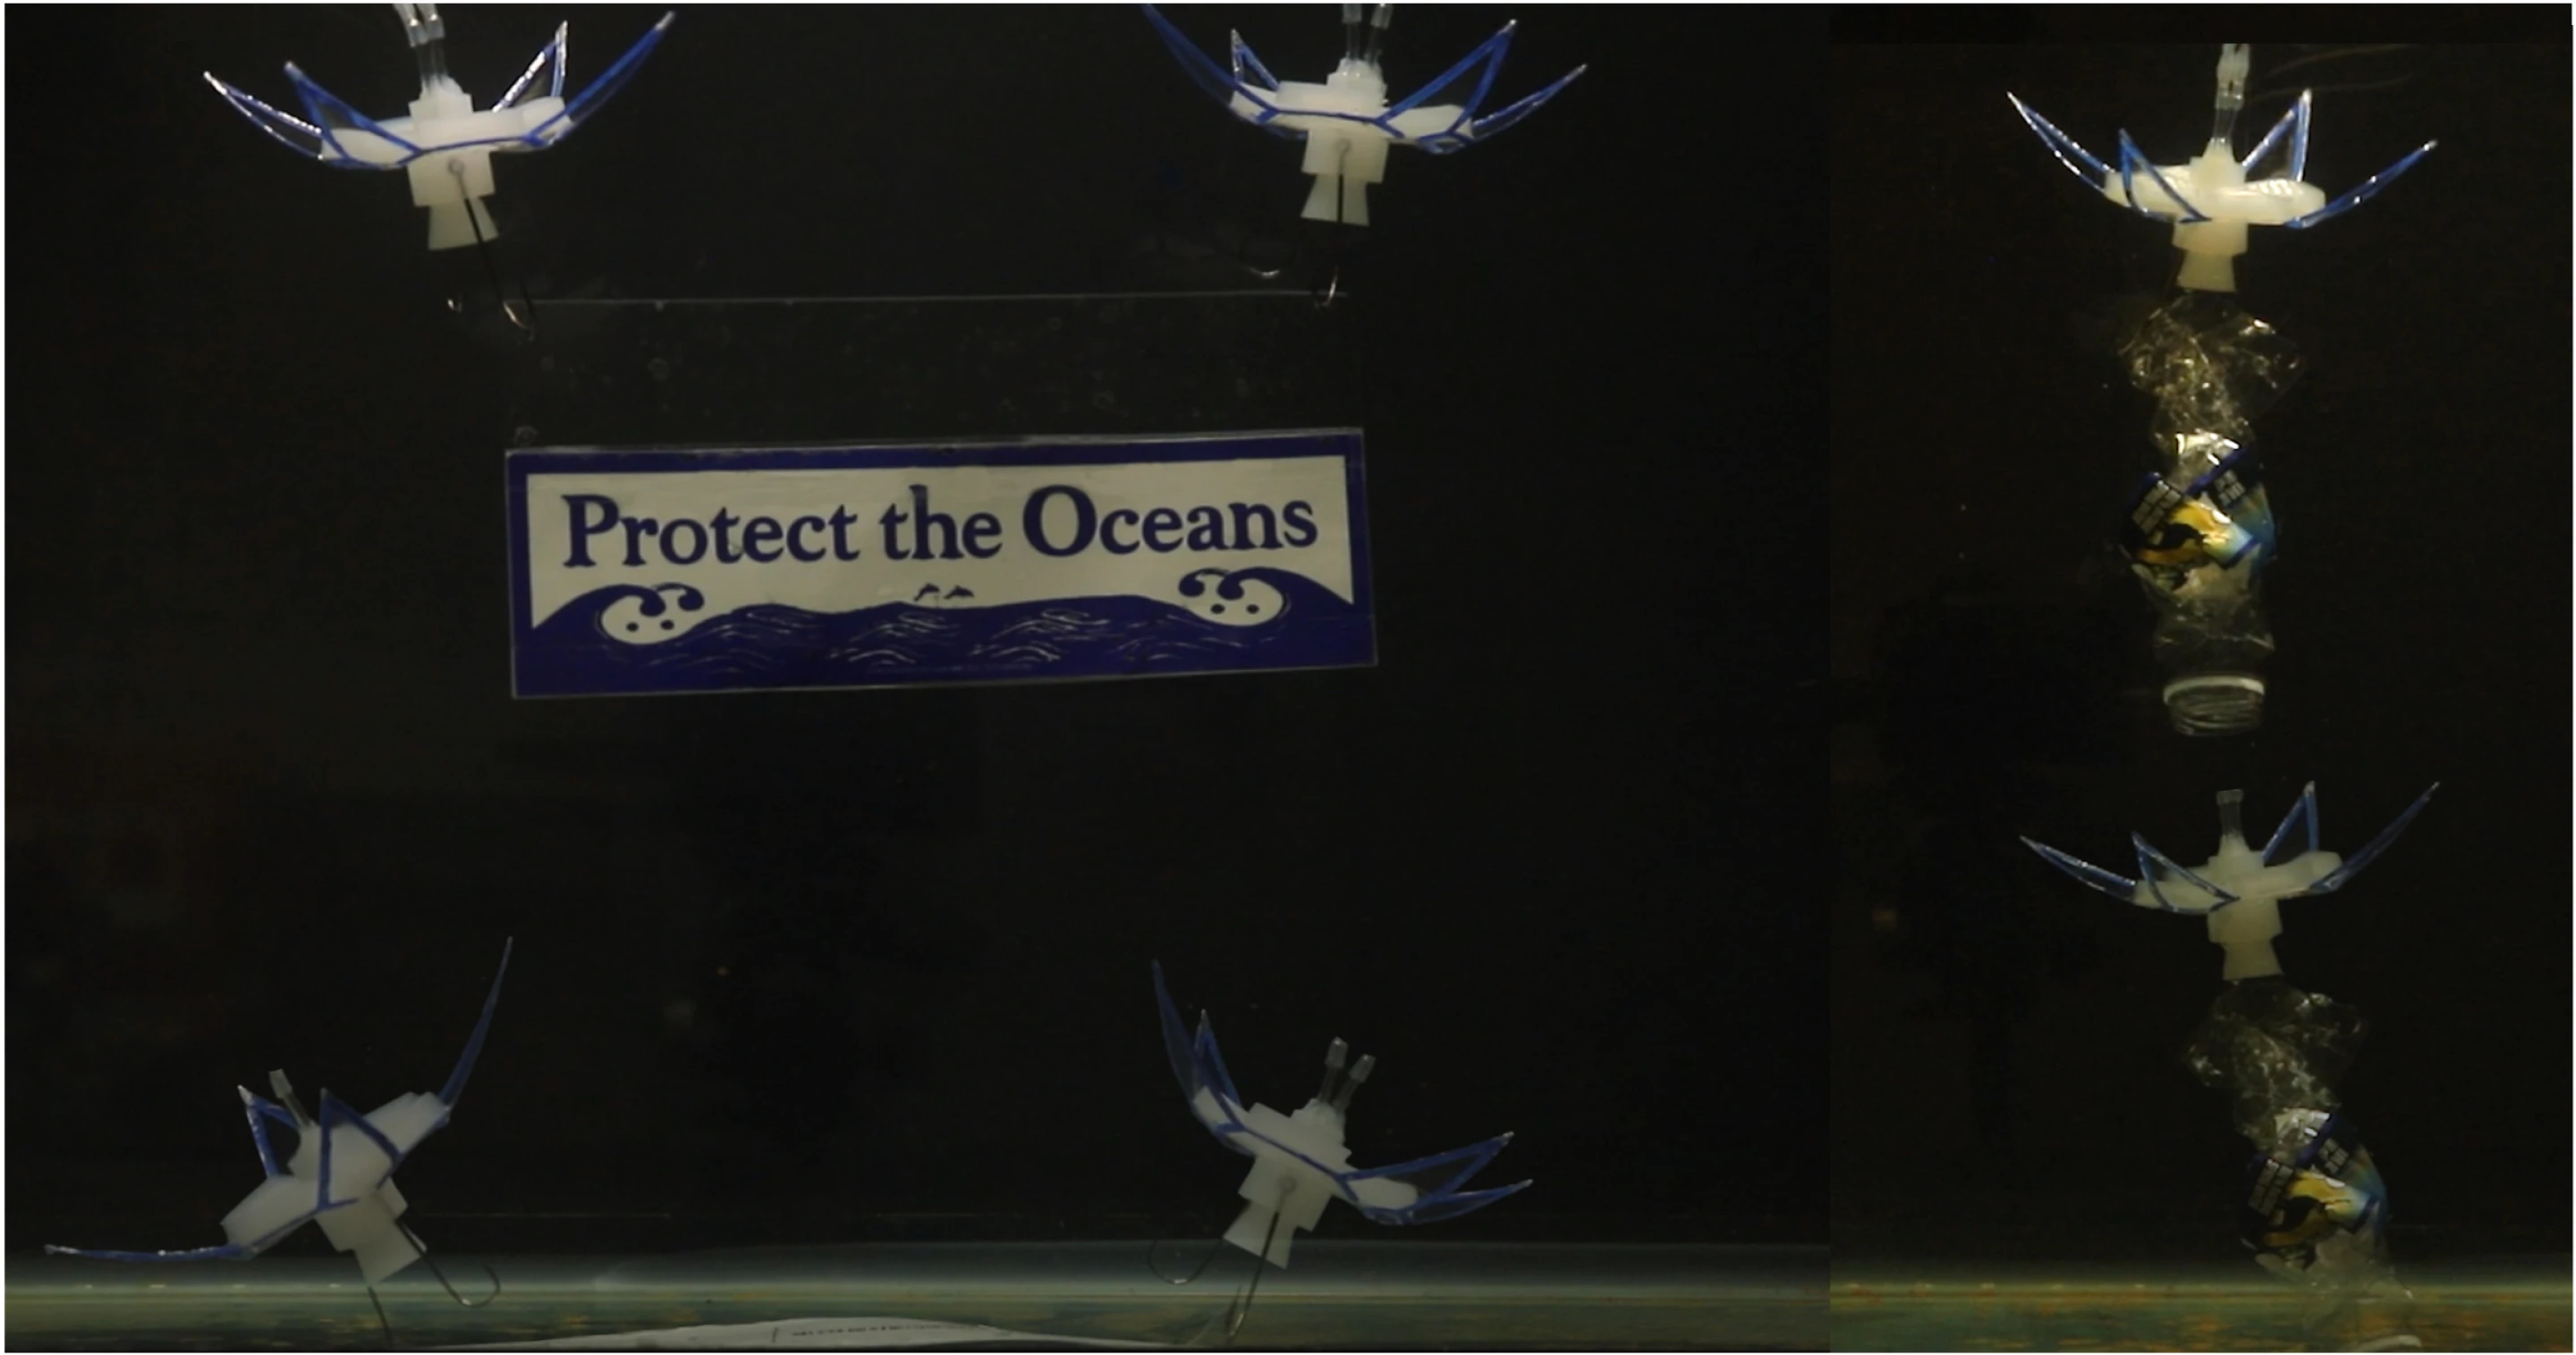
La prima modalità è chiamata dai ricercatori "modalità medusa". Quando i due attuatori funzionano contemporaneamente, le quattro ali del robot si piegheranno rapidamente verso il basso, spingendo il flusso d'acqua e spostandosi verso l'alto. Dopo l'arresto della propulsione, gli arti delle ali ritornano alla loro forma originale in virtù della loro stessa elasticità e il robot cambia il suo stato di movimento e si sposta verso il basso. Regolando la frequenza di azione, il robot può continuare a salire e scendere, oppure può rallentare il suo movimento e mantenere uno stato quasi sospeso nell'acqua.
La seconda modalità è la "modalità pesce". In questo momento, i ricercatori hanno attivato solo uno dei canali di azionamento, provocando il movimento asimmetrico delle strutture su entrambi i lati del robot. L'oscillazione di un arto alare è simile al modo in cui un pesce usa la pinna caudale per spingere il robot in avanti o all'indietro. Controllando l'input di azionamento, è anche possibile modificare l'azione di propulsione per adattare il robot a diverse direzioni di movimento.
La terza modalità è la "modalità rotore". I ricercatori controllano alternativamente i due canali di azionamento per far sì che gli arti delle ali producano movimenti diversi in sequenza, guidando così il robot a ruotare attorno al proprio asse. Questa capacità consente al robot di regolare il proprio orientamento in acqua, fornendo la base per le successive operazioni di navigazione e orientamento tridimensionale.
Queste tre modalità combinate consentono al robot di muoversi in direzioni come su e giù, avanti e indietro e rotazione. Il team ha notato che in genere per ottenere un raggio di movimento simile, i progetti tradizionali potrebbero richiedere almeno sei attuatori, mentre questo robot ne richiede solo due. La chiave sta in un concetto di design chiamato “intelligenza meccanica”.
La cosiddetta intelligenza meccanica si riferisce alla realizzazione di alcune funzioni di controllo attraverso le caratteristiche fisiche della struttura stessa, piuttosto che lasciare tutte le azioni a motori indipendenti e sistemi elettronici complessi. In questo robot, gli arti flessibili delle ali possono tornare rapidamente alla loro forma originale dopo essersi piegati sotto forza. L'energia elastica immagazzinata e rilasciata nella struttura aiuta il robot a produrre movimenti veloci e regolari. I ricercatori sfruttano questa proprietà per convertire input di guida limitati in molte forme diverse di movimento.
Questo design è anche strettamente correlato alla direzione di sviluppo dei robot morbidi. I tradizionali robot subacquei di solito si affidano a strutture rigide, propulsori multipli e complessi sistemi di controllo dell’assetto per completare i loro movimenti, mentre i robot morbidi sfruttano maggiormente le capacità di deformazione dei materiali flessibili per interagire con l’ambiente circostante. Per le apparecchiature che devono funzionare in ambienti sottomarini complessi, si prevede che la riduzione del numero di parti meccaniche non solo semplificherà la struttura, ma ridurrà anche l'onere di controllo e manutenzione.
Nell'esperimento, il team di ricerca ha analizzato anche i cambiamenti nel flusso d'acqua circostante quando il robot si muoveva. I ricercatori hanno utilizzato la tecnologia della velocimetria delle immagini delle particelle per osservare il movimento del flusso d’acqua e l’hanno combinata con simulazioni di fluidodinamica computazionale per studiare le strutture di vortice formate in diverse modalità di movimento. Queste analisi aiutano a spiegare come il robot genera propulsione attraverso le oscillazioni degli arti delle ali e come i movimenti rotatori creano coppie corrispondenti.
I risultati sperimentali mostrano che la velocità massima di nuoto del robot raggiunge 1,64 lunghezze del corpo al secondo e la sua velocità di rotazione massima è di 90 gradi al secondo. I ricercatori hanno anche riportato un valore minimo di 17,6 per il loro parametro dei costi di trasporto, che misura il consumo energetico necessario affinché un robot si muova. I risultati rilevanti mostrano che è possibile utilizzare strutture semplici per ottenere un movimento multimodale, ma questi dati sperimentali non significano che abbia raggiunto tutti i requisiti prestazionali richiesti per le operazioni oceaniche effettive.
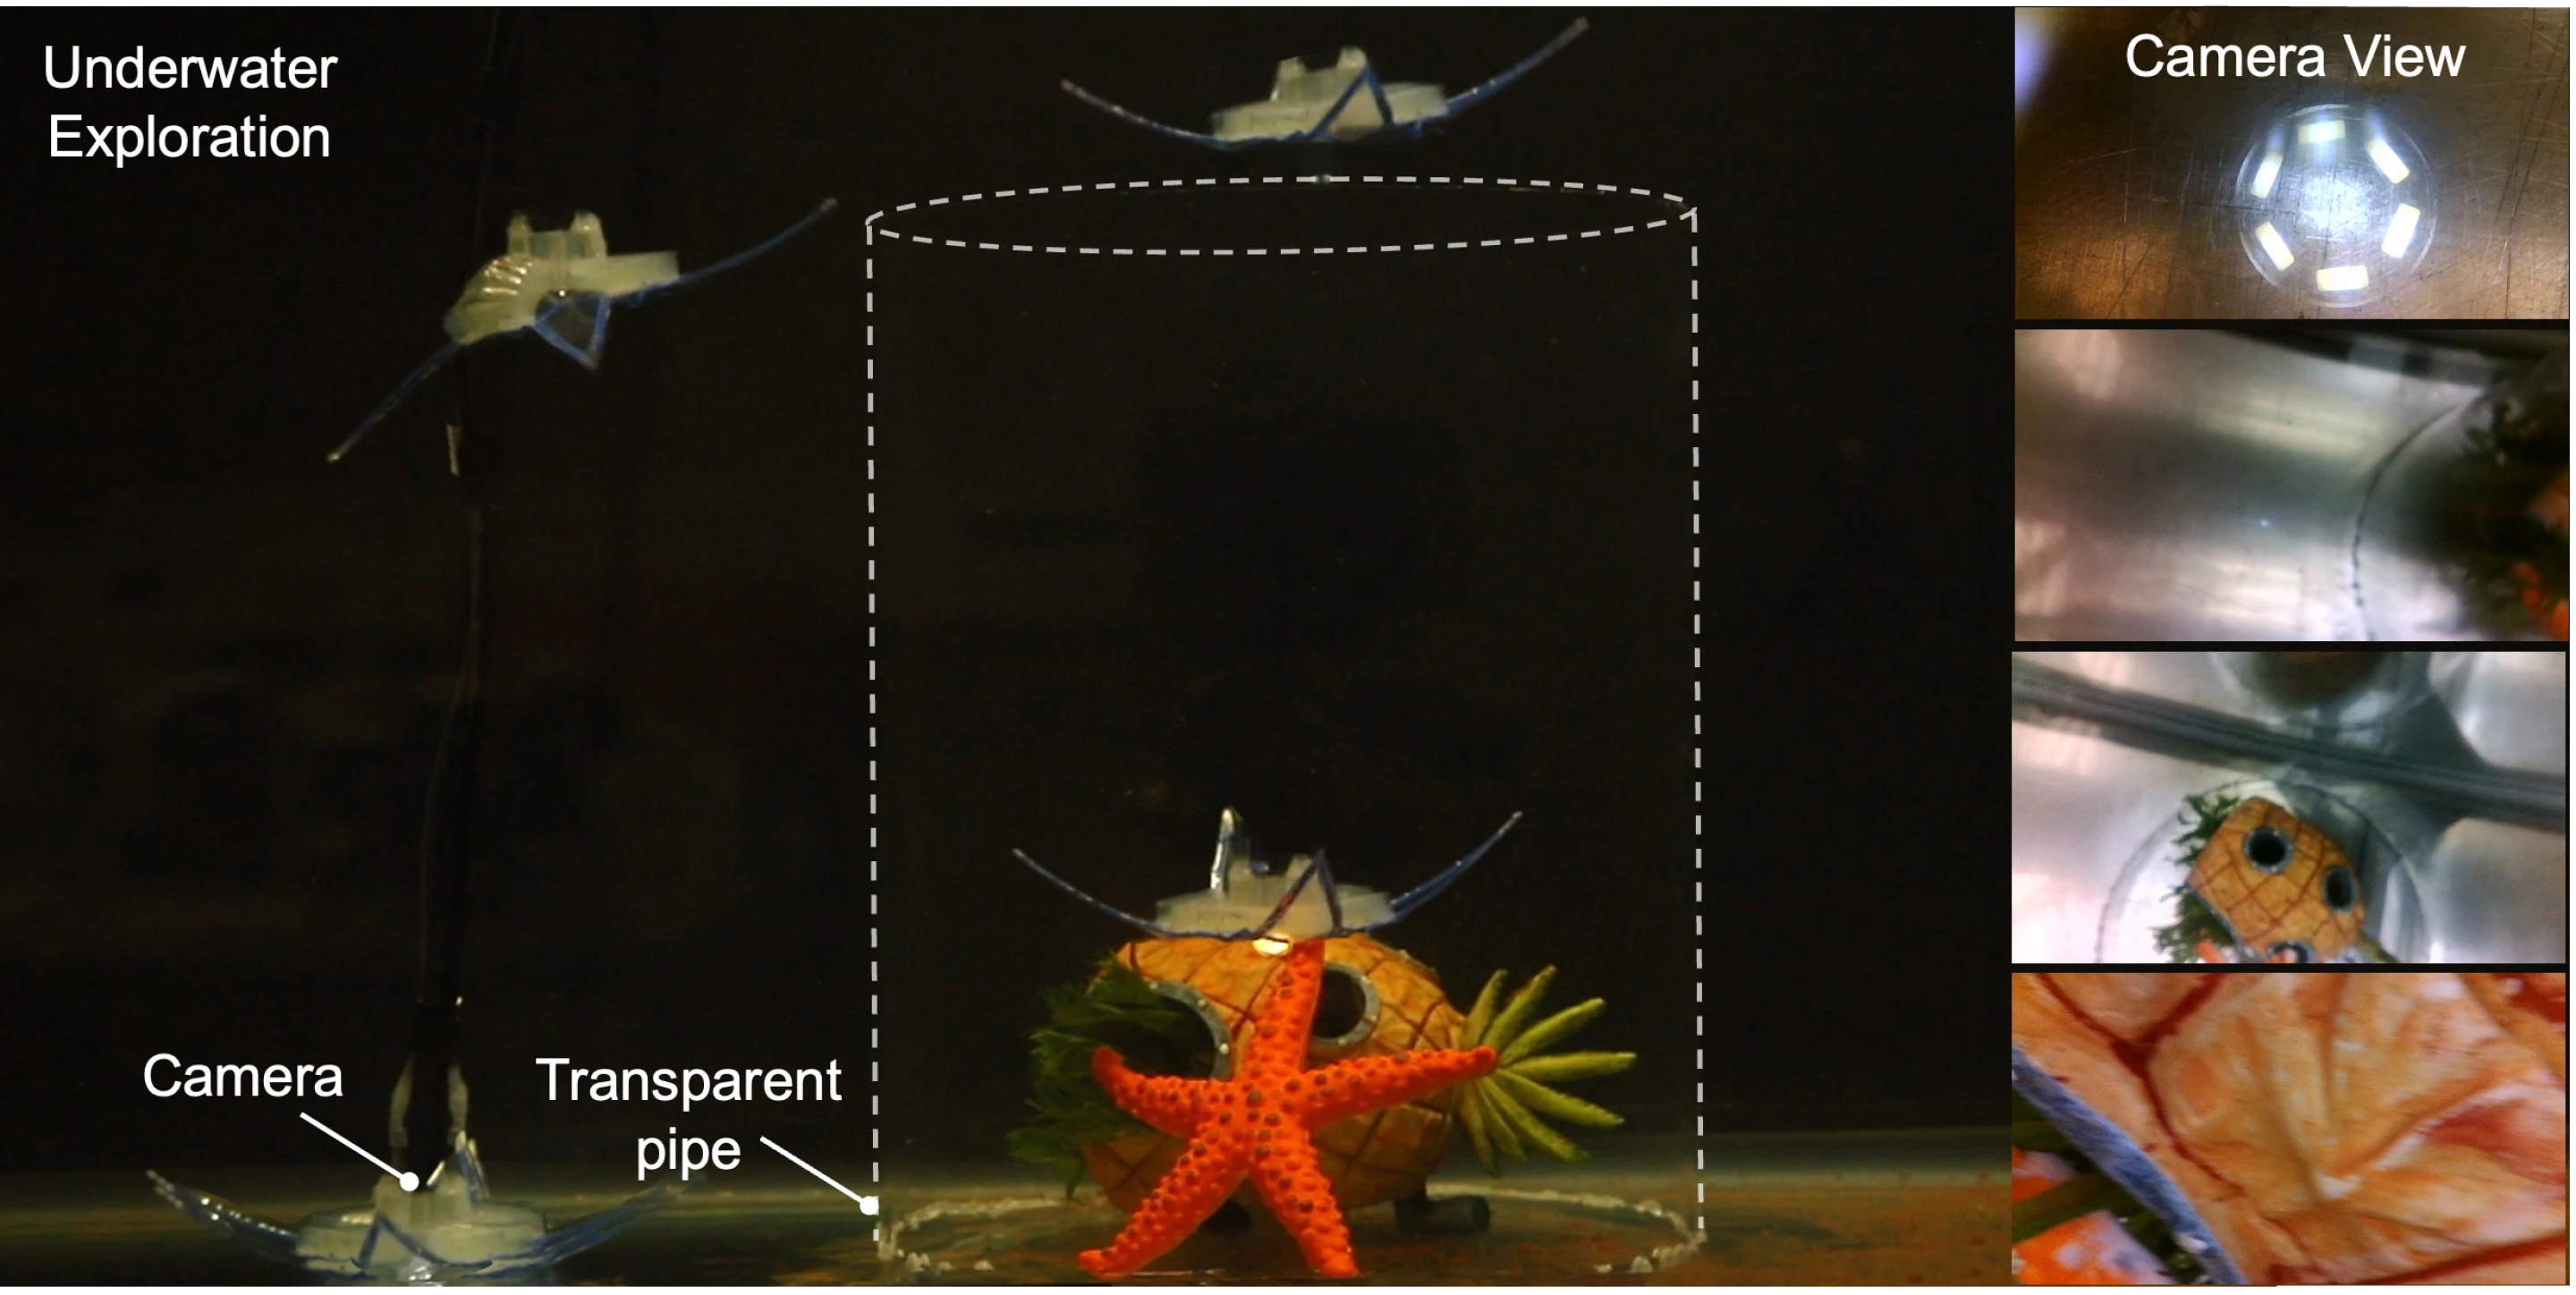
Il team di ricerca ha dimostrato alcuni potenziali usi della piattaforma, tra cui il trasporto di telecamere subacquee per esplorare l'ambiente, il trasporto o il sollevamento di oggetti subacquei e la possibilità di consentire a più robot di lavorare insieme. Aggiungendo telecamere, pinze o altre apparecchiature ausiliarie, i futuri robot potrebbero essere utilizzati per compiti quali il monitoraggio ambientale subacqueo, le indagini sull’inquinamento marino e il recupero di oggetti subacquei.
I ricercatori prevedono inoltre che più robot possano eseguire attività insieme. Ad esempio, un singolo robot è responsabile dell’osservazione e della localizzazione degli oggetti, mentre altri robot assistono nel trasportare o raccogliere gli oggetti. Tuttavia, queste applicazioni rappresentano ancora potenziali direzioni di sviluppo e le capacità operative a lungo termine del robot, la durata, i metodi di comunicazione e la stabilità nei flussi d'acqua complessi in ambienti oceanici reali necessitano di ulteriori verifiche.
Attualmente, il robot fa ancora affidamento sull'input dell'azionamento pneumatico. Il gruppo di ricerca ha affermato che il lavoro successivo includerà lo sviluppo di una versione completamente wireless e la collaborazione con ricercatori di altri campi per esplorare scenari applicativi più specifici. Il passaggio al wireless contribuirà a ridurre i vincoli di connettività tra apparecchiature e sistemi di controllo esterni, ma introdurrà anche nuove sfide nell’alimentazione, nel controllo e nelle comunicazioni subacquee.
Il risultato di questa ricerca è stato pubblicato sulla rivista ad accesso aperto "Science Advances" e l'articolo è intitolato "Robot da nuoto dal corpo morbido e minimamente guidato che imita un crinoide con cresta di piume per ottenere manovrabilità tridimensionale multimodale". La ricerca mostra che i robot non hanno necessariamente bisogno di aggiungere continuamente motori, sensori e sistemi di controllo per ottenere una maggiore manovrabilità. Progettando razionalmente strutture flessibili e sfruttando appieno le caratteristiche di elasticità e movimento del materiale stesso, sistemi meccanici relativamente semplici possono anche realizzare azioni complesse.
Per il campo della robotica subacquea, questa idea potrebbe avere un significato più ampio. In futuro, i ricercatori potrebbero essere in grado di imparare dai meccanismi di movimento di più organismi marini per sviluppare robot morbidi con strutture più semplici e metodi di movimento più diversificati, in modo che possano svolgere un ruolo in compiti come il monitoraggio ambientale, l’esplorazione subacquea e le operazioni spaziali complesse.
Commenti