Riassunto:
I ricercatori del MIT hanno sviluppato un sistema di pianificazione della traiettoria dei droni chiamato SANDO. L'obiettivo è pianificare continuamente le rotte per evitare le collisioni per l'aereo in un ambiente in cui non esiste una pre-mappa e gli ostacoli circostanti si muovono. Invece di cercare di indovinare con precisione dove sarà il prossimo ostacolo, SANDO calcola l’intervallo entro il quale l’ostacolo può spostarsi in un tempo specificato in base alla velocità massima che può raggiungere, e di conseguenza riserva al drone un passaggio sicuro tridimensionale che cambia nel tempo.
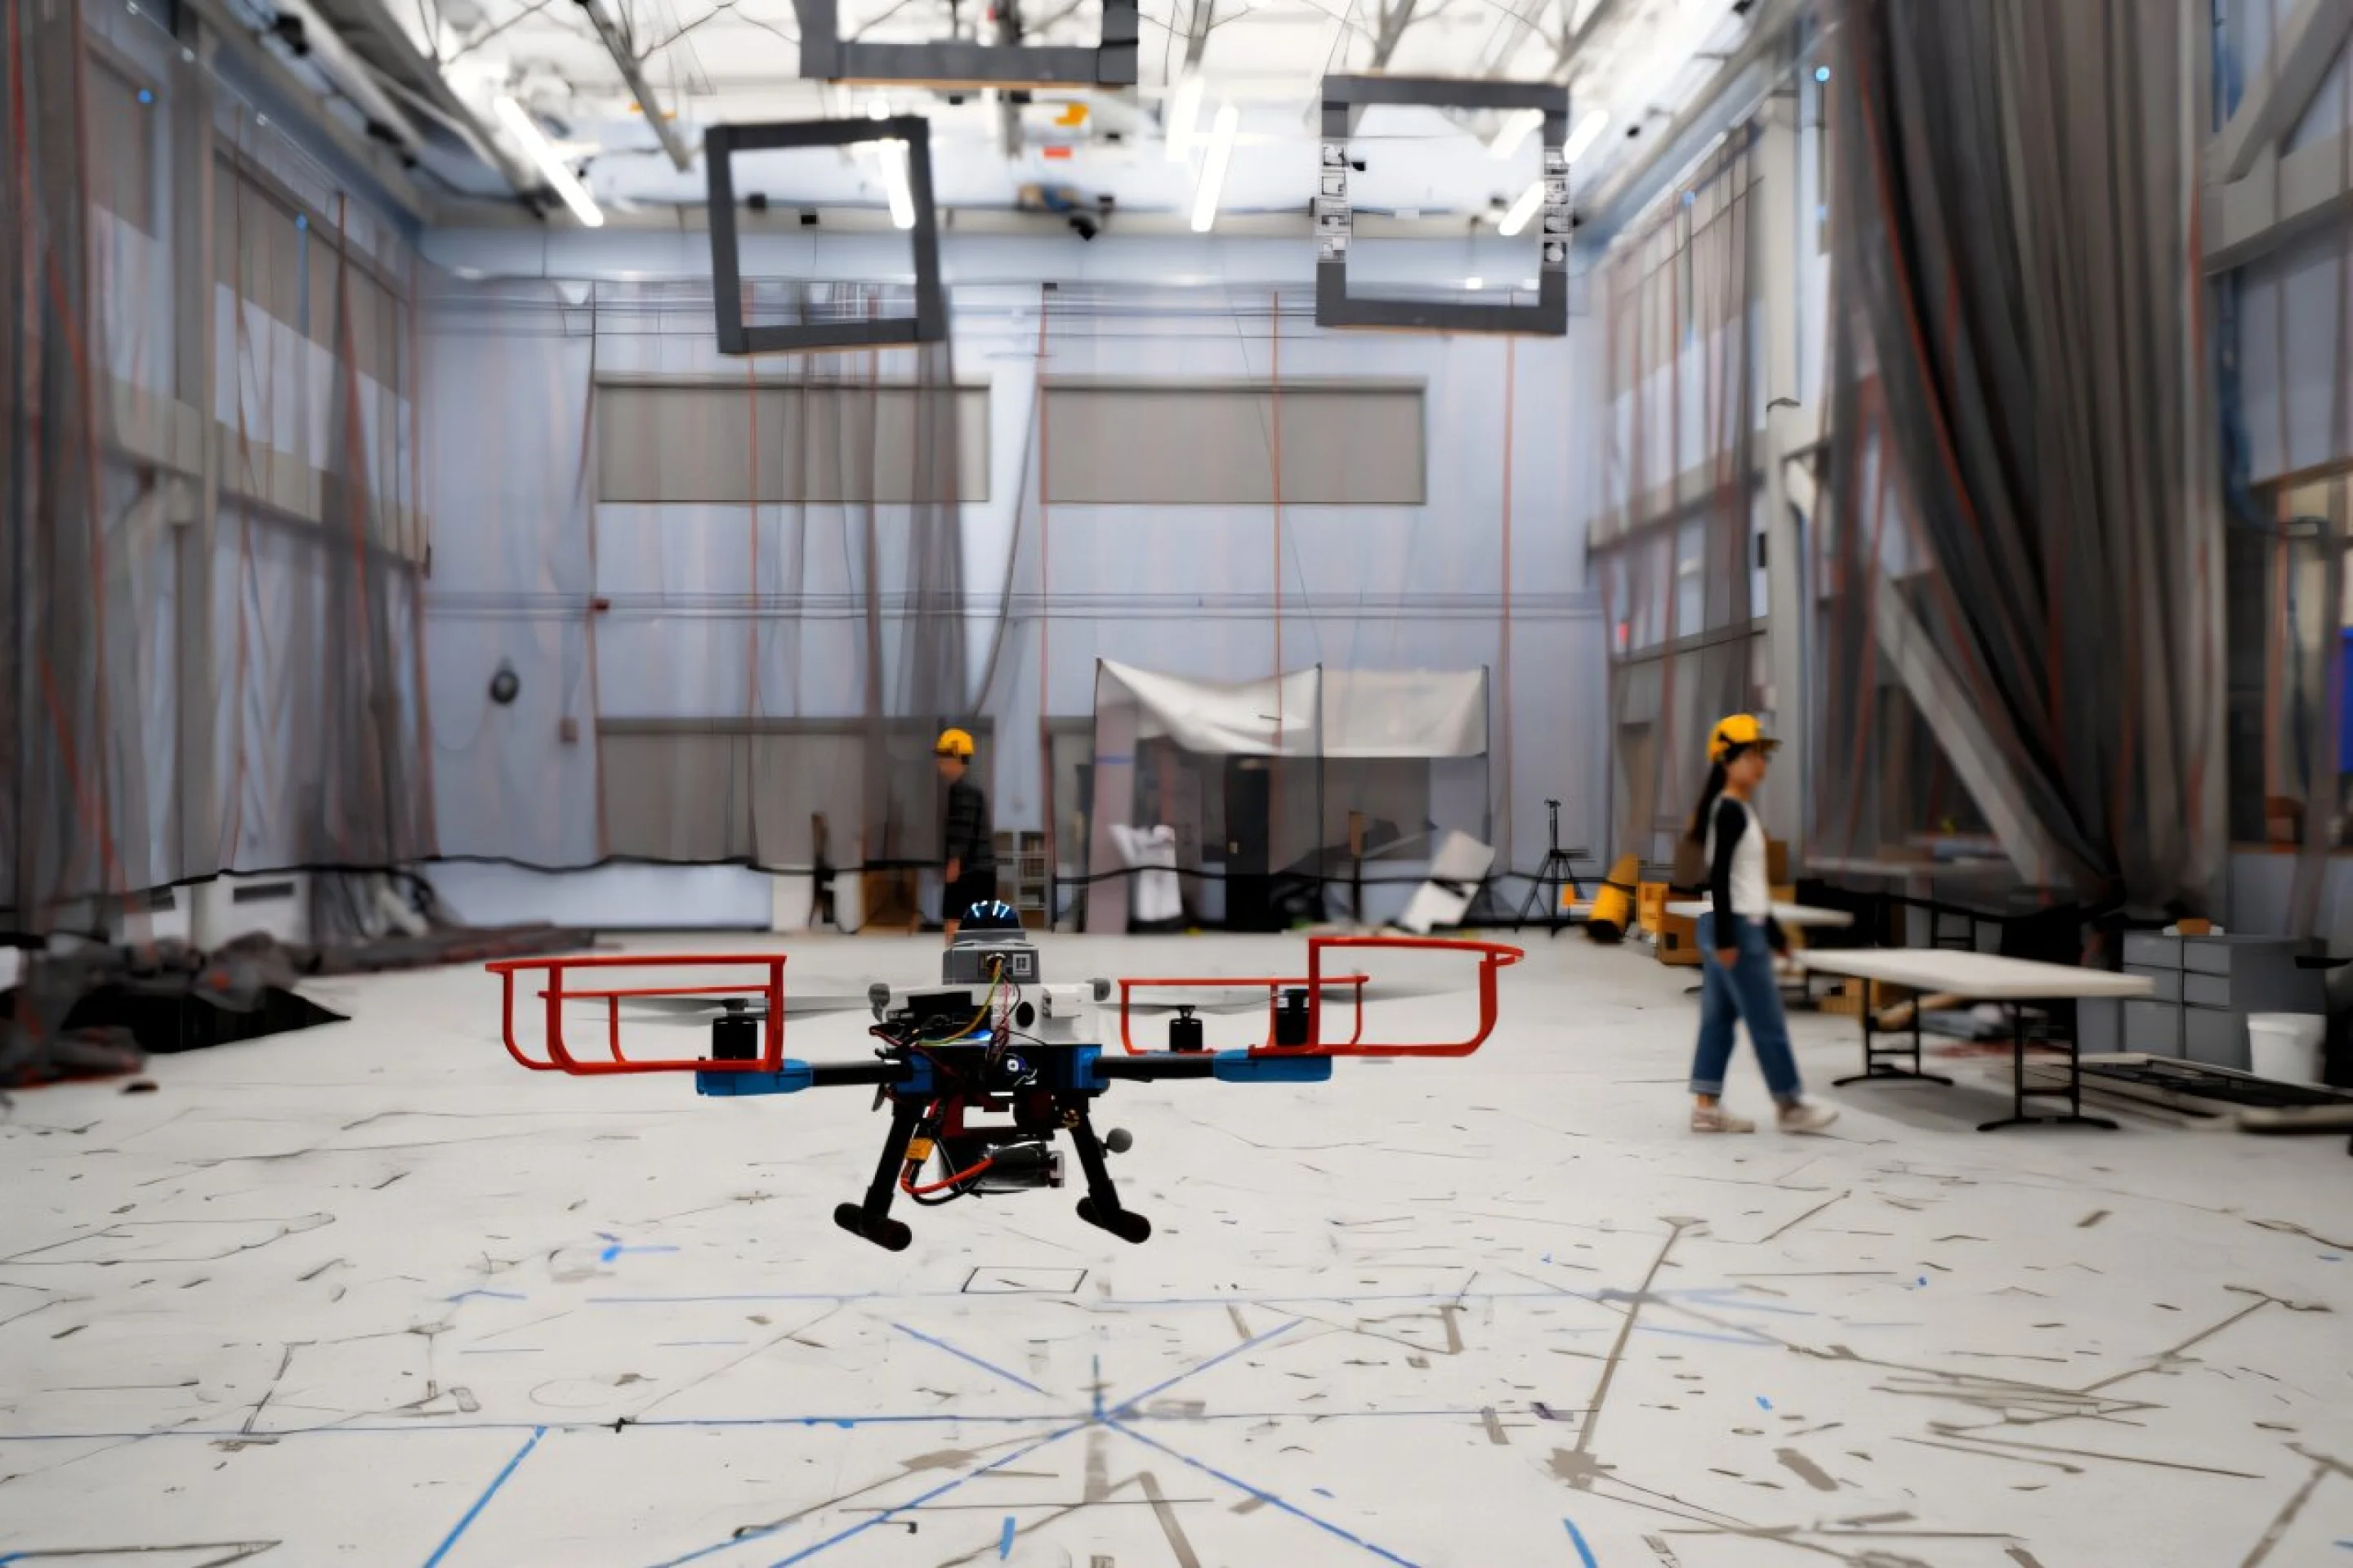
Il nome completo di SANDO è "Pianificazione autonoma della traiettoria sicura in ambienti dinamici sconosciuti". Il sistema utilizza telecamere e sensori di bordo per scoprire, raggruppare e tracciare gli ostacoli dinamici, quindi utilizza una sfera di delimitazione per descrivere le aree in cui è probabile che questi oggetti raggiungano in futuro. Il pianificatore incorpora queste aree nei calcoli del percorso per formare una serie di segmenti di spazio senza barriere che si adattano nel tempo; utilizza anche mappe di calore per contrassegnare aree dense di ostacoli per guidare i droni attorno alle aree congestionate. Nel corridoio sicuro, il sistema calcolerà un percorso target più veloce e lo riprogetterà in base ai cambiamenti ambientali man mano che il drone avanza.
Il team di ricerca ha affermato che la caratteristica principale di SANDO è quella di utilizzare la prevenzione delle collisioni come un vincolo rigido, piuttosto che lasciare che l'algoritmo "cerchi di evitare" gli ostacoli. I ricercatori hanno dimostrato matematicamente che la traiettoria pianificata può evitare ostacoli dinamici sconosciuti se vengono soddisfatte le ipotesi del sistema. Una premessa fondamentale è che il sistema può impostare un limite superiore affidabile sulla velocità con cui un ostacolo può muoversi; non è necessario conoscere l'intento preciso dell'ostacolo o la direzione del movimento, ma se un oggetto si muove più velocemente del limite impostato, le garanzie di sicurezza non valgono più.
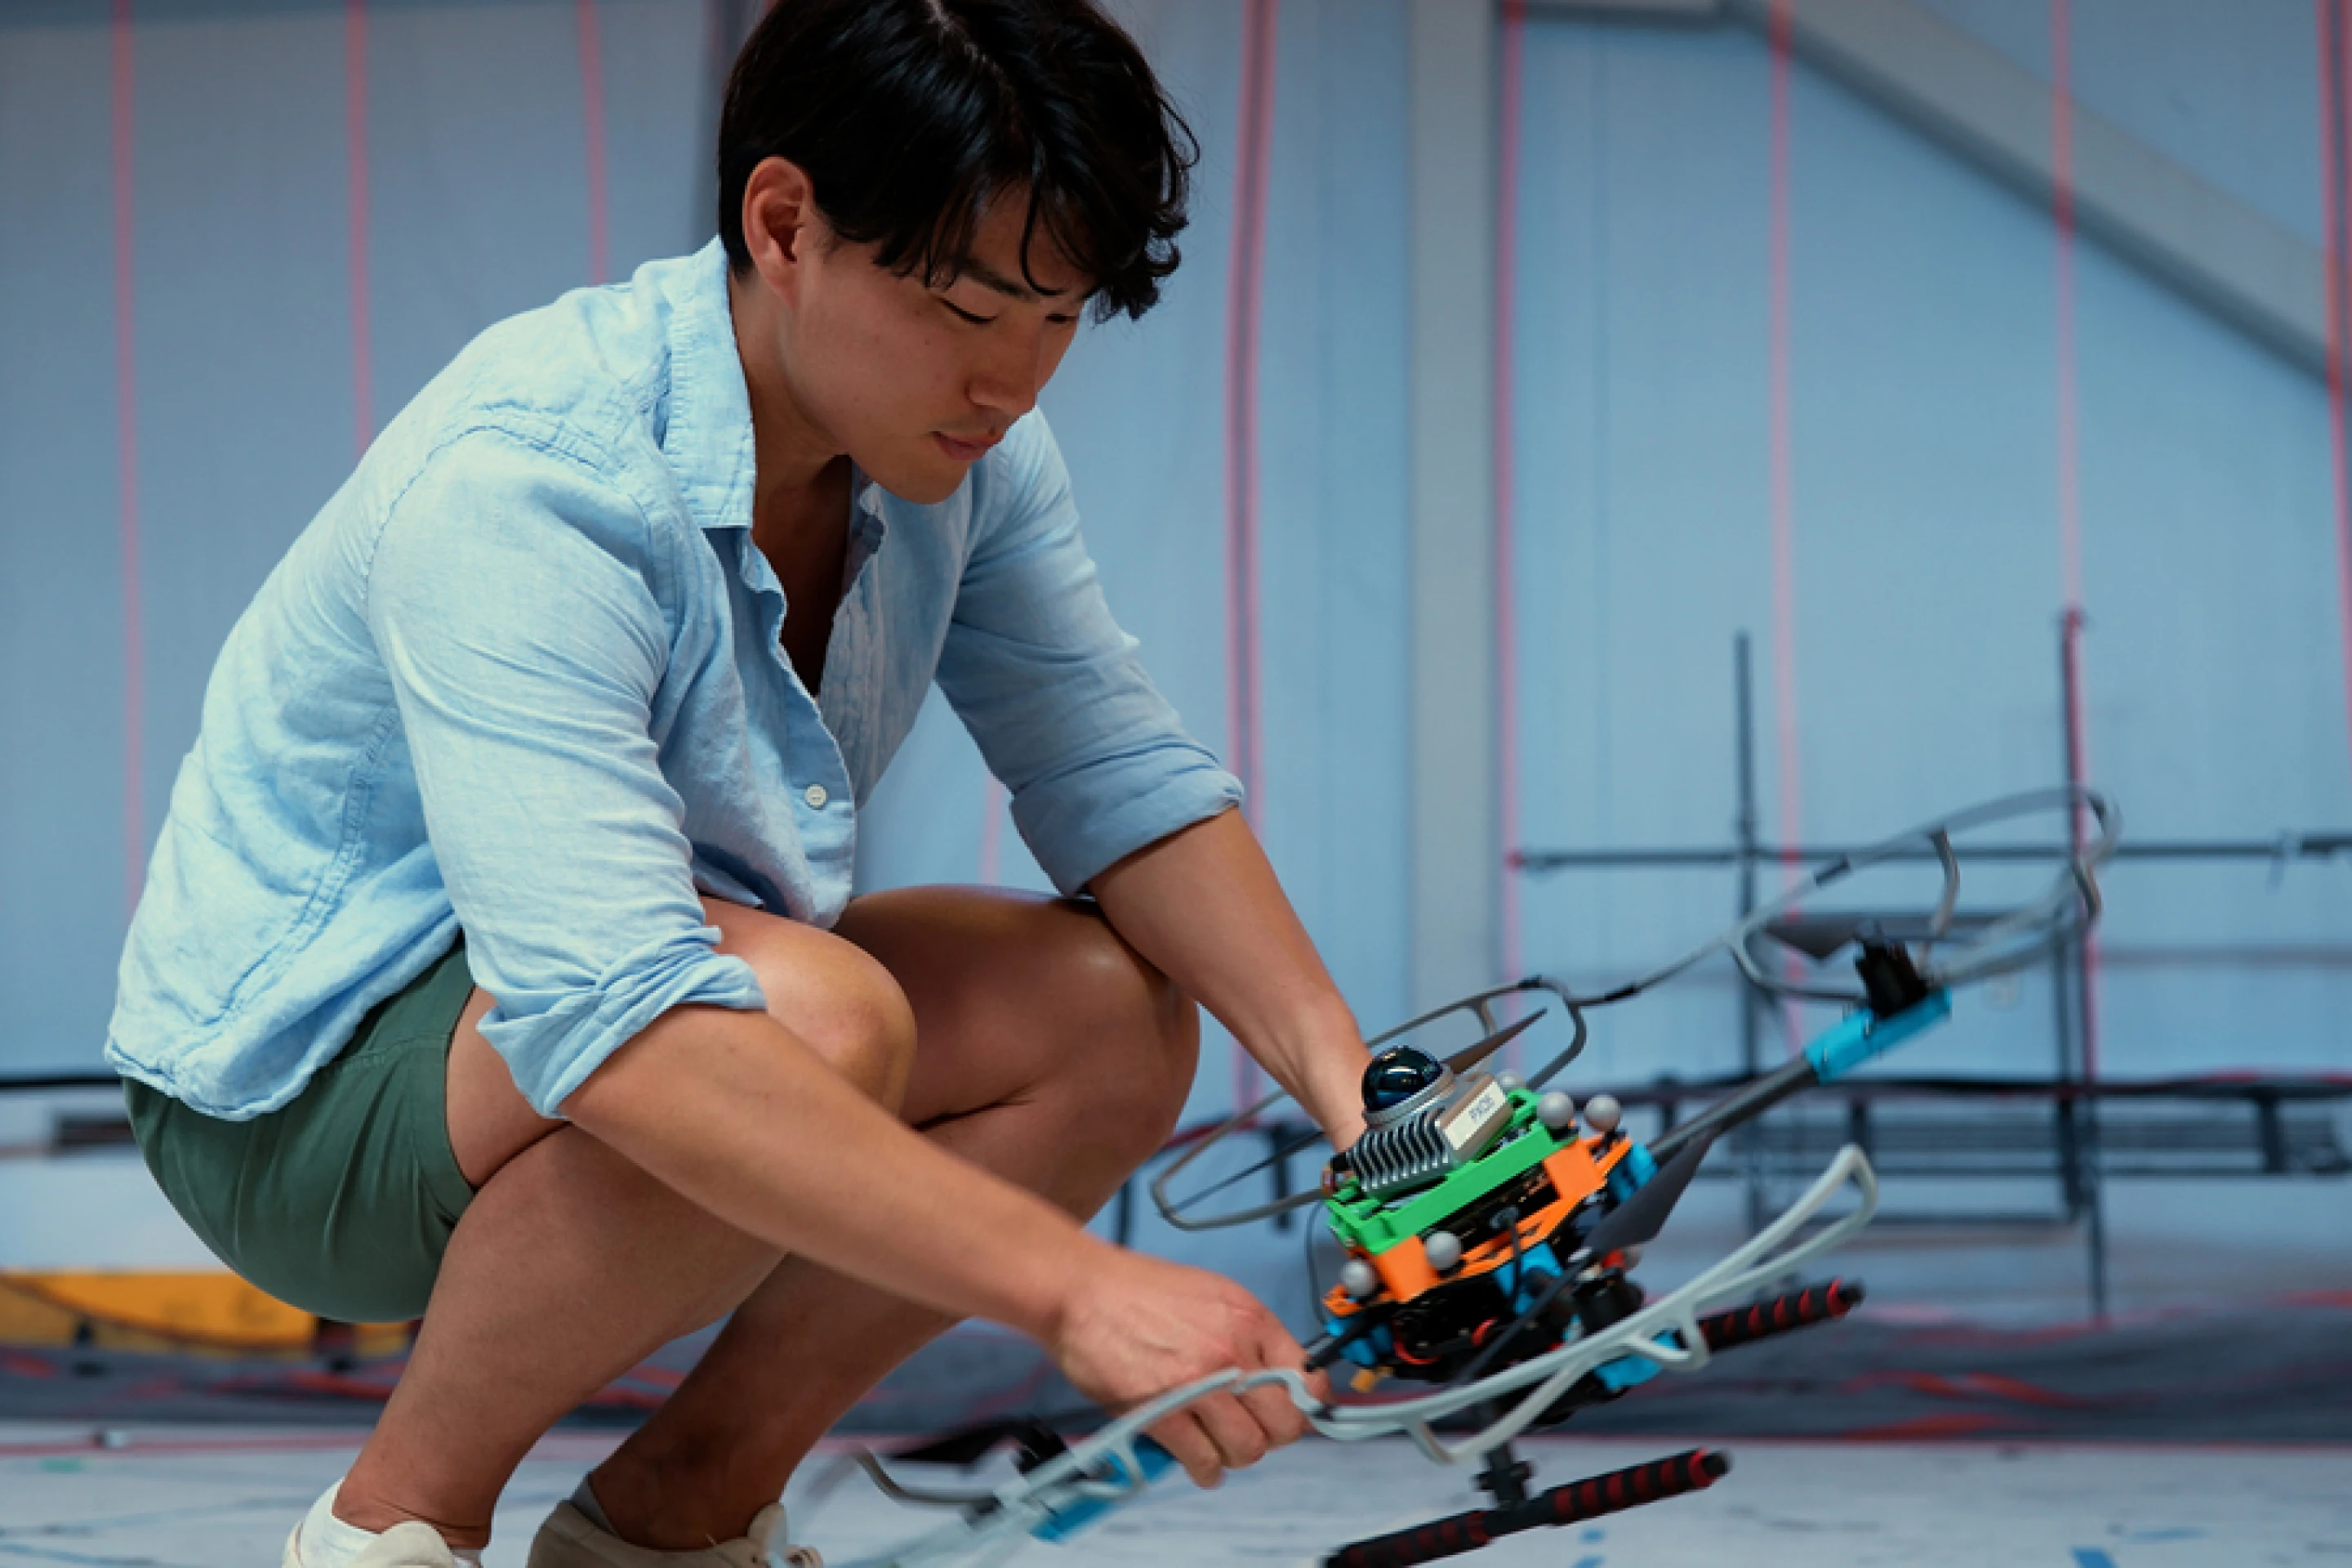
Nel test di simulazione, SANDO ha evitato collisioni in tutti gli ambienti di prova e ha raggiunto il punto target più velocemente di diversi sistemi di pianificazione comparativi. Il gruppo di ricerca ha inoltre condotto 12 test di volo reali utilizzando un drone dotato di computer e sensori di bordo, durante i quali ha evitato con successo tutti gli ostacoli in movimento. La ricerca è stata pubblicata su "IEEE Transactions on Robotics". Il team ha affermato che il sistema potrà essere utilizzato in futuro per la ricerca e il salvataggio di edifici crollati, l'esplorazione mineraria, la ricognizione sulla scena dell'incendio o il volo in aree urbane affollate. Tuttavia, si tratta ancora di un risultato di ricerca e non è stato dimostrato che possa essere utilizzato in missioni di catastrofe reali.
La ricerca presenta ancora limiti pratici. Le garanzie teoriche che si basano sul limite superiore della velocità dell'ostacolo dipendono dall'accuratezza della percezione e della stima; in scenari con ostacoli particolarmente densi, l'intervallo di sicurezza riservato al caso peggiore potrebbe essere troppo conservativo, con conseguenti deviazioni del percorso o ridotta efficienza di pianificazione. Il piano successivo del team è quello di ridurre il carico informatico ed esplorare la combinazione dell'apprendimento automatico per consentire agli utenti di assegnare compiti al robot in linguaggio naturale.
Commenti