
Riassunto:
I ricercatori dell'Università della California, Los Angeles (UCLA) e dell'Università del Michigan hanno sviluppato un robot bionico compatto. Può saltare come una rana, muoversi su superfici complesse come erba e sabbia, superare piccoli gradini e persino nuotare nell'acqua dopo aver installato apposite pinne. A differenza dei robot tradizionali che si affidano a motori per azionare continuamente i movimenti delle gambe, questo dispositivo immagazzina energia ruotando le aste elastiche e quindi sfrutta l’improvvisa deformazione del materiale per generare una spinta istantanea, permettendogli di rimbalzare rapidamente.
Questa ricerca dimostra un nuovo meccanismo di locomozione adatto ai microrobot. I ricercatori sperano che, migliorando la struttura meccanica, i piccoli robot possano generare una potenza istantanea sufficientemente forte senza utilizzare motori più grandi. I risultati rilevanti sono stati pubblicati sulla rivista Science Advances.
Per i robot più piccoli, lo spostamento non è così semplice come sembra. Fili d'erba, sabbia sciolta, pieghe di tessuto e piccoli ostacoli sul terreno possono rappresentare ostacoli seri. Quando l’altezza dell’ostacolo è vicina alle dimensioni del robot stesso, spesso è difficile superarlo agevolmente affidandosi esclusivamente alle ruote o alle normali gambe meccaniche.
Saltare è una soluzione, ma richiede requisiti speciali in termini di potenza erogata. I robot non solo hanno bisogno di energia sufficiente, ma devono anche rilasciarla in un tempo molto breve per ottenere una forte spinta verso l’alto o in avanti. Tuttavia, i motori di piccole dimensioni sono spesso bravi a fornire una potenza continua e fluida, ma hanno difficoltà a produrre direttamente una potenza istantanea così elevata.
Gli ingegneri hanno già provato a risolvere questo problema con le molle: prima lasciare che il motore comprima o allunghi lentamente la molla, immagazzini l'energia sotto forma di energia potenziale elastica, quindi rilasci rapidamente la molla per ottenere l'espulsione. Tuttavia, come far sì che i materiali elastici nelle strutture tridimensionali si deformino improvvisamente e stabilmente, in modo riproducibile e si riprendano rapidamente dopo ogni movimento è ancora un problema tecnico impegnativo.
Questa volta il gruppo di ricerca ha utilizzato una struttura ad asta elastica simile a una molla elicoidale. I ricercatori hanno prima utilizzato un modello computerizzato per analizzare le regole di deformazione dell’asta elastica in diverse condizioni di flessione e torsione, quindi hanno utilizzato un braccio robotico per condurre esperimenti di flessione e torsione su materiali reali per confrontare le previsioni del modello con i risultati effettivi.
Attraverso questi esperimenti, i ricercatori hanno gradualmente determinato quali geometrie e modalità di carico facevano sì che l'asta elastica subisse improvvise trasformazioni morfologiche, anziché deformarsi lentamente. Dopo aver padroneggiato queste condizioni, possono progettare gli arti elastici corrispondenti in base alle esigenze di movimento del robot.
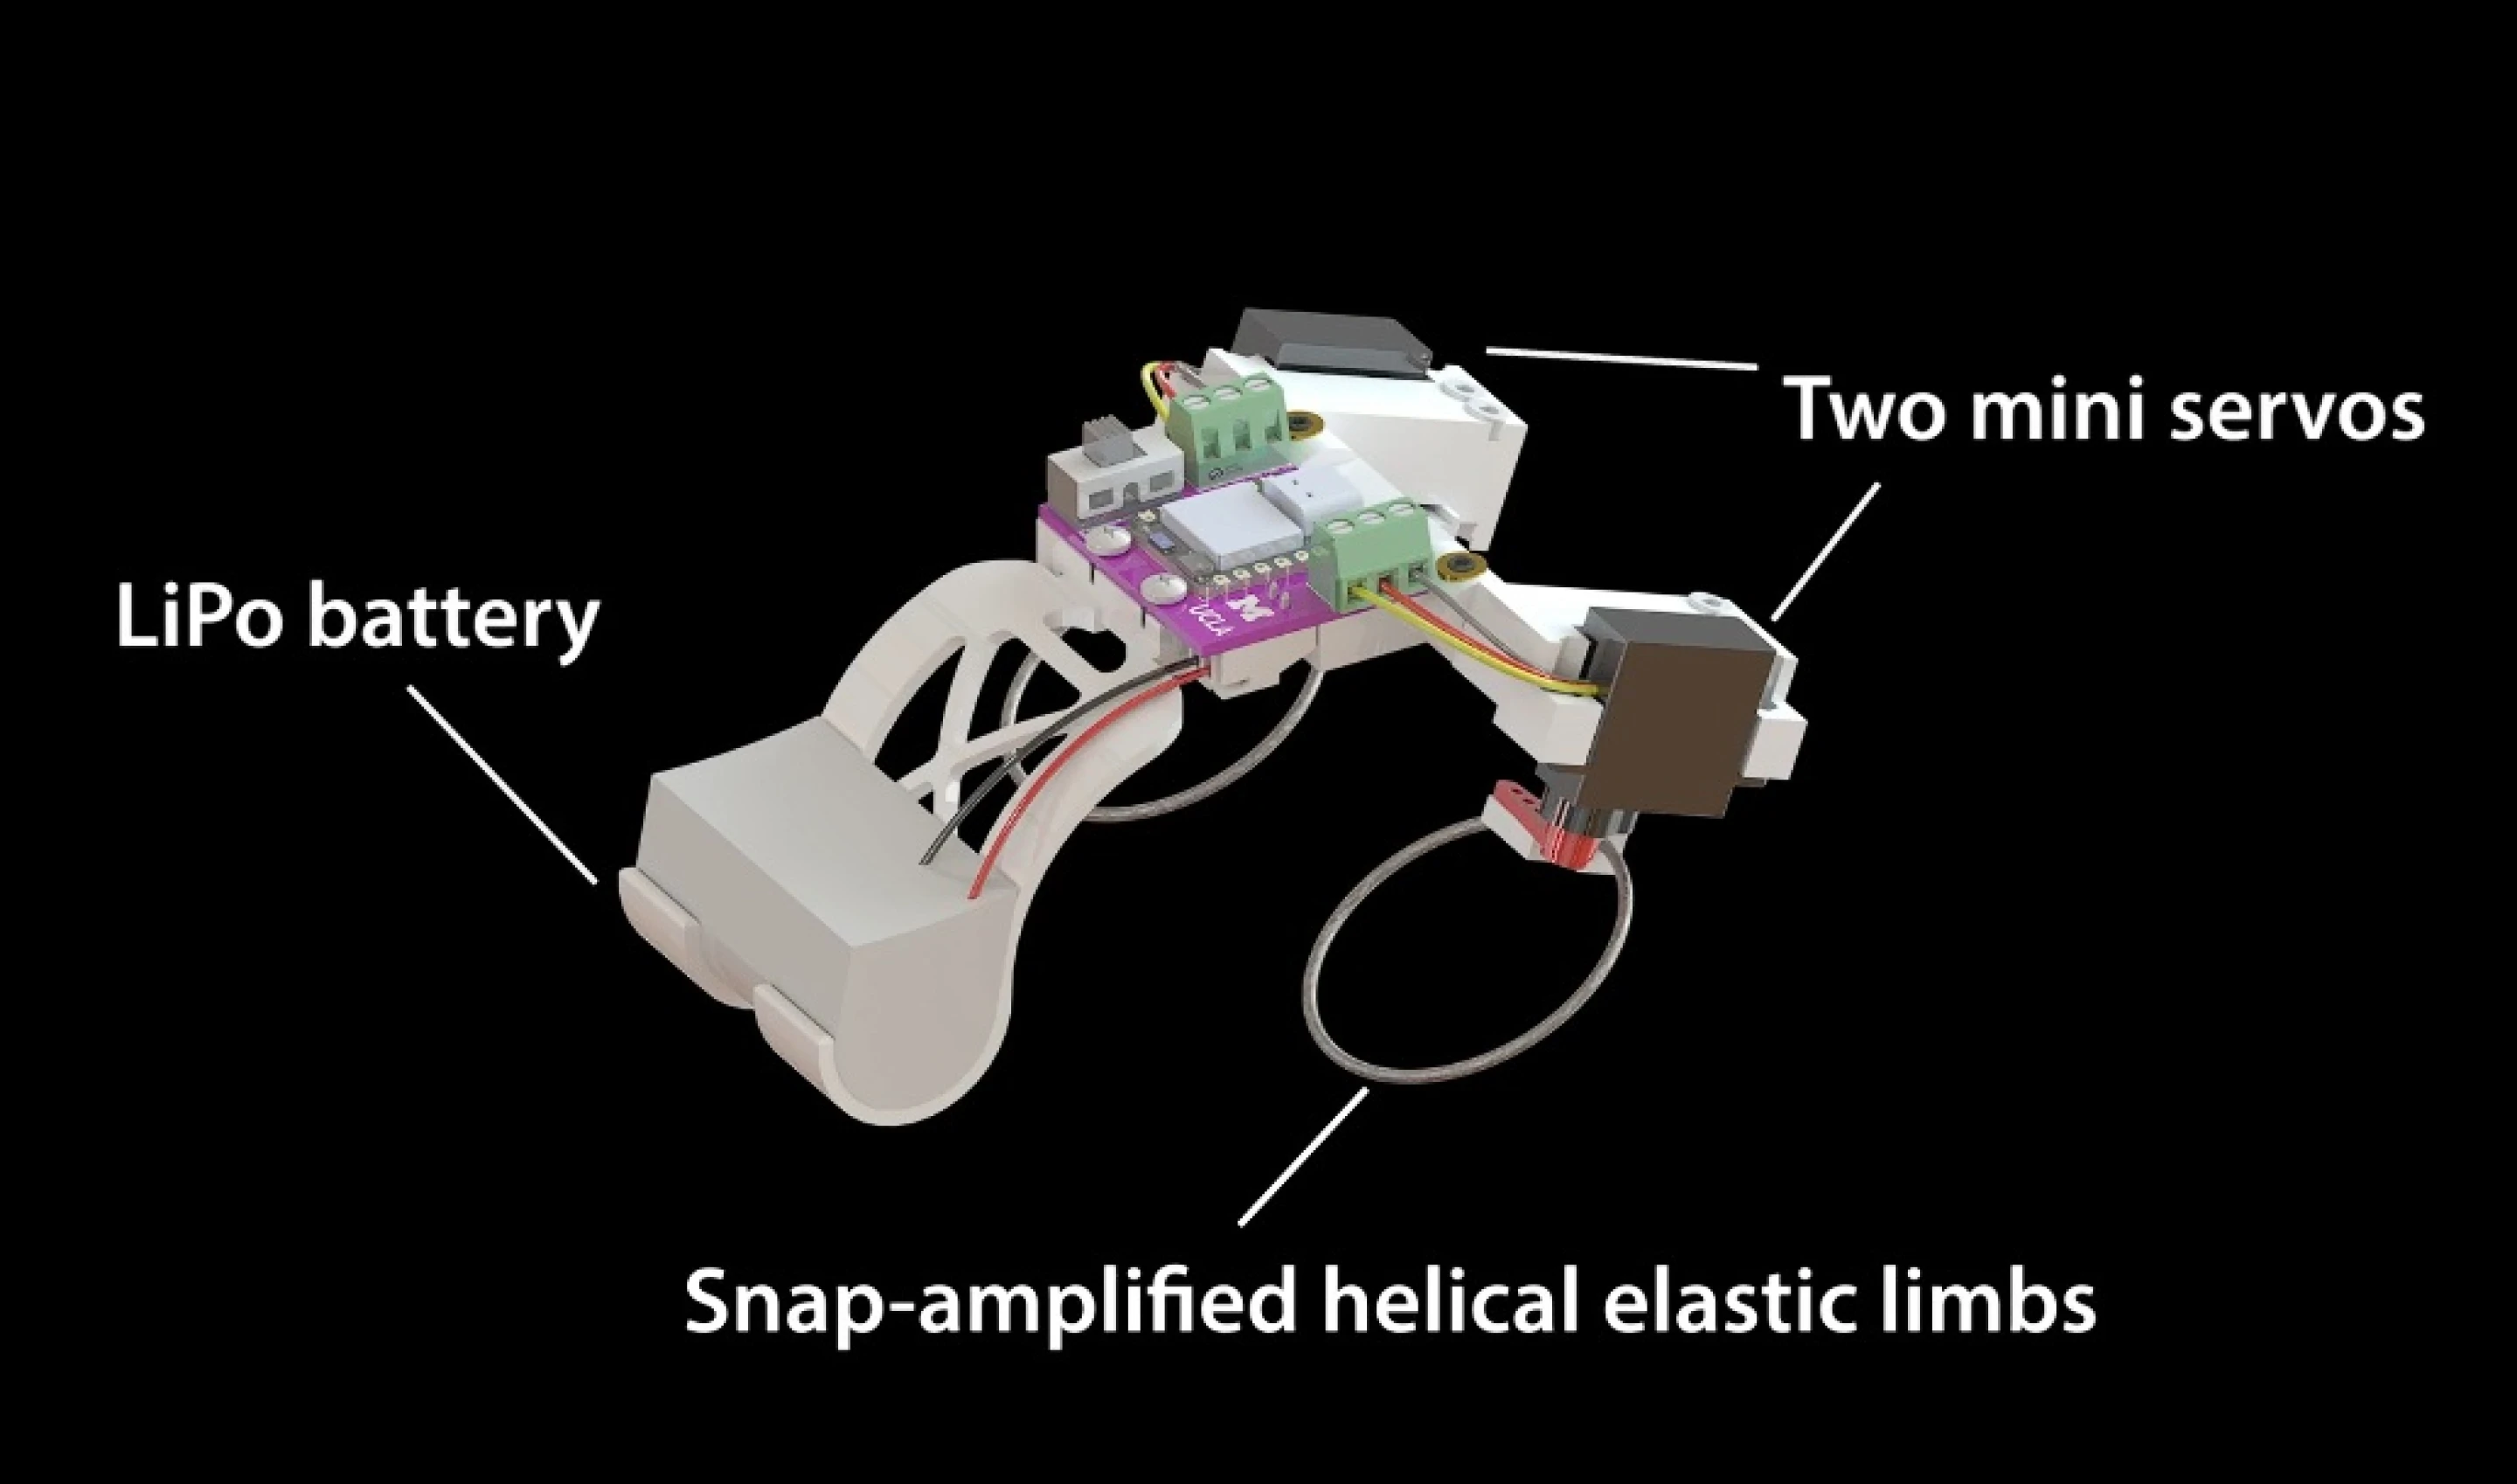
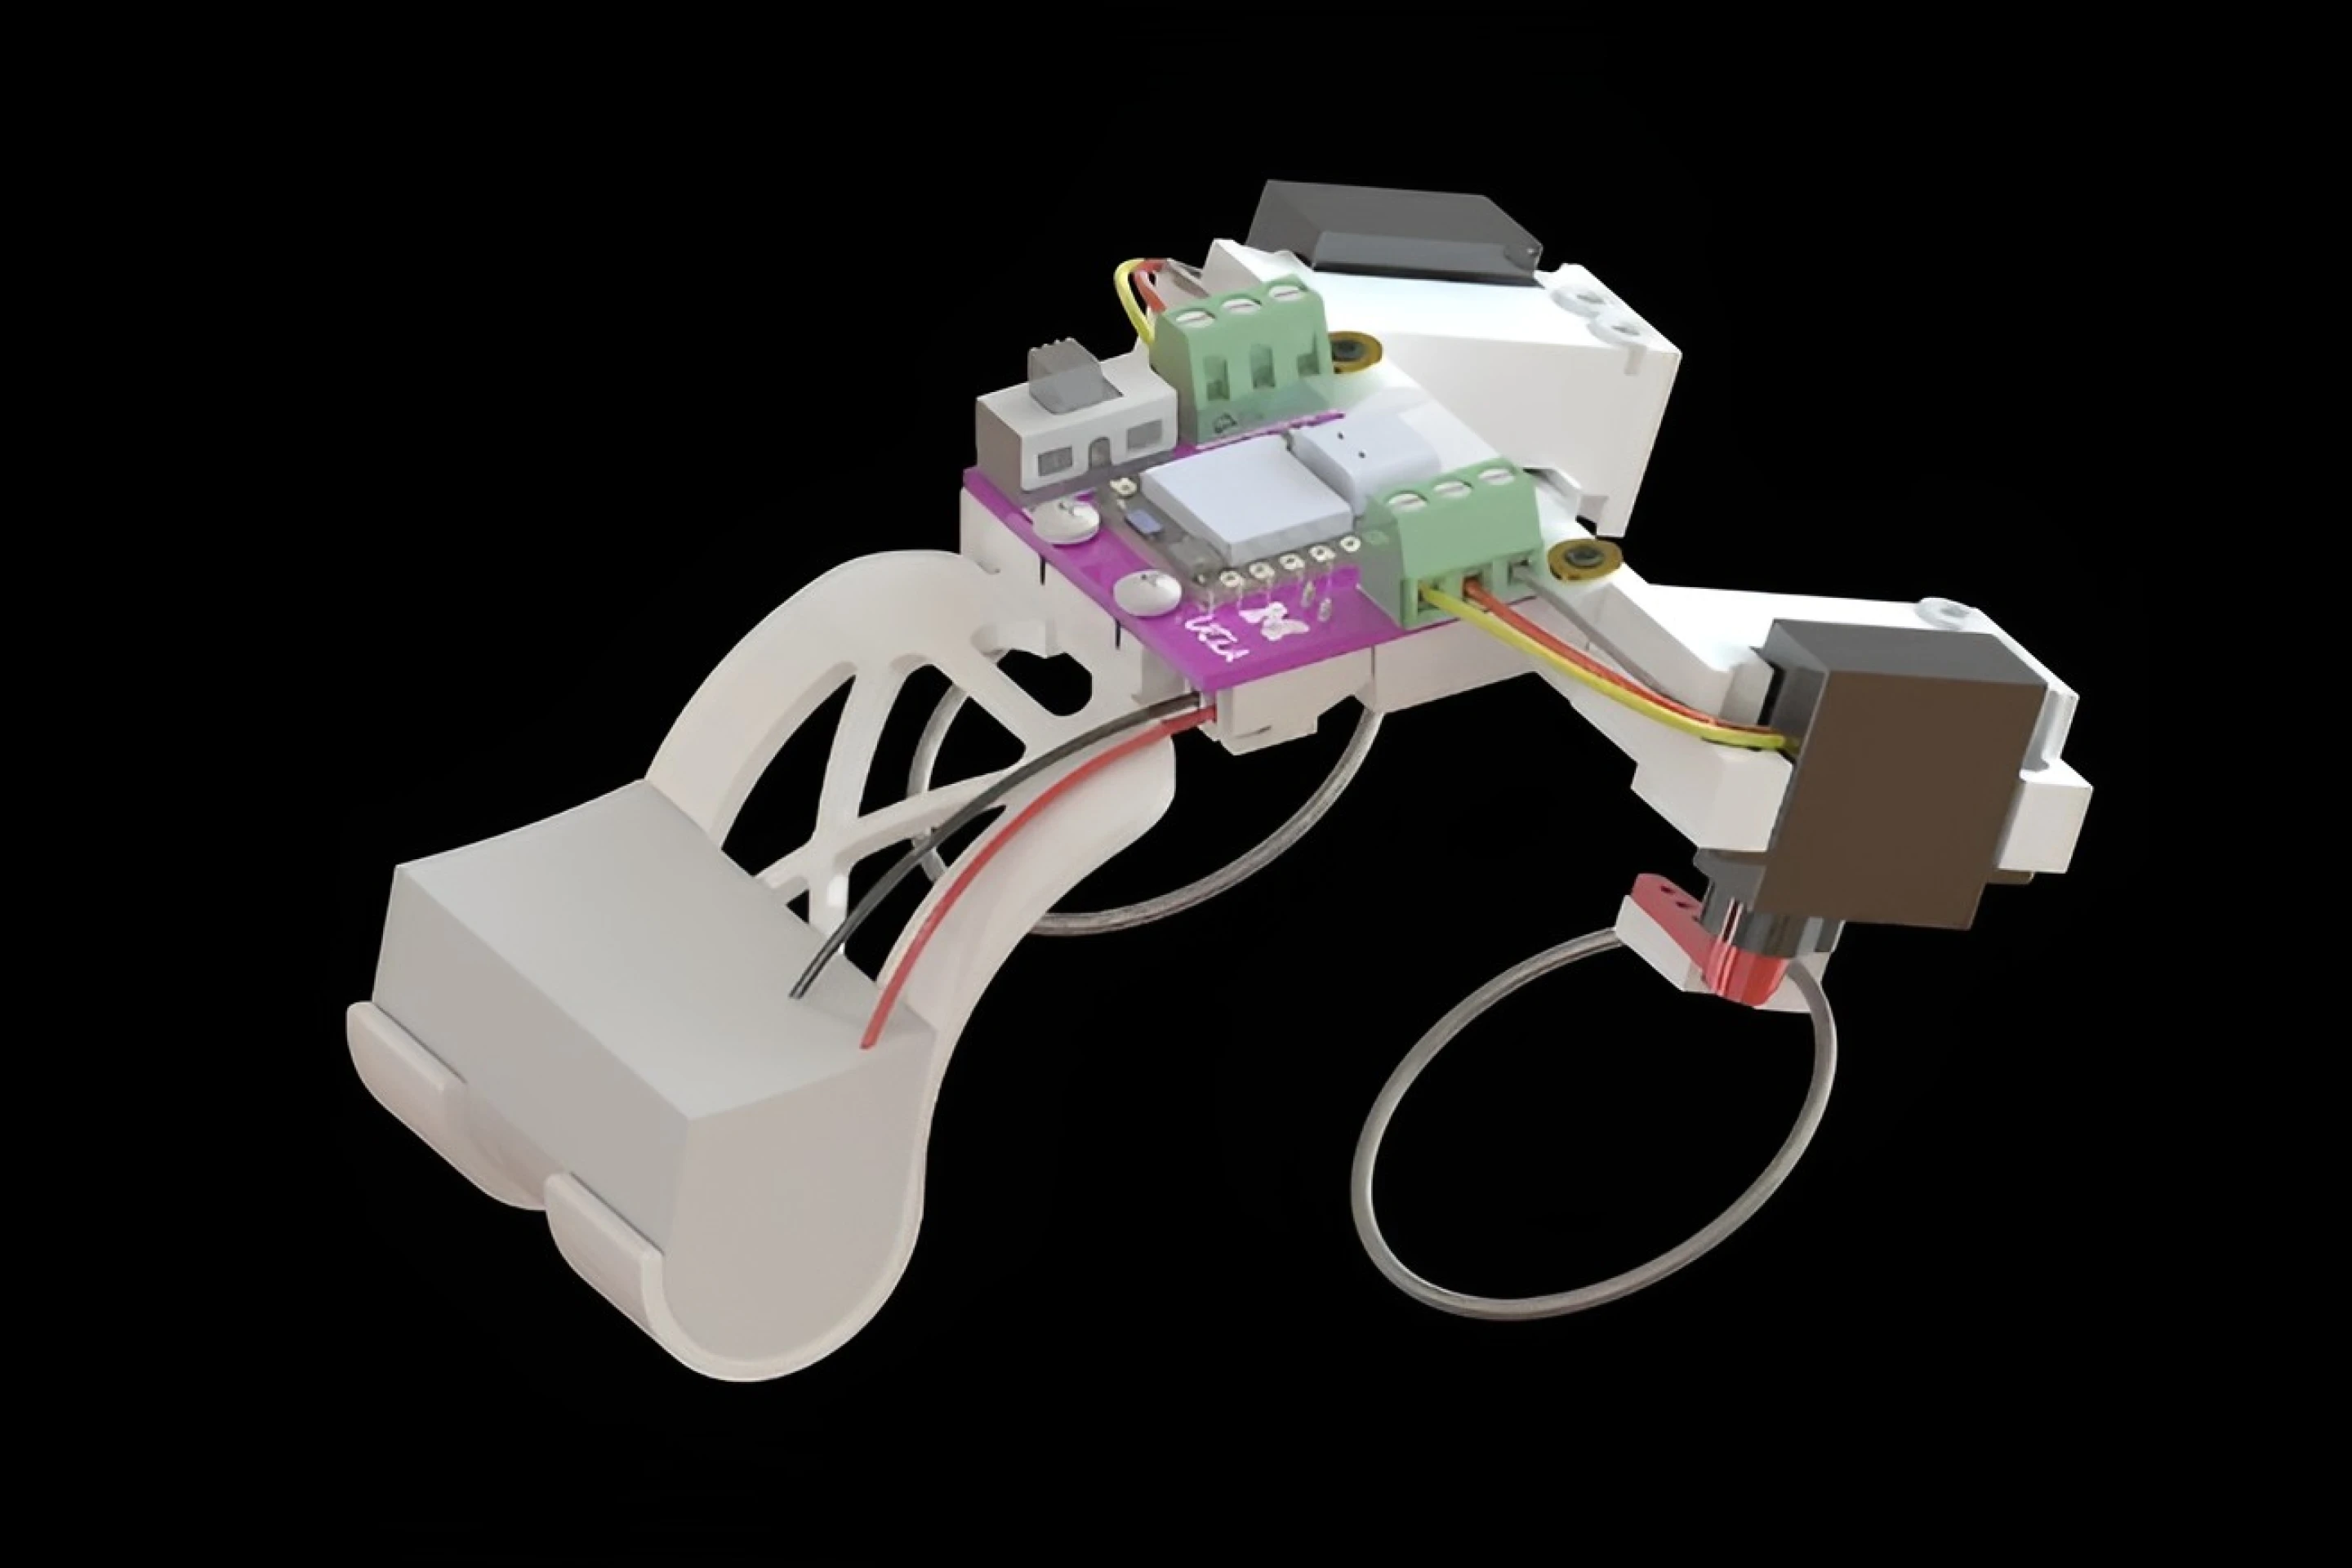
L'asta elastica utilizzata dal robot è realizzata in lega di nichel-titanio. I ricercatori hanno piegato l'asta originariamente diritta in una forma a spirale, hanno fissato un'estremità alla staffa e hanno collegato l'altra estremità a un piccolo servomotore. Quando il motore ruota, l'asta elastica si piegherà e si torcerà allo stesso tempo e immagazzinerà gradualmente l'energia potenziale elastica.
Mentre la deformazione continua ad aumentare, l'asta alla fine raggiunge uno stato critico instabile e poi si trasforma improvvisamente in un'altra configurazione. Questo rapido cambiamento di forma crea un notevole movimento istantaneo, catapultando il robot verso l'alto e in avanti.
L'intero processo è simile alla compressione di una molla e al suo rilascio improvviso. Il motore non deve fornire direttamente tutta la potenza necessaria per saltare in un tempo molto breve, ma può accumulare lentamente energia per un periodo di tempo più lungo e poi rilasciarla concentrata attraverso la struttura elastica.
Dopo aver completato un salto, il motore ruota nella direzione opposta, riportando l'asta elastica allo stato iniziale richiesto per il salto successivo. Poiché parte del processo di ripristino può essere completata mentre il robot è in aria, il robot può prepararsi rapidamente per il rimbalzo successivo dopo l'atterraggio.
Tuttavia, il design dell'asta elastica deve trovare un equilibrio tra la forza di salto e la velocità di ritorno. Sebbene alcune strutture possano rilasciare più energia, richiedono che il motore ruoti di un angolo maggiore per riprendersi, con conseguenti intervalli più lunghi tra i salti consecutivi. Alla fine i ricercatori hanno scelto un design in grado di generare una spinta più forte e un ripristino completo in un tempo più breve.
Per verificare se questo meccanismo sia davvero applicabile a un robot completo, il team di ricerca ha costruito un prototipo lungo circa 11 centimetri e pesante 98,2 grammi. La sua schiena è dotata di due arti elastici che possono deformarsi improvvisamente, e il suo metodo di movimento complessivo è in qualche modo simile a quello di una rana.
I ricercatori hanno anche costruito un robot di controllo con una struttura rigida delle gambe. I due robot hanno la stessa potenza motoria, ma la differenza principale sta nel modo in cui viene utilizzata: il robot di controllo si affida a gambe rigide per produrre continuamente movimento, mentre il nuovo robot prima immagazzina energia e poi la rilascia attraverso l'improvvisa deformazione delle aste elastiche.
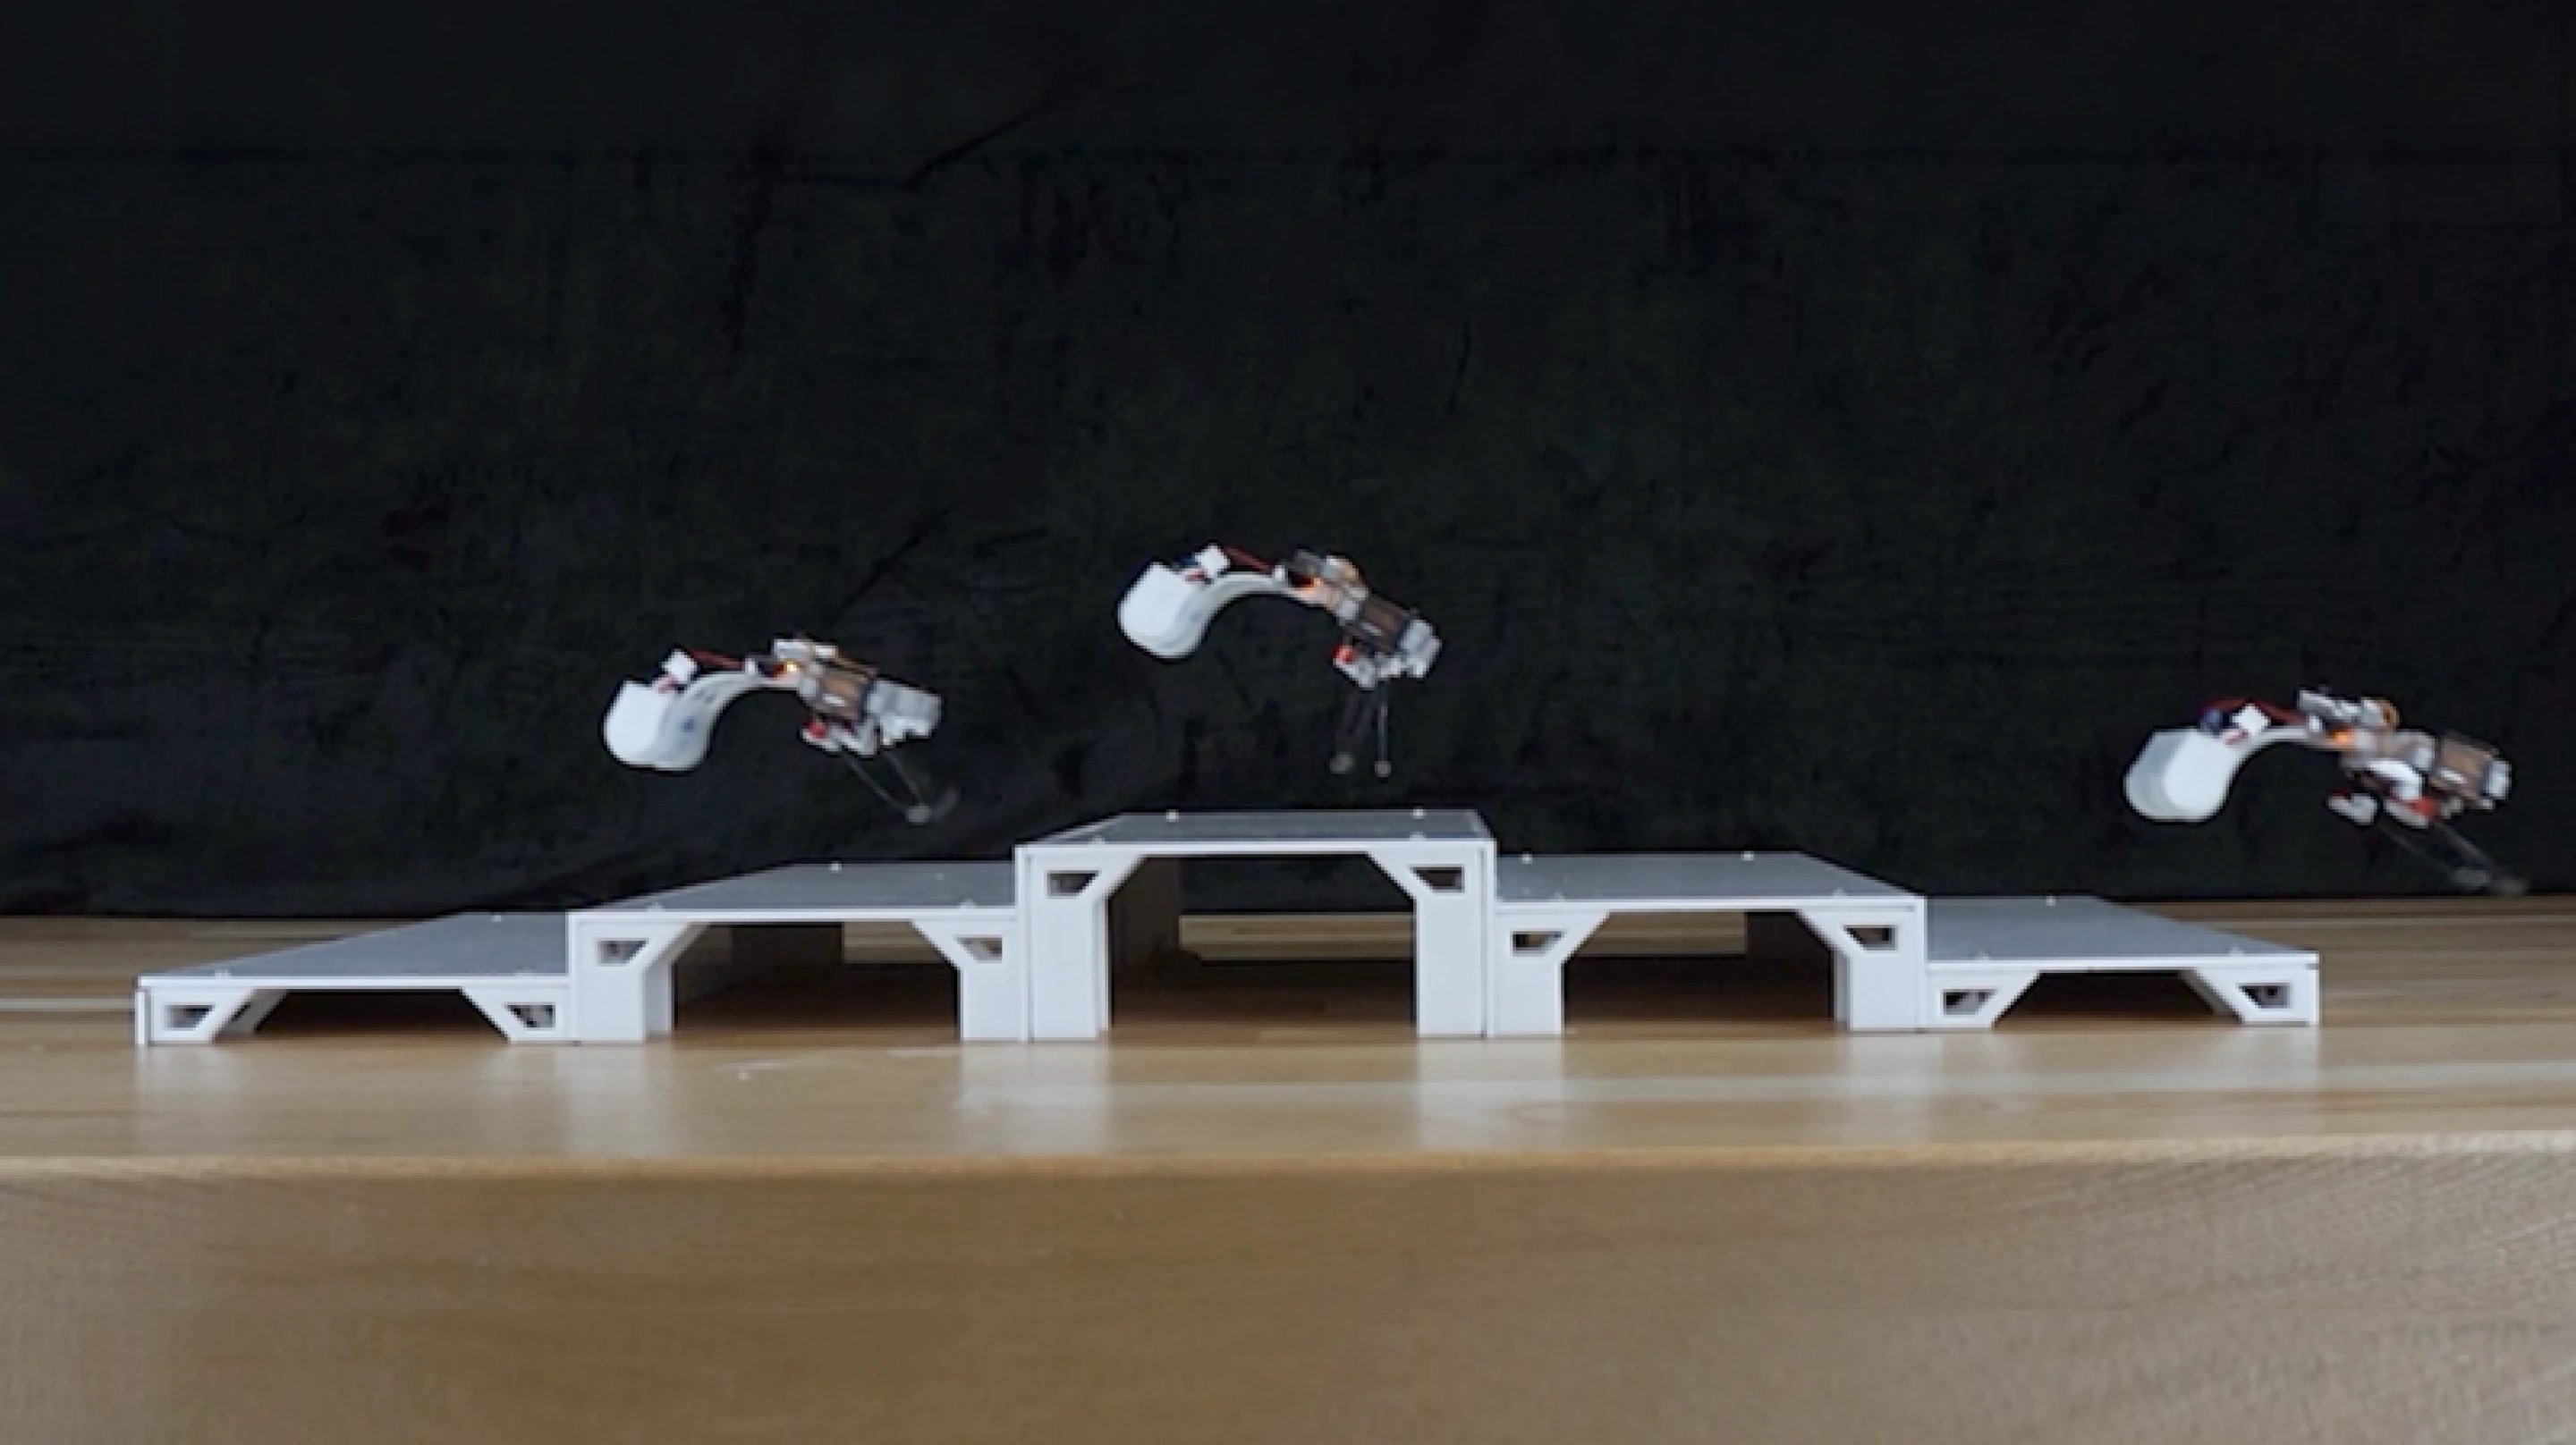
Il test copre sei superfici: legno, stoffa, acrilico, pelle, erba e sabbia. I risultati hanno mostrato che il nuovo robot rimbalzante si muoveva più velocemente della versione con gambe rigide su tutte le superfici testate.
Su una tavola di legno, il nuovo robot ha raggiunto una velocità di 3,21 lunghezze corporee al secondo. Combinando i risultati dei test sulle sei superfici, la velocità media è di 2,46 lunghezze corporee al secondo, mentre la velocità media del robot con gambe rigide è di sole 0,79 lunghezze corporee al secondo. In altre parole, in questa serie di esperimenti di controllo, il robot rimbalzante si è mosso in media circa 3,1 volte più velocemente della versione con le gambe rigide.
Sui tessuti e sull'erba il divario prestazionale tra i due robot è particolarmente evidente. I robot con gambe rigide difficilmente riescono a muoversi agevolmente su queste superfici soggette a ostruzioni o scivolamenti, mentre i robot che rimbalzano possono utilizzare la spinta istantanea per superare parte della resistenza e continuare ad avanzare.
Oltre a saltare su superfici piane, il robot ha anche dimostrato la capacità di compiere piccoli passi e completare continuamente capriole all'indietro. Queste azioni dimostrano che l’asta elastica non solo può aiutare il robot a generare spinta in avanti, ma anche a realizzare movimenti del corpo più complessi in condizioni strutturali e di controllo specifiche.
I ricercatori hanno inoltre dotato il robot di pinne sottili e flessibili per consentirgli di nuotare nell'acqua. A questo punto, gli arti elastici originariamente utilizzati per saltare possono essere utilizzati con le pinne per spingere il corpo idrico, consentendo al robot di muoversi ad una velocità di circa 0,5 lunghezze del corpo al secondo.
Il robot non solo può avanzare nell'acqua, ma anche cambiare la direzione del movimento ed evitare ostacoli in condizioni di prova con disturbi del vento. A terra, i ricercatori hanno controllato i due arti elastici affinché si muovessero a frequenze diverse per far cambiare direzione al robot.
In una dimostrazione di navigazione terrestre, i ricercatori hanno pilotato a distanza un robot attraverso una sabbiera ricoperta di rocce per dimostrare la sua capacità di muoversi in un ambiente complesso. Inoltre, il team ha utilizzato anche sensori di luce per consentire al robot di dimostrare la sua capacità di girare autonomamente nella direzione della sorgente luminosa.
Ciò significa che il dispositivo dispone già di alcune capacità di risposta ambientale di base. Tuttavia, la navigazione autonoma attualmente dimostrata è ancora relativamente semplice ed è ancora lontana da un sistema robotico maturo in grado di identificare autonomamente ambienti complessi, pianificare percorsi e completare compiti.
I ricercatori ritengono che questo meccanismo di movimento possa essere adatto per la ricerca e il salvataggio nei luoghi del disastro, l'ispezione delle attrezzature e altri compiti che richiedono l'attraversamento di terreni complessi. Ad esempio, nel luogo di un terremoto o di un crollo di un edificio, i microrobot potrebbero dover spostarsi tra macerie, materiali sciolti e spazi ristretti. Quando i tradizionali robot su ruote incontrano ostacoli, spesso hanno bisogno di aggirarli o trovare un percorso percorribile, mentre i robot che possono saltare hanno l’opportunità di superare direttamente alcuni ostacoli.
Se la stessa struttura meccanica può rimbalzare sulla terra e spingere le pinne nell'acqua, allora il robot potrebbe non aver bisogno di installare due sistemi di propulsione completamente indipendenti quando passa da un ambiente all'altro. Si prevede che questo progetto ridurrà la complessità di alcuni dispositivi e fornirà nuove opzioni per i microrobot che devono lavorare in ambienti umidi, aree sature d’acqua o terreni complessi.
La tecnologia ha implicazioni che vanno oltre i robot che saltano. I ricercatori sottolineano che l’utilizzo della struttura meccanica stessa per immagazzinare e rilasciare energia potrebbe ridurre la dipendenza da motori di grandi dimensioni o sistemi di controllo complessi. Questa idea può essere utilizzata anche per dispositivi come le pinze dei robot che richiedono movimenti rapidi. Ad esempio, alcune pinze meccaniche hanno la necessità di chiudersi in tempi molto brevi. Se l’energia può essere prima immagazzinata e poi rilasciata rapidamente, c’è l’opportunità di raggiungere velocità di azione più elevate senza aumentare significativamente le dimensioni del motore.
Il team di ricerca ritiene inoltre che questo insieme di principi di progettazione possa essere utilizzato in futuro per creare robot di dimensioni solo pochi millimetri. La chiave sta nel rapporto tra la geometria dell'asta elastica e il comportamento di deformazione improvvisa, piuttosto che dover fare affidamento su una dimensione specifica del motore o un azionamento di grandi dimensioni. Tuttavia, per stabilire se sia davvero possibile ridurlo al livello millimetrico sono necessarie ulteriori ricerche e verifiche sperimentali.
Al momento, questo robot è ancora un prototipo di ricerca scientifica. I test esistenti hanno dimostrato che si muove più velocemente di una versione di controllo con gambe rigide, ma il team deve ancora dimostrare che possa superare in prestazioni altri robot saltatori che utilizzano molle o strutture elastiche. Progetti diversi presentano differenze in termini di altezza di salto, velocità di movimento, efficienza energetica, precisione di controllo e tempo di ripristino e devono comunque essere confrontati in condizioni uniformi.
Inoltre, il prototipo attualmente dimostra solo le capacità di navigazione di base, di superamento degli ostacoli e di nuoto. Per essere realmente utilizzata nelle missioni di ricerca e salvataggio o di ispezione industriale, è necessario migliorare ulteriormente la resistenza, la percezione ambientale, la stabilità del movimento e l’adattabilità ai terreni complessi, e verificare se la struttura elastica può rimanere affidabile dopo deformazioni ripetute a lungo termine.
Questa ricerca mostra un'idea ingegneristica degna di attenzione: i robot non devono necessariamente fare affidamento su motori più potenti per ottenere capacità di azione istantanea più forti. Possono anche accumulare energia attraverso strutture meccaniche per poi rilasciarla rapidamente in maniera adeguata. Questo approccio è particolarmente interessante per i microrobot in cui sia le dimensioni che l’energia sono fortemente limitate.
Man mano che i ricercatori comprendono meglio le leggi della deformazione improvvisa delle strutture elastiche, si prevede che questo progetto che utilizza il materiale stesso per ottenere movimenti rapidi verrà applicato in futuro a sistemi robotici più piccoli e flessibili. Tuttavia, questioni come la durabilità, il controllo e la gestione dell’energia devono ancora essere affrontate per passare dai prototipi in laboratorio a prodotti in grado di svolgere missioni nel mondo reale per lunghi periodi di tempo.
Commenti